 Repository
 Open source
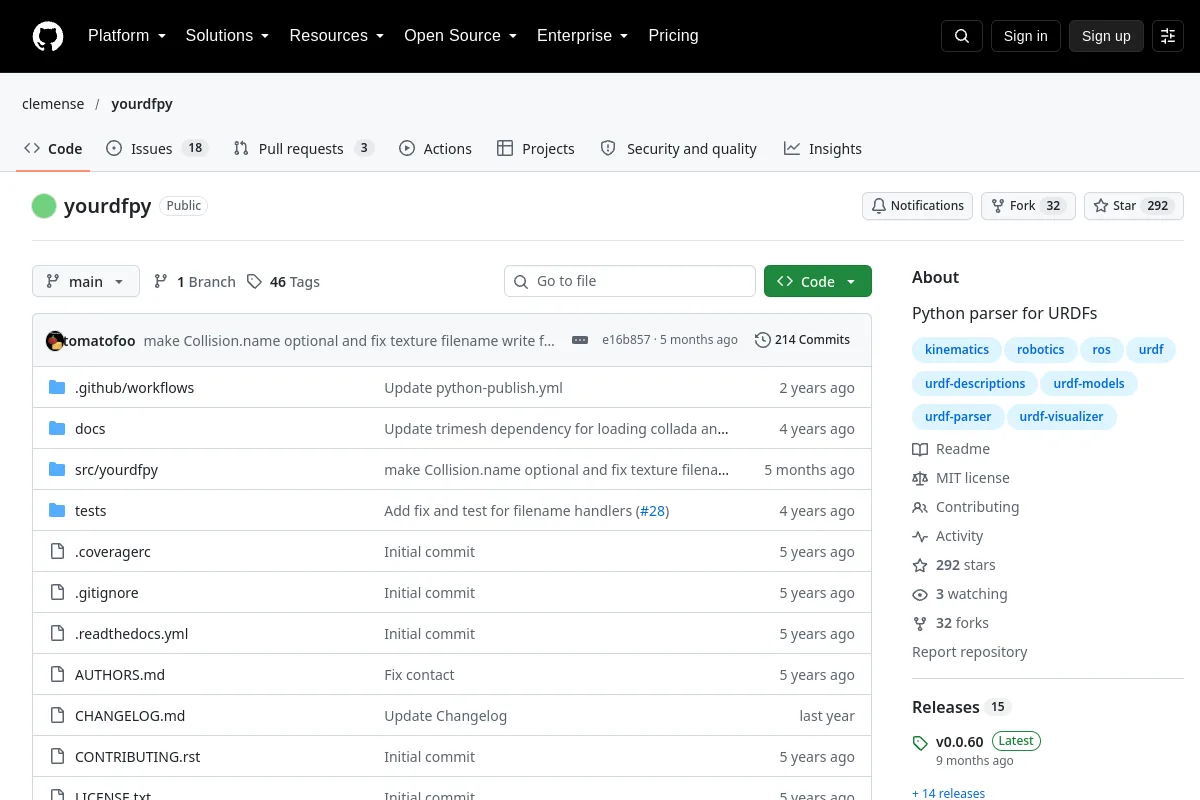
yourdfpy · clemense
A Python URDF parser with visualization support.
Motion planning & controlTHE EMBODIED AI DIRECTORY
Find kinematics, dynamics, trajectory-generation and motion-planning tools.
Repository
Open source
A Python URDF parser with visualization support.
Motion planning & control Repository
 Research
Differential-drive robot project with ROS 2 packages and assembly resources.
Motion planning & control Repository
 Open source
Tools for exploiting Morphological Symmetries in robotics
Motion planning & control Repository
 Repository
 Repository
 Open source
Vehicle and mobile-robot simulator with C++ and Python APIs.
Motion planning & control Repository
 Research
Environment for developing and testing robot motion-planning algorithms.
Motion planning & control Repository
 Open source
Task-space inverse dynamics library built on Pinocchio.
Motion planning & control Repository
 Open source
C++ multibody dynamics library for articulated mechanical and biomechanical systems.
Motion planning & control Repository
 Open source
Generative model for Unified Motion Planning tasks
Motion planning & control Repository
 Open source
Legged-robot framework for predictive control, whole-body control, and state estimation.
Motion planning & control Repository
 Open source
ODrive driver for ros2_control.
Motion planning & control Repository
 Open source
Accelerated motion-generation tools for robot manipulation.
Motion planning & control Repository
 Open source
Library for modeling rigid-body system dynamics.
Motion planning & control Repository
 Research
A toolkit for robot optimization and simulation.
Motion planning & control Repository
 Open source
Multibody dynamics library for free-floating robots.
Motion planning & control Repository
 Open source
Toolkit for robot locomotion and manipulation planning.
Motion planning & control Repository
 Repository
 Research
Julia implementations of rigid-body dynamics and kinematics algorithms.
Motion planning & control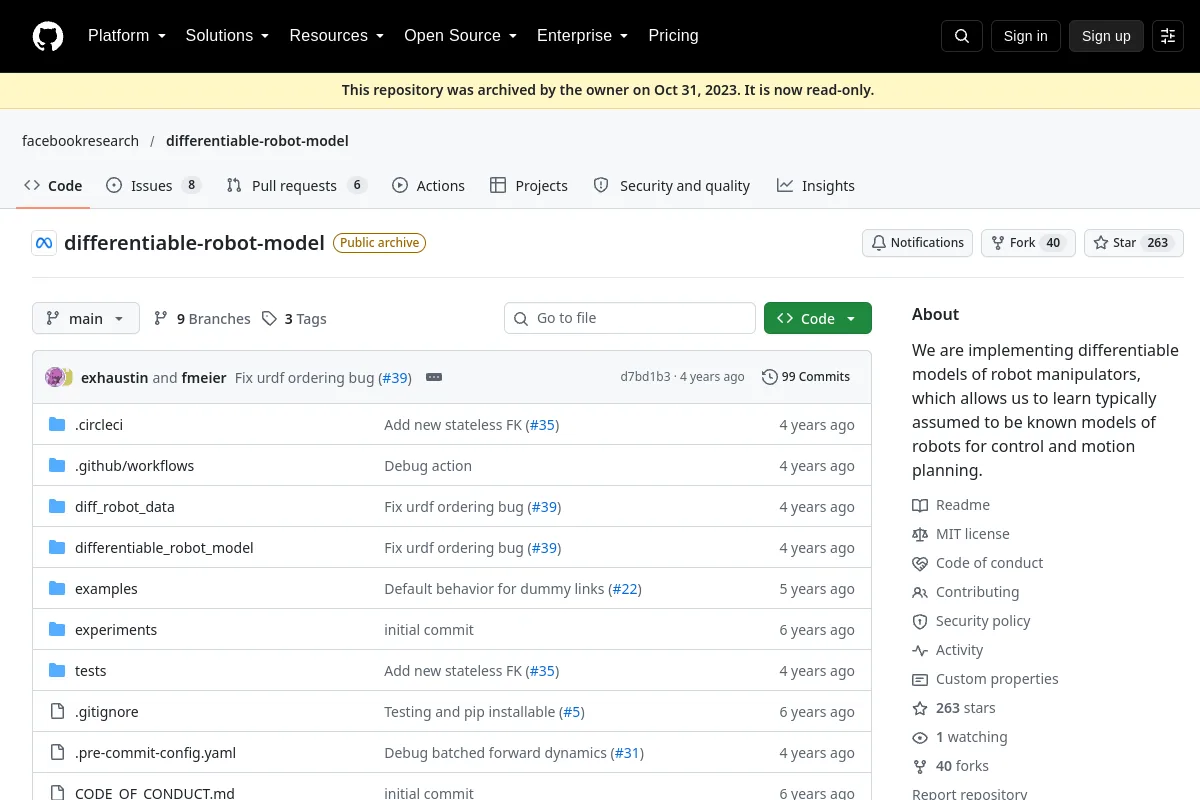 Repository
 Open source
Differentiable robot manipulator models for learning dynamics and control.
Motion planning & control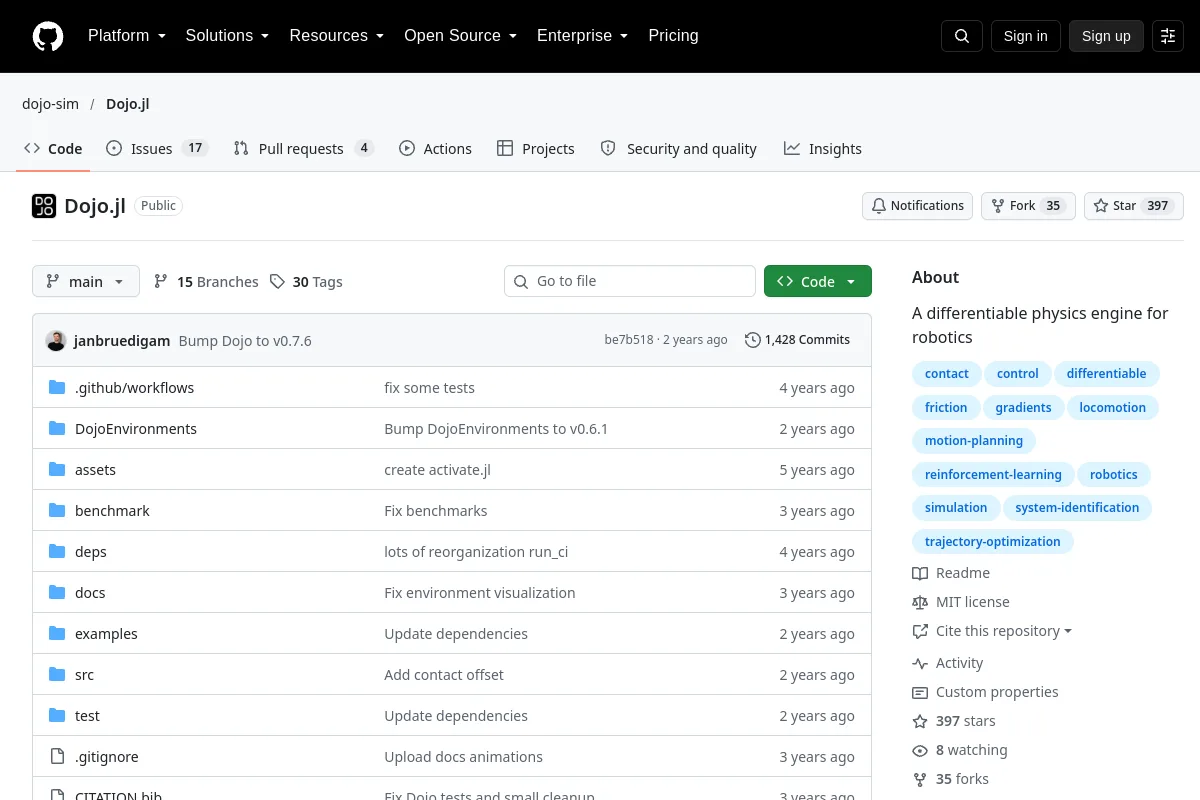 Repository
 Open source
Differentiable physics engine for robotics, learning and control.
Motion planning & control Repository
 Open source
Code and documentation for the Spryped biped robot.
Motion planning & control Repository
 Open source
The official implementation of "AdaPT: Towards Professional Tennis Styles for Humanoid Robots with Adaptive Motion Planning and Tracking."
Motion planning & control Repository
 Open source
Implementation of an autonomous mobile robot with semantic segmentation, object detection, motion planning and control systems
Motion planning & controlSELECTION NOTES
Check robot models, collision representations, timing and control interfaces. A feasible geometric path still needs dynamic and hardware-level validation before execution.
Know a resource that belongs here?