 Repository
 Open Source
yourdfpy · clemense
Ein Python-URDF-Parser mit Visualisierungsunterstützung.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie Werkzeuge für Kinematik, Dynamik, Trajektoriengenerierung und Bewegungsplanung.
Repository
Open Source
Ein Python-URDF-Parser mit Visualisierungsunterstützung.
Bewegungsplanung und -steuerung Repository
 Forschung
Roboterprojekt mit Differenzialantrieb mit ROS 2-Paketen und Montageressourcen.
Bewegungsplanung und -steuerung Repository
 Open Source
Werkzeuge zur Nutzung morphologischer Symmetrien in der Robotik
Bewegungsplanung und -steuerung Repository
 Forschung
C++-Bibliothek für Algorithmen zur Dynamik starrer Körper.
Bewegungsplanung und -steuerung Repository
 Open Source
Python-Bibliothek für inverse Kinematik.
Bewegungsplanung und -steuerung Repository
 Open Source
Fahrzeug- und mobiler Robotersimulator mit C++- und Python-APIs.
Bewegungsplanung und -steuerung Repository
 Forschung
Umgebung zum Entwickeln und Testen von Bewegungsplanungsalgorithmen für Roboter.
Bewegungsplanung und -steuerung Repository
 Open Source
Auf Pinocchio basierende Task-Space-Bibliothek für inverse Dynamik.
Bewegungsplanung und -steuerung Repository
 Open Source
C++-Mehrkörperdynamikbibliothek für artikulierte mechanische und biomechanische Systeme.
Bewegungsplanung und -steuerung Repository
 Open Source
Generatives Modell für Unified Motion Planning-Aufgaben
Bewegungsplanung und -steuerung Repository
 Open Source
Rahmenwerk für Roboter mit Beinen für prädiktive Steuerung, Ganzkörpersteuerung und Zustandsschätzung.
Bewegungsplanung und -steuerung Repository
 Open Source
ODrive-Treiber für ros2_control.
Bewegungsplanung und -steuerung Repository
 Open Source
Beschleunigte Bewegungserzeugungswerkzeuge für die Robotermanipulation.
Bewegungsplanung und -steuerung Repository
 Open Source
Bibliothek zur Modellierung der Dynamik von Starrkörpersystemen.
Bewegungsplanung und -steuerung Repository
 Forschung
Ein Toolkit zur Roboteroptimierung und -simulation.
Bewegungsplanung und -steuerung Repository
 Open Source
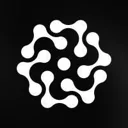
Mehrkörperdynamikbibliothek für freischwebende Roboter.
Bewegungsplanung und -steuerung Repository
 Open Source
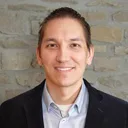
Toolkit für die Fortbewegungs- und Manipulationsplanung von Robotern.
Bewegungsplanung und -steuerung Repository
 Forschung
Software zur Simulation der Mehrkörperdynamik.
Bewegungsplanung und -steuerung Repository
 Forschung
Julia-Implementierungen von Algorithmen für die Dynamik und Kinematik starrer Körper.
Bewegungsplanung und -steuerung Repository
 Open Source
Differenzierbare Robotermanipulatormodelle zum Erlernen von Dynamik und Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Differenzierbare Physik-Engine für Robotik, Lernen und Steuerung.
Bewegungsplanung und -steuerung Repository
 Open Source
Code und Dokumentation für den Spryped-Biped-Roboter.
Bewegungsplanung und -steuerung Repository
 Open Source
Die offizielle Umsetzung von „AdaPT: Auf dem Weg zu professionellen Tennisstilen für humanoide Roboter mit adaptiver Bewegungsplanung und -verfolgung.“
Bewegungsplanung und -steuerung Repository
 Open Source
Implementierung eines autonomen mobilen Roboters mit semantischer Segmentierung, Objekterkennung, Bewegungsplanung und Steuerungssystemen
Bewegungsplanung und -steuerungAUSWAHLHINWEISE
Überprüfen Sie Robotermodelle, Kollisionsdarstellungen, Timing und Steuerungsschnittstellen. Ein realisierbarer geometrischer Pfad muss vor der Ausführung noch dynamisch und auf Hardwareebene validiert werden.
Kennen Sie eine Ressource, die hierher gehört?