Repository
handumi-hw · murobotics-ai
Eine handgetragene Open-Source-Variante von UMI zum Sammeln bimanueller Manipulationsdaten ohne Roboter im Kreislauf: modular für jeden Parallelbackengreifer.
TeleoperationsgeräteDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Demonstrations-Hardware und Schnittstellen zur Fernsteuerung von Robotern.
Repository
Eine handgetragene Open-Source-Variante von UMI zum Sammeln bimanueller Manipulationsdaten ohne Roboter im Kreislauf: modular für jeden Parallelbackengreifer.
Teleoperationsgeräte
Website
Eine bimanuelle Manipulationsplattform für Nachahmungs-Lern-Experimente.
Teleoperationsgeräte
Repository
Offizielles Repository von „DOGlove: Dexterous Manipulation with a Low-Cost Open-Source Haptic Force Feedback Glove“
Teleoperationsgeräte
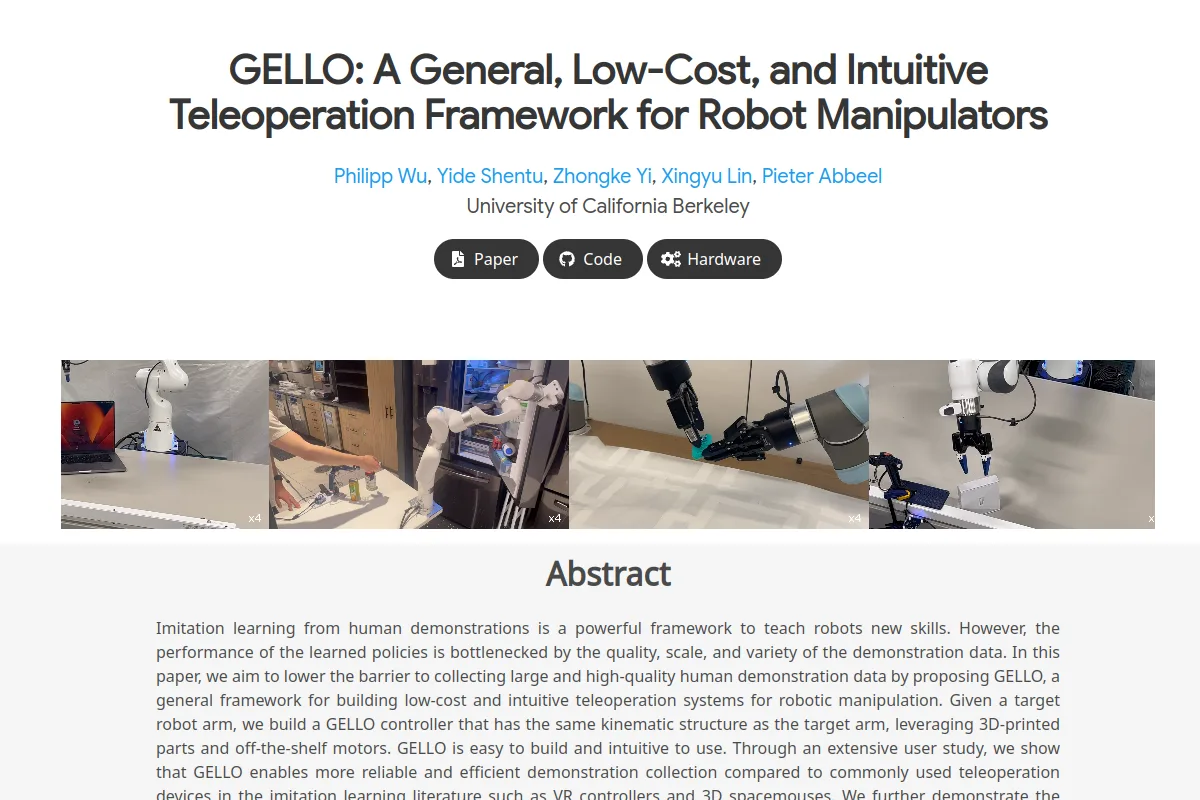
Website
Eine armförmige Teleoperationsschnittstelle zur Demonstrationssammlung.
Teleoperationsgeräte
Website
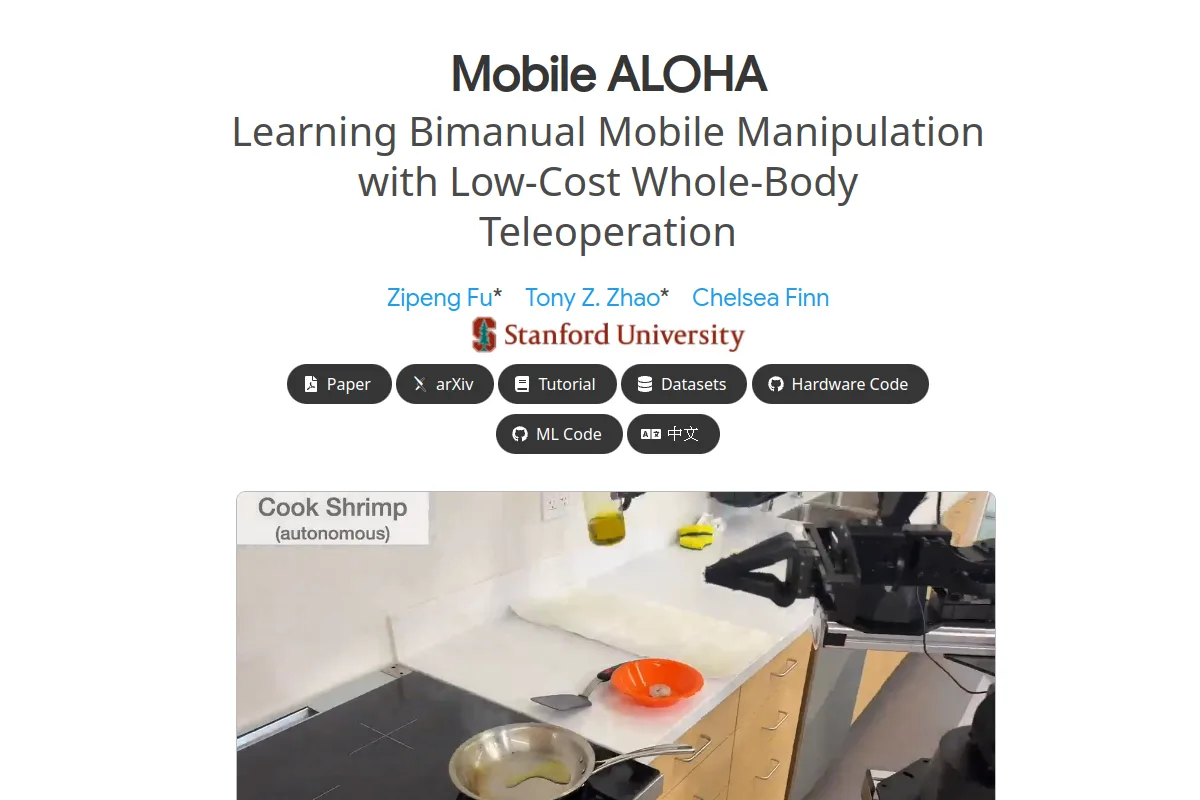
Eine mobile bimanuelle Plattform zum Sammeln von Ganzkörpermanipulationsdemonstrationen.
Teleoperationsgeräte
Website
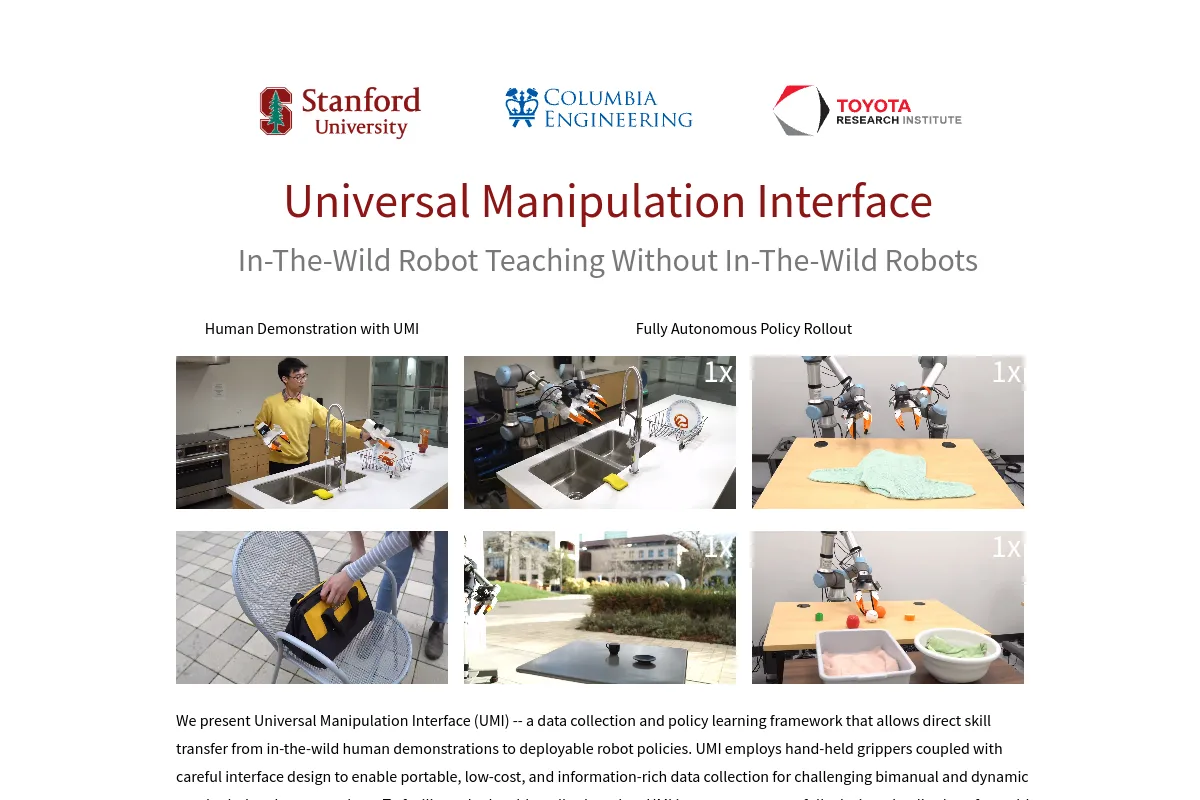
Eine tragbare Schnittstelle zum Sammeln von Demonstrationen zur Robotermanipulation.
TeleoperationsgeräteAUSWAHLHINWEISE
Passen Sie die Leader- und Follower-Kinematik an, steuern Sie die Latenz und die Datensynchronisierung. Überprüfen Sie, ob das Rig die Beobachtungen und Aktionen aufzeichnet, die für die Ziel-Lernpipeline erforderlich sind.
Kennen Sie eine Ressource, die hierher gehört?