Förvar
handumi-hw · murobotics-ai
En handburen variant av UMI med öppen källkod för insamling av bimanuell manipulationsdata utan en robot i slingan: modulär för alla gripare med parallellkäft.
TeleoperationsriggarTHE EMBODIED AI DIRECTORY
Utforska hårdvara och gränssnitt för demonstrationssamlingar för fjärrstyrning av robotar.
Förvar
En handburen variant av UMI med öppen källkod för insamling av bimanuell manipulationsdata utan en robot i slingan: modulär för alla gripare med parallellkäft.
Teleoperationsriggar
Webbplats
En bimanuell manipulationsplattform för imitationslärande experiment.
Teleoperationsriggar
Förvar
Officiellt arkiv för "DOGlove: Dexterous Manipulation with a Low-Cost Open-Source Haptic Force Feedback Glove"
Teleoperationsriggar
Webbplats
Ett armformat teleoperationsgränssnitt för demonstrationsinsamling.
Teleoperationsriggar
Webbplats
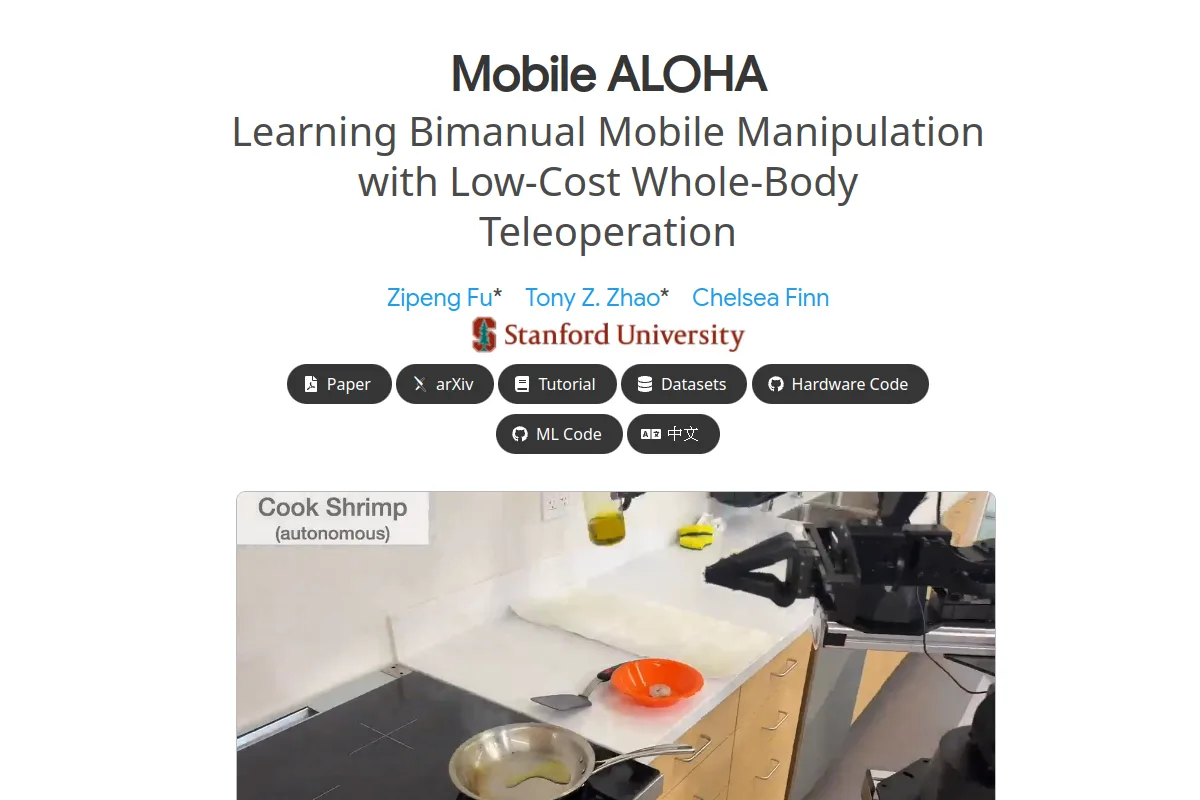
En mobil bimanuell plattform för att samla in demonstrationer av manipulation av hela kroppen.
Teleoperationsriggar
Webbplats
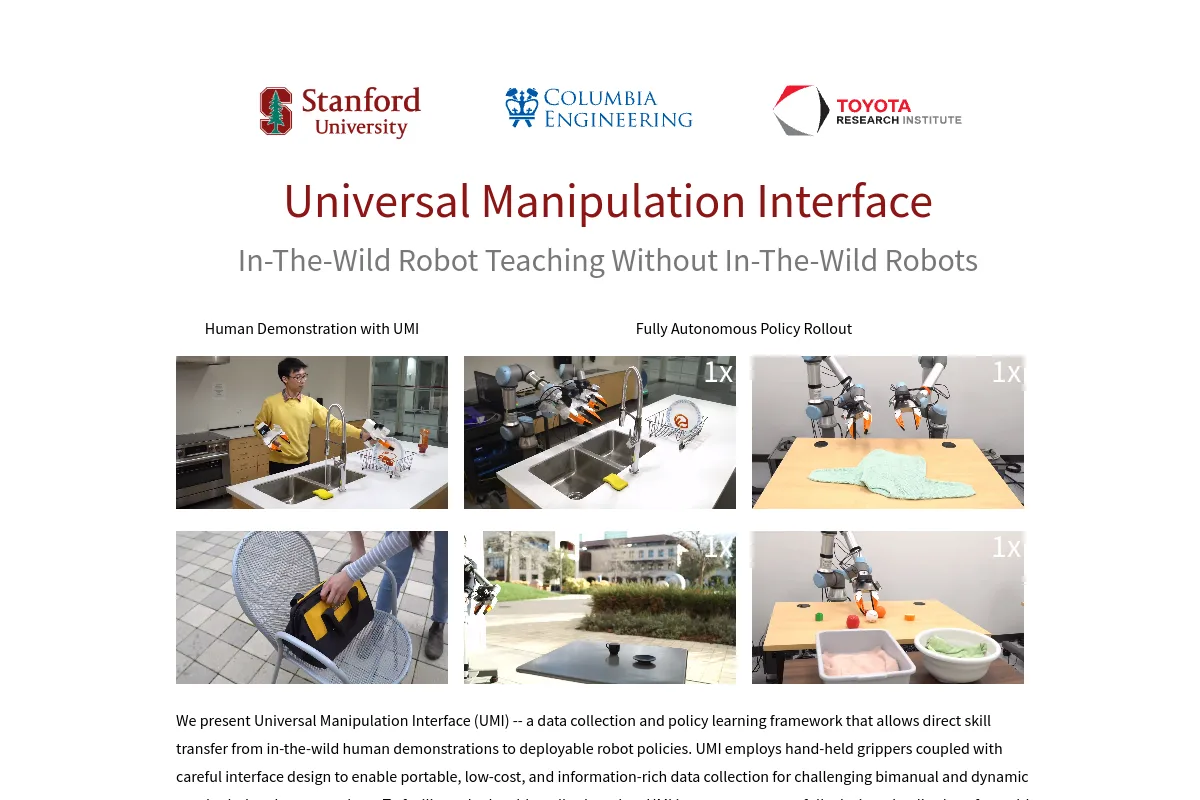
Ett handhållet gränssnitt för att samla demonstrationer för robotmanipulation.
TeleoperationsriggarURVALSANMÄRKNINGAR
Matcha ledare och följar kinematik, kontrollera latens och datasynkronisering. Kontrollera om riggen registrerar de observationer och åtgärder som krävs av målinlärningspipeline.
Vet du en resurs som hör hemma här?