 Förvar
 Forskning
example robot data · Gepetto
Exempel Robot Data samlar in robot URDF-modeller för benchmarks och exempel.
Scen- och objekttillgångarTHE EMBODIED AI DIRECTORY
Hitta 3D-scener och objektresurser för robotuppfattning och simulering.
Förvar
Forskning
Exempel Robot Data samlar in robot URDF-modeller för benchmarks och exempel.
Scen- och objekttillgångar Förvar
 Forskning
Robotmodelltillgångar för MuJoCo simulerings- och kontrollexperiment.
Scen- och objekttillgångar Förvar
 Forskning
Dammsugare med öppen källkod, modell One - ROS2 robotbeskrivningspaket
Scen- och objekttillgångar Förvar
 Forskning
ROS2-robotbeskrivning för Proscenic M6 Pro
Scen- och objekttillgångar Förvar
 Forskning
Samling av fyrfotade robotar konfigurerade för att fungera i CHAMPs utvecklingsramverk
Scen- och objekttillgångar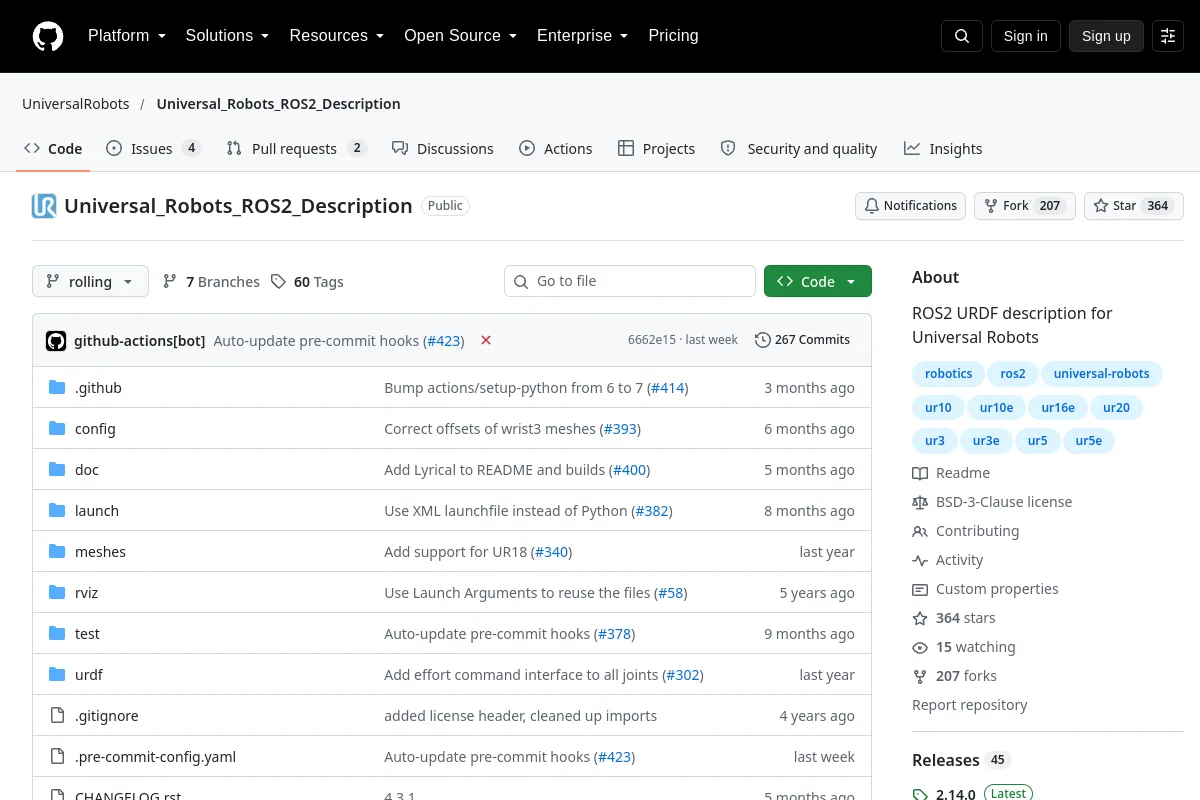 Förvar
 Forskning
ROS2 URDF-beskrivning för Universal Robots
Scen- och objekttillgångar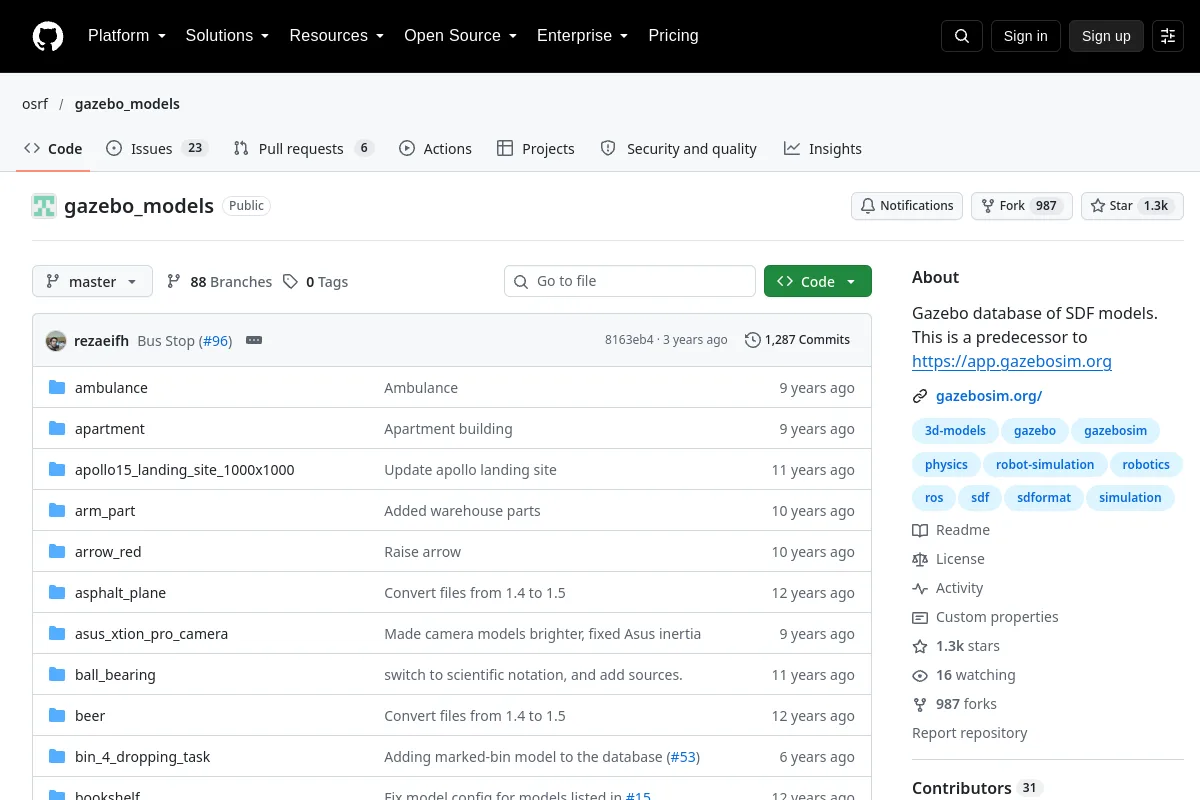 Förvar
 Forskning
Gazebo-databas med SDF-modeller. Detta är en föregångare till https://app.gazebosim.org
Scen- och objekttillgångar Förvar
 Forskning
Bubblify är ett interaktivt verktyg för att skapa sfäriska approximationer av robotgeometrier direkt från Universal Robot Description Format (URDF) specifikationer. Det ger en intuitiv 3D...
Scen- och objekttillgångar Förvar
 Forskning
URDF-robotmodeller härledda från NASA Robonaut 2- och Valkyrie-projekt.
Scen- och objekttillgångar Förvar
 Öppen källkod
URDF-beskrivningspaket för eDO-roboten.
Scen- och objekttillgångar Förvar
 Forskning
UrbanLoco: En Full Sensor Suite Dataset för kartläggning och lokalisering i urbana scener
Scen- och objekttillgångar Förvar
 Forskning
En komplett köksscen designad av Lightwheel för simulering och interaktion i Isaac Sim.
Scen- och objekttillgångar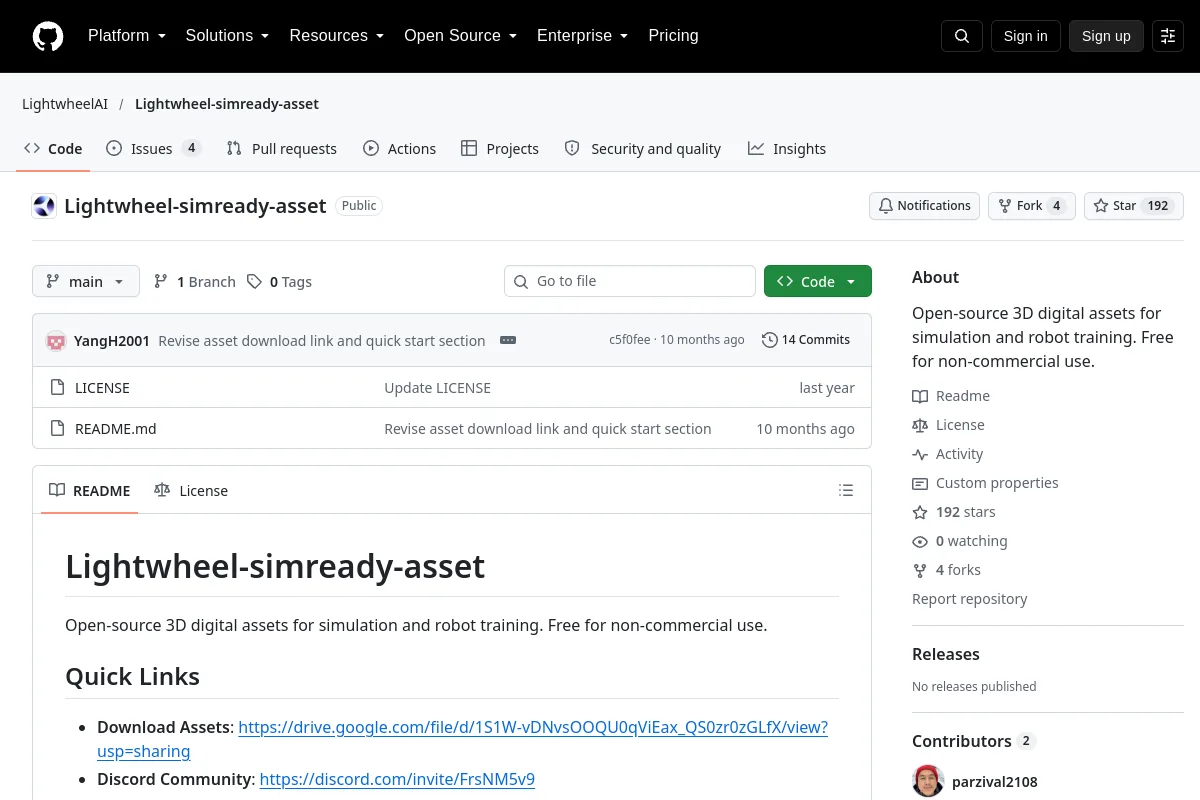 Förvar
 Forskning
Öppen källkod 3D digitala tillgångar för simulering och robotträning. Gratis för icke-kommersiellt bruk.
Scen- och objekttillgångar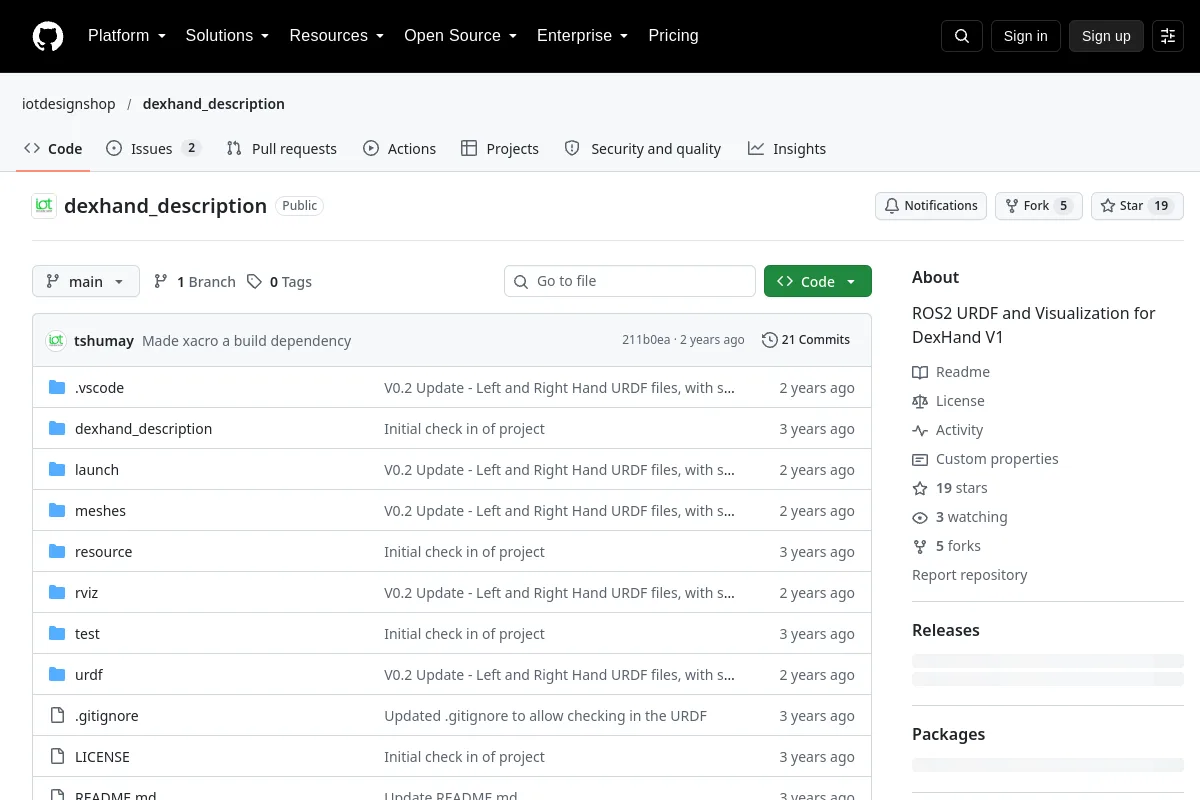 Förvar
 Forskning
ROS 2 URDF-modeller och visualisering för DexHand V1.
Scen- och objekttillgångar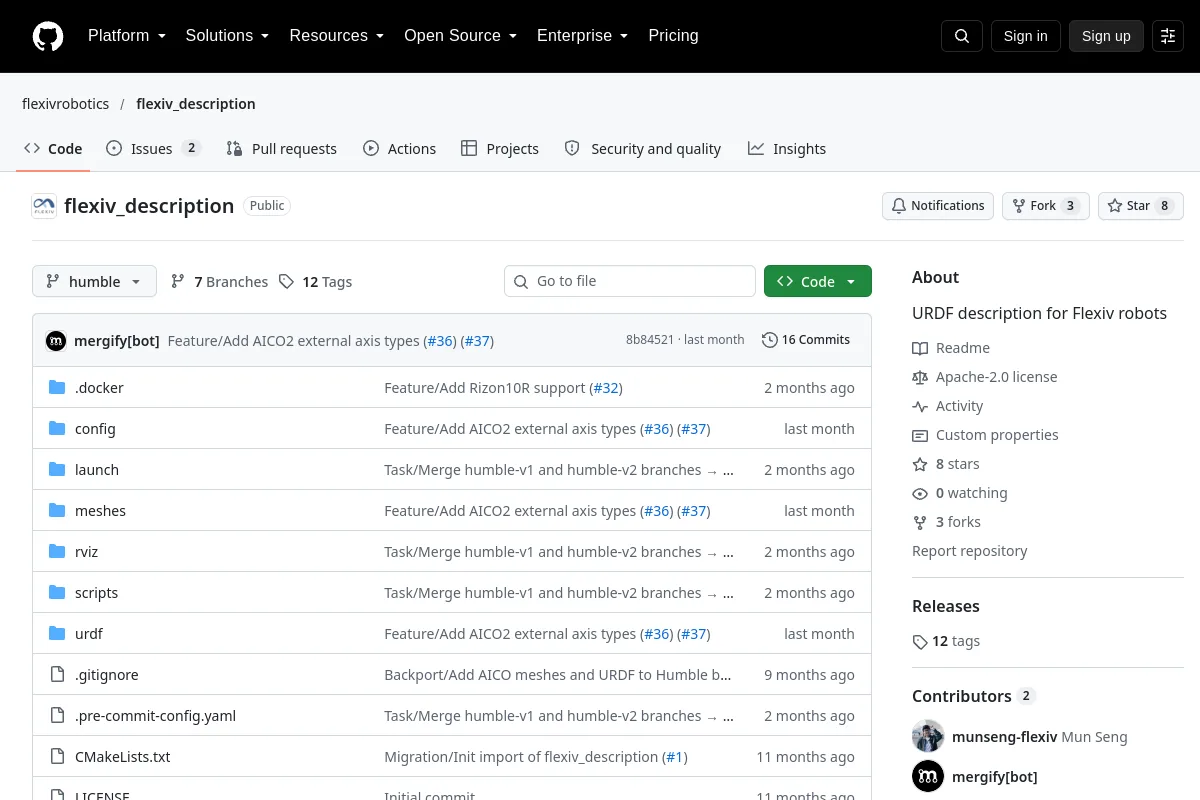 Förvar
 Öppen källkod
URDF-robotbeskrivningar för Flexiv-robotar.
Scen- och objekttillgångar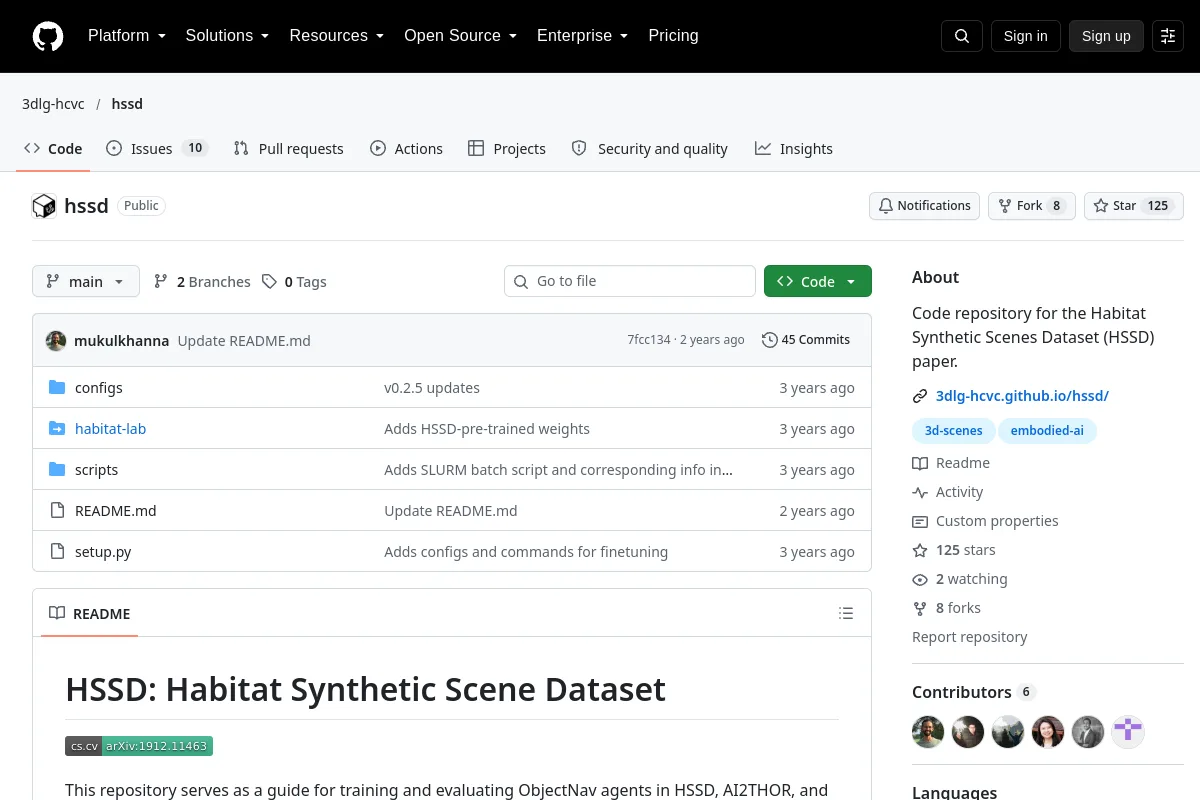 Förvar
 Forskning
Kodlager för Habitat Synthetic Scenes Dataset (HSSD) papper.
Scen- och objekttillgångar Förvar
 Öppen källkod
Robotbeskrivning och simuleringsmodelltillgångar för LimX humanoider.
Scen- och objekttillgångar Förvar
 Forskning
ROS Repository för robotbeskrivning och lusthussimulering av Nexus 4WD Mecanum hjulrobot
Scen- och objekttillgångar Förvar
 Öppen källkod
Pepper robotbeskrivningspaket anpassat för mc_rtc.
Scen- och objekttillgångar Förvar
 Forskning
En ROS-nod som beskriver en fyrfotad robot som använder URDF
Scen- och objekttillgångar Förvar
 Forskning
RealSee3D: En RGB-D-datauppsättning med flera vyer som kombinerar inspelningar från verkliga världen och procedurgenererade scener, med utökningsbara kommentarer för olika 3D-visionsforskning.
Scen- och objekttillgångar Förvar
 Forskning
ROS2 Beskrivningspaket för Humanoid, Quadruped och Manipulator
Scen- och objekttillgångar Förvar
 Öppen källkod
URDF och SRDF stelkroppsmodell av en enkel humanoid robot.
Scen- och objekttillgångar Förvar
 Öppen källkod
Robotbeskrivningsmodeller för LimX TRON1-plattformen.
Scen- och objekttillgångarURVALSANMÄRKNINGAR
Kontrollera geometri, skala, fysiska anteckningar och tillgångslicenser. Ett visuellt nät kan behöva parametrar för kollisionsgeometri och dynamik innan det fungerar i simulering.
Vet du en resurs som hör hemma här?