 Webbplats
 Forskning
Open TeleVision
Teleoperationsverktyg för att samla in bimanuella manipulationsdemonstrationer.
TeleoperationsprogramvaraTHE EMBODIED AI DIRECTORY
Utforska mjukvarugränssnitt och ominriktningsverktyg för att fjärrstyra robotar och samla in demonstrationer.
Webbplats
Forskning
Teleoperationsverktyg för att samla in bimanuella manipulationsdemonstrationer.
Teleoperationsprogramvara Förvar
 Öppen källkod
Från en hand till flera händer: Imitationsinlärning för fingerfärdig manipulation från enkelkamera teleoperation, RA-L IROS 2022
Teleoperationsprogramvara Förvar
 Öppen källkod
HandUMI-programvara med öppen källkod för synkroniserad bimanuell datainsamling och ominriktning till valfri bimanuell robot. Inkluderar kalibrering, QA, repris och teleoperation.
Teleoperationsprogramvara Förvar
 Öppen källkod
Hand-motion retargeting verktyg för fingerfärdig robot teleoperation.
Teleoperationsprogramvara Förvar
 Öppen källkod
Mobila ALOHA-inlärnings- och teleoperationsresurser för bimanuell mobilmanipulation.
Teleoperationsprogramvara Förvar
 Forskning
Teleopererande Franka FER-robot med Meta Quest
Teleoperationsprogramvara Förvar
 Öppen källkod
Extraherar och återinriktar FBX-animationer till robotrörelsereferenser.
Teleoperationsprogramvara Förvar
 Öppen källkod
SO-101 robotinlärningsstack med teleoperation och MuJoCo inlärningsarbetsflöden.
Teleoperationsprogramvara Förvar
 Forskning
Ett oövervakat RL-ramverk med öppen källkod för humanoidkontroll med FB/Tech-träning, robotmedveten rörelseimport och verklig teleoperation.
Teleoperationsprogramvara Förvar
 Öppen källkod
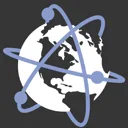
Bimanuellt, multi-utförande, tillgängligt, virtuell verklighet teleoperationssystem för robotar
Teleoperationsprogramvara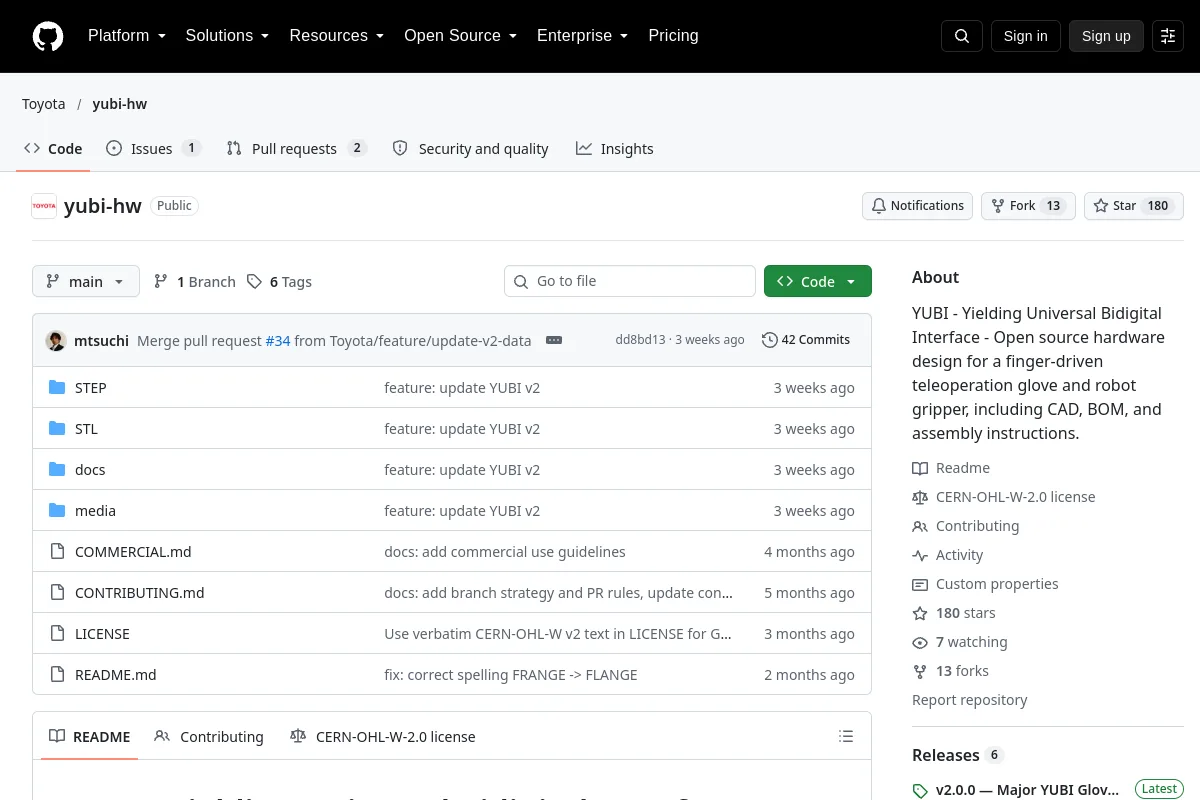 Förvar
 Öppen källkod
YUBI - Yielding Universal Bidigital Interface - Hårdvarudesign med öppen källkod för en fingerdriven teleoperationshandske och robotgripare, inklusive CAD, BOM och monteringsanvisningar.
Teleoperationsprogramvara Förvar
 Öppen källkod
U-arm: Lerobot-Allt-Cross-Embodiment-Teleoperation
Teleoperationsprogramvara Förvar
 Öppen källkod
Ett mångsidigt teleoperationsramverk för robotmanipulation med hjälp av Meta Quest3
Teleoperationsprogramvara Förvar
 Öppen källkod
DexUMI: Använda mänsklig hand som det universella manipulationsgränssnittet för fingerfärdig manipulation
Teleoperationsprogramvara Förvar
 Öppen källkod
En webbläsarbaserad robotstudio för scener, demonstrationer och experiment.
Teleoperationsprogramvara Förvar
 Öppen källkod
ROS2-paket som implementerar ett teleoperationsgränssnitt med QT
Teleoperationsprogramvara Förvar
 Forskning
Efter modifieringar på OpenTelevision kan Quest 3 användas för teleoperation av Franka Pandas robotarm och Inspire Hand i Isaac Gym.
Teleoperationsprogramvara Förvar
 Forskning
VR-baserad teleoperation för fingerfärdig manipulation - Control xArm + Inspire Hands med Vive Trackers och Quest Hand Tracking
Teleoperationsprogramvara Förvar
 Forskning
Använda datorseende och maskininlärning för att flytta Franka Panda Robot Arm med teleoperation
Teleoperationsprogramvara Förvar
 Öppen källkod
HEI ReBot Lift är en LeRobot/ReBot-baserad dubbelarmad mobilrobot med en lyftplattform, rundstrålande chassi, trevy och en VR + MuJoCo + Pinocchio IK teleoperationspipeline. Det...
Teleoperationsprogramvara Förvar
 Forskning
En Mujoco Gymnasium-miljö för att manipulera flexibla föremål med en UR5e robotarm och Robotiq 2F-85 gripdon. Experimentera med gemensam ansträngning, hastighet, position och operationsutrymme...
Teleoperationsprogramvara Förvar
 Öppen källkod
Det enhetliga ramverket för sim & riktig robot teleoperation
Teleoperationsprogramvara Förvar
 Forskning
Ett utvecklande Isaac Sim-projekt för OpenArm bimanuella uppgifter och demoinspelning.
Teleoperationsprogramvara Förvar
 Öppen källkod
Joycon-Robotics: Låg kostnad, bekväm teleoperation för en- och tvåarmade robotar
TeleoperationsprogramvaraURVALSANMÄRKNINGAR
Kontrollera latens, observationssynkronisering och stödda kontrollenheter. Verifiera robotsidans gränser och nödhantering innan du ansluter en teleoperationspipeline.
Vet du en resurs som hör hemma här?