 Site
 Pesquisa
Open TeleVision
Ferramentas de teleoperação para coleta de demonstrações de manipulação bimanual.
Software de teleoperaçãoO DIRETÓRIO DE IA INCORPORADO
Explore interfaces de software e ferramentas de retargeting para controlar robôs remotamente e coletar demonstrações.
Site
Pesquisa
Ferramentas de teleoperação para coleta de demonstrações de manipulação bimanual.
Software de teleoperação Repositório
 Código aberto
De uma mão para múltiplas mãos: aprendizagem de imitação para manipulação hábil a partir de teleoperação com câmera única, RA-L IROS 2022
Software de teleoperação Repositório
 Código aberto
Software HandUMI de código aberto para coleta de dados bimanual sincronizada e redirecionamento para qualquer robô bimanual. Inclui calibração, controle de qualidade, repetição e teleoperação.
Software de teleoperação Repositório
 Código aberto
Ferramentas de redirecionamento de movimento manual para teleoperação hábil de robôs.
Software de teleoperação Repositório
 Código aberto
Recursos de aprendizagem e teleoperação Mobile ALOHA para manipulação móvel bimanual.
Software de teleoperação Repositório
 Pesquisa
Robô teleoperante Franka FER com Meta Quest
Software de teleoperação Repositório
 Código aberto
Extrai e redireciona animações FBX para referências de movimento de robô.
Software de teleoperação Repositório
 Código aberto
Pilha de aprendizagem de robô SO-101 com teleoperação e fluxos de trabalho de aprendizagem MuJoCo.
Software de teleoperação Repositório
 Pesquisa
Uma estrutura RL não supervisionada de código aberto para controle humanóide com treinamento FB/TeCH, importação de movimento com reconhecimento de robô e teleoperação no mundo real.
Software de teleoperação Repositório
 Código aberto
Sistema de teleoperação bimanual, multi-corporalidade, acessível e de realidade virtual para robôs
Software de teleoperação Repositório
 Código aberto
YUBI - Yielding Universal Bidigital Interface - Projeto de hardware de código aberto para uma luva de teleoperação acionada pelos dedos e uma pinça robótica, incluindo CAD, BOM e instruções de montagem.
Software de teleoperação Repositório
 Código aberto
U-Arm: Lerobot-Everything-Cross-Embodiment-Teleoperação
Software de teleoperação Repositório
 Código aberto
Uma estrutura versátil de teleoperação para manipulação robótica usando Meta Quest3
Software de teleoperação Repositório
 Código aberto
DexUMI: Usando a mão humana como interface de manipulação universal para manipulação hábil
Software de teleoperação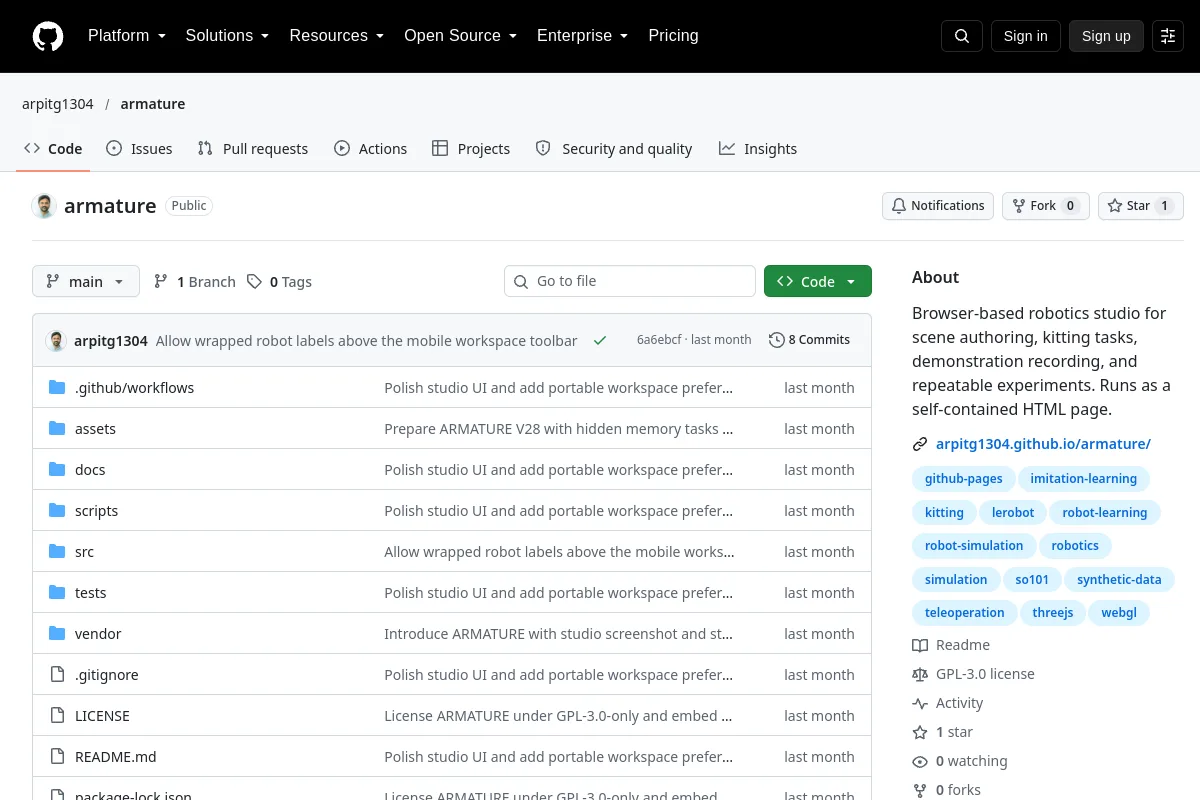 Repositório
 Código aberto
Um estúdio de robótica baseado em navegador para cenas, demonstrações e experimentos.
Software de teleoperação Repositório
 Código aberto
Pacote ROS2 implementando uma interface de teleoperação usando QT
Software de teleoperação Repositório
 Pesquisa
Após modificações no OpenTelevision, o Quest 3 pode ser usado para teleoperação do braço robótico Franka Panda e Inspire Hand no Isaac Gym.
Software de teleoperação Repositório
 Pesquisa
Teleoperação baseada em VR para manipulação hábil - Control xArm + Inspire Hands com Vive Trackers e Quest Hand Tracking
Software de teleoperação Repositório
 Pesquisa
Usando visão computacional e aprendizado de máquina para mover o braço robótico Panda Franka com teleoperação
Software de teleoperação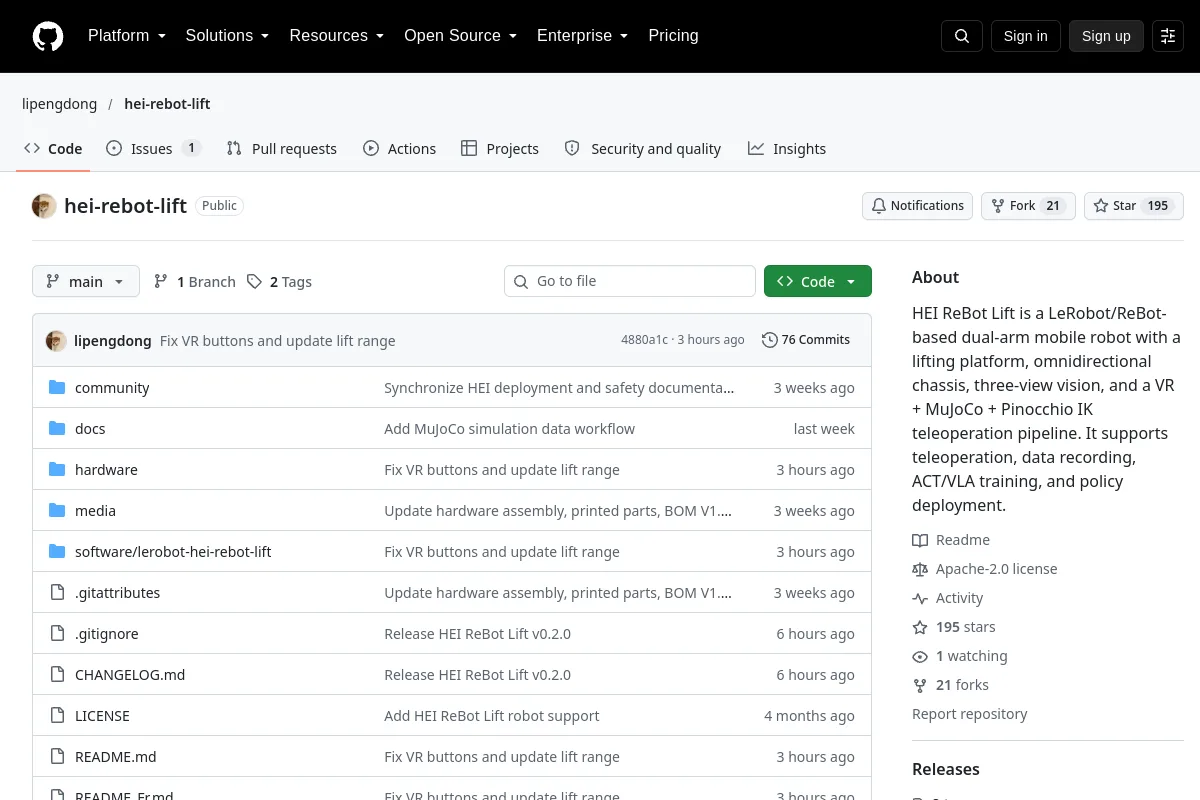 Repositório
 Código aberto
HEI ReBot Lift é um robô móvel de braço duplo baseado em LeRobot/ReBot com uma plataforma de elevação, chassi omnidirecional, visão de três visualizações e um pipeline de teleoperação VR + MuJoCo + Pinóquio IK. É…
Software de teleoperação Repositório
 Pesquisa
Um ambiente Mujoco Gymnasium para manipulação de objetos flexíveis com um braço robótico UR5e e uma pinça Robotiq 2F-85. Experimente esforço conjunto, velocidade, posição e espaço operacional…
Software de teleoperação Repositório
 Código aberto
A estrutura unificada para teleoperação de robôs sim e reais
Software de teleoperação Repositório
 Pesquisa
Um projeto Isaac Sim em evolução para tarefas bimanuais OpenArm e gravação de demonstração.
Software de teleoperação Repositório
 Código aberto
Joycon-Robotics: teleoperação conveniente e de baixo custo para robôs de um e dois braços
Software de teleoperaçãoNOTAS DE SELEÇÃO
Verifique a latência, a sincronização de observação e os dispositivos de controle suportados. Verifique os limites do lado do robô e o tratamento de emergência antes de conectar um pipeline de teleoperação.
Conhece um recurso que pertence aqui?