 Site
O DIRETÓRIO DE IA INCORPORADO
Mãos e garras
Encontre garras paralelas, efetores finais adaptáveis e mãos robóticas hábeis.
Site

 Site
 Site
 Comercial
OnRobot
Garras e ferramentas de ponta para fluxos de trabalho de manipulação robótica.
Mãos e garras Repositório
 Site
 Pesquisa
RUKA
Um projeto manual de pesquisa conectando destreza robótica com controle aprendido.
Mãos e garras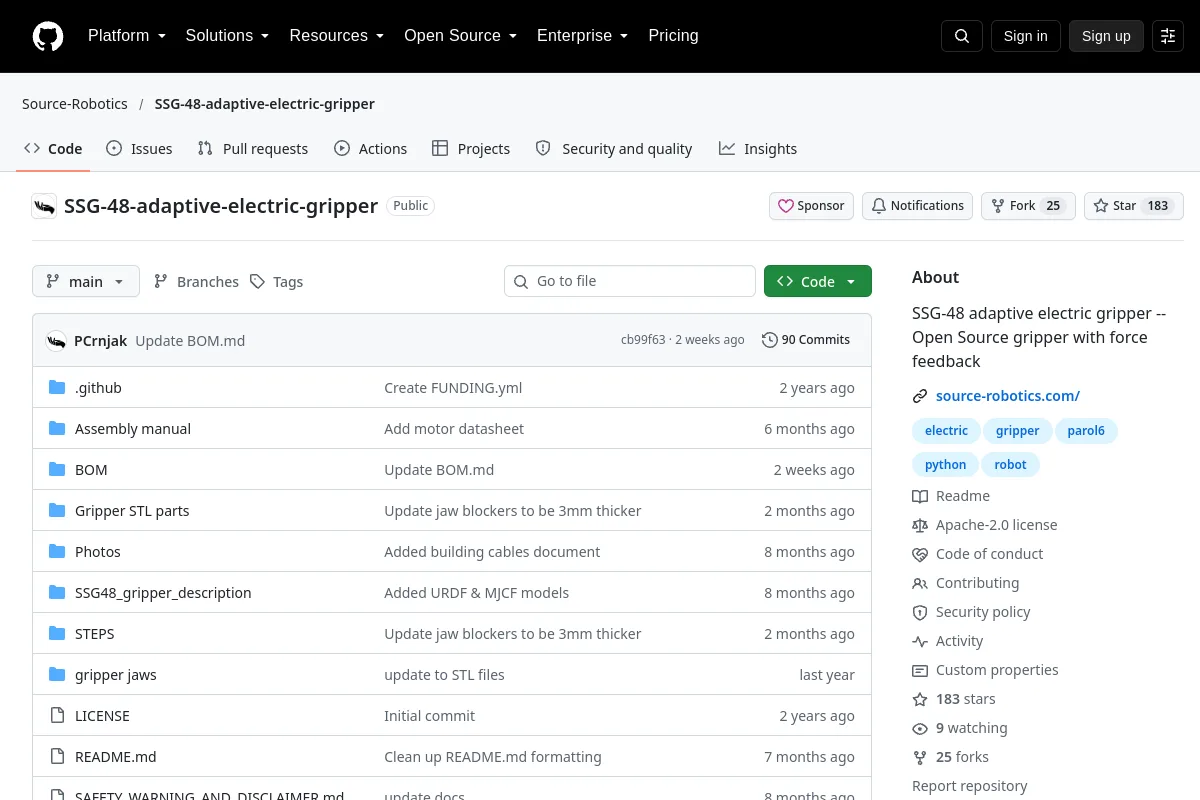 Repositório
 Código aberto
SSG-48-adaptive-electric-gripper · Source-Robotics
Pinça elétrica adaptativa SSG-48 - Pinça de código aberto com feedback de força
Mãos e garras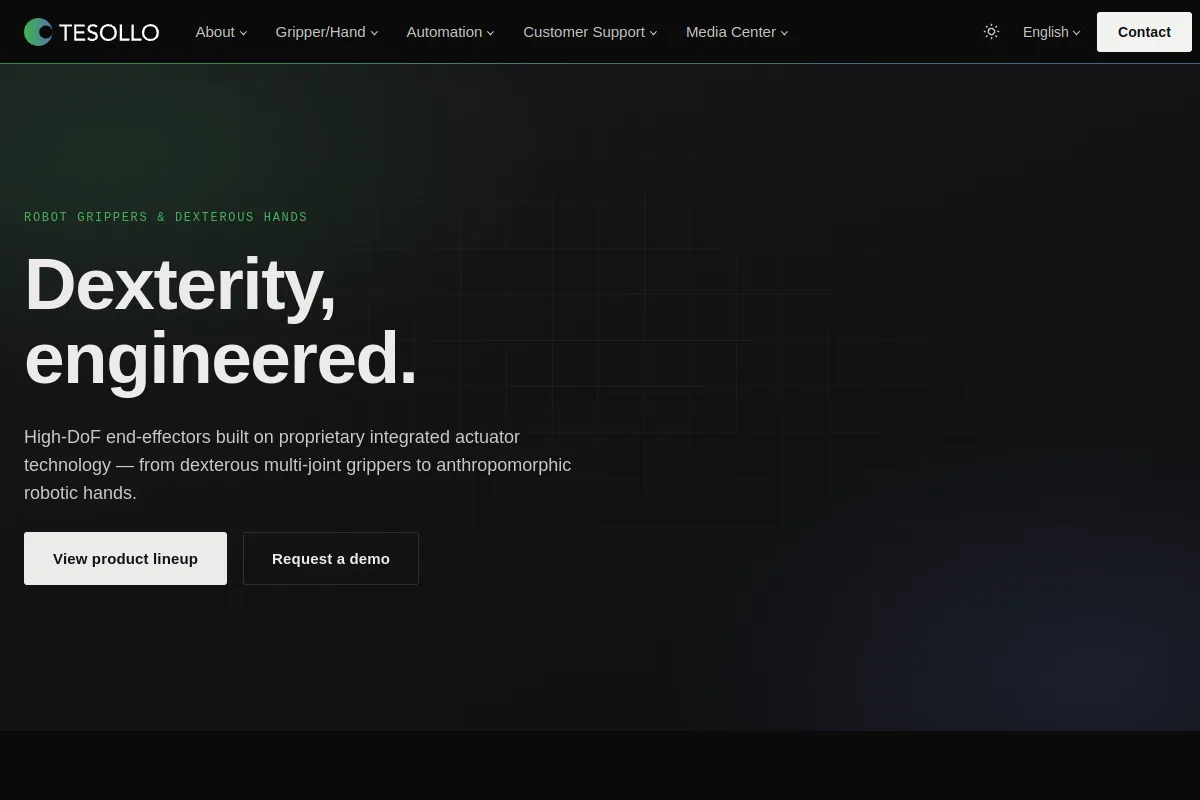 Site
 Comercial
Tesollo Delto Grippers
Hardware de pinça hábil para agarramento e manipulação robótica.
Mãos e garras Site
 Pesquisa
TriFinger
Uma plataforma robótica de três dedos para estudar a manipulação hábil.
Mãos e garras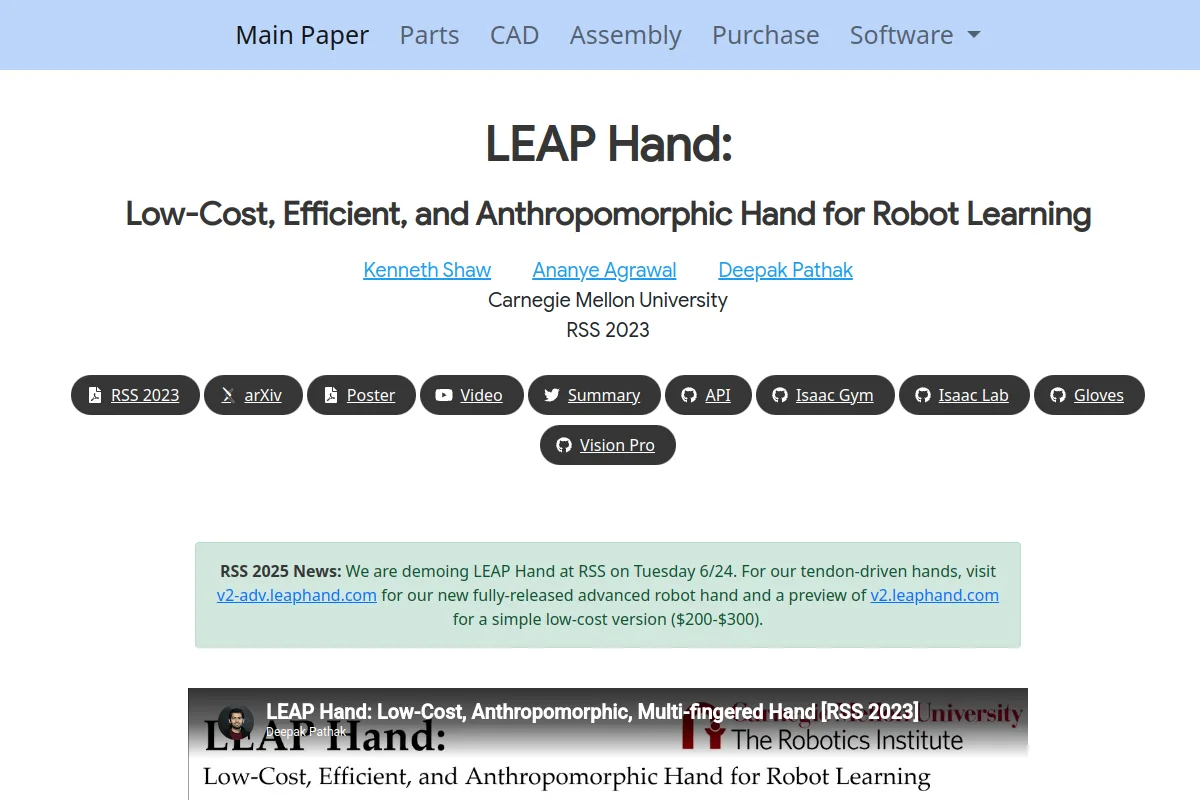 Site
 Site
 Comercial
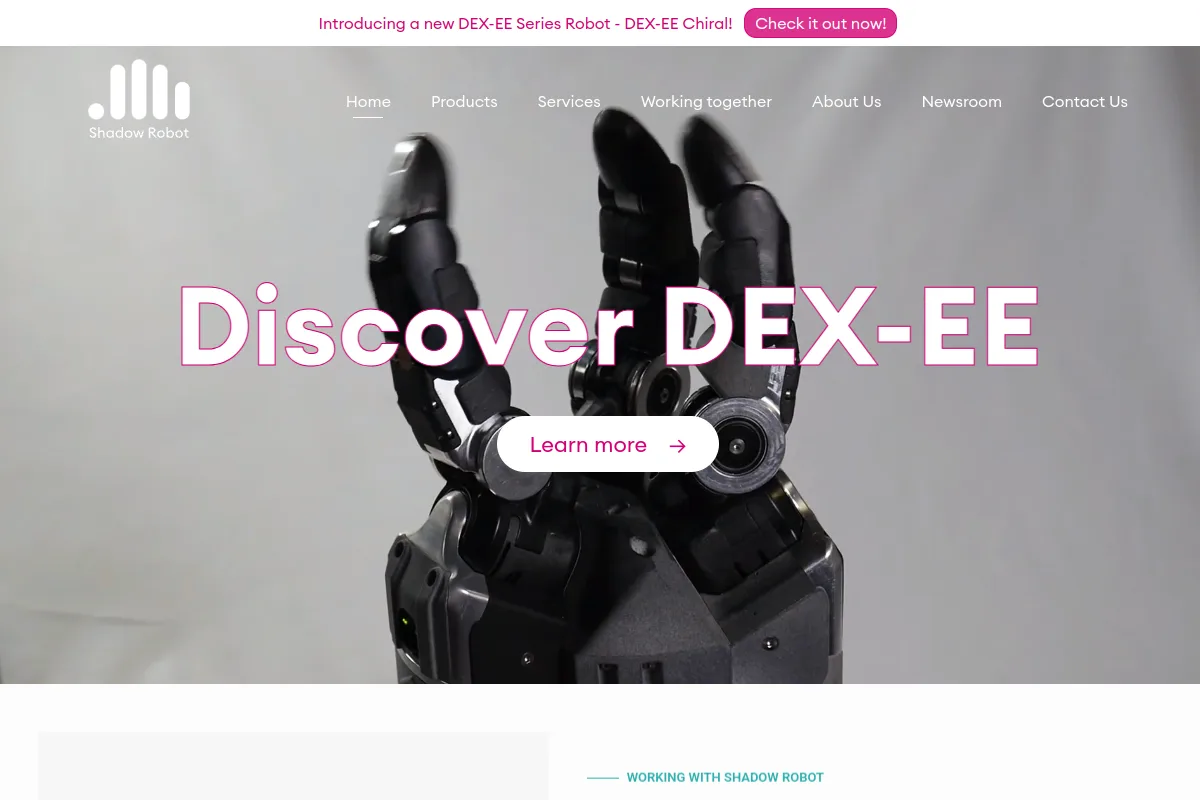
Shadow Dexterous Hand
Mãos robóticas hábeis para pesquisas avançadas de manipulação.
Mãos e garras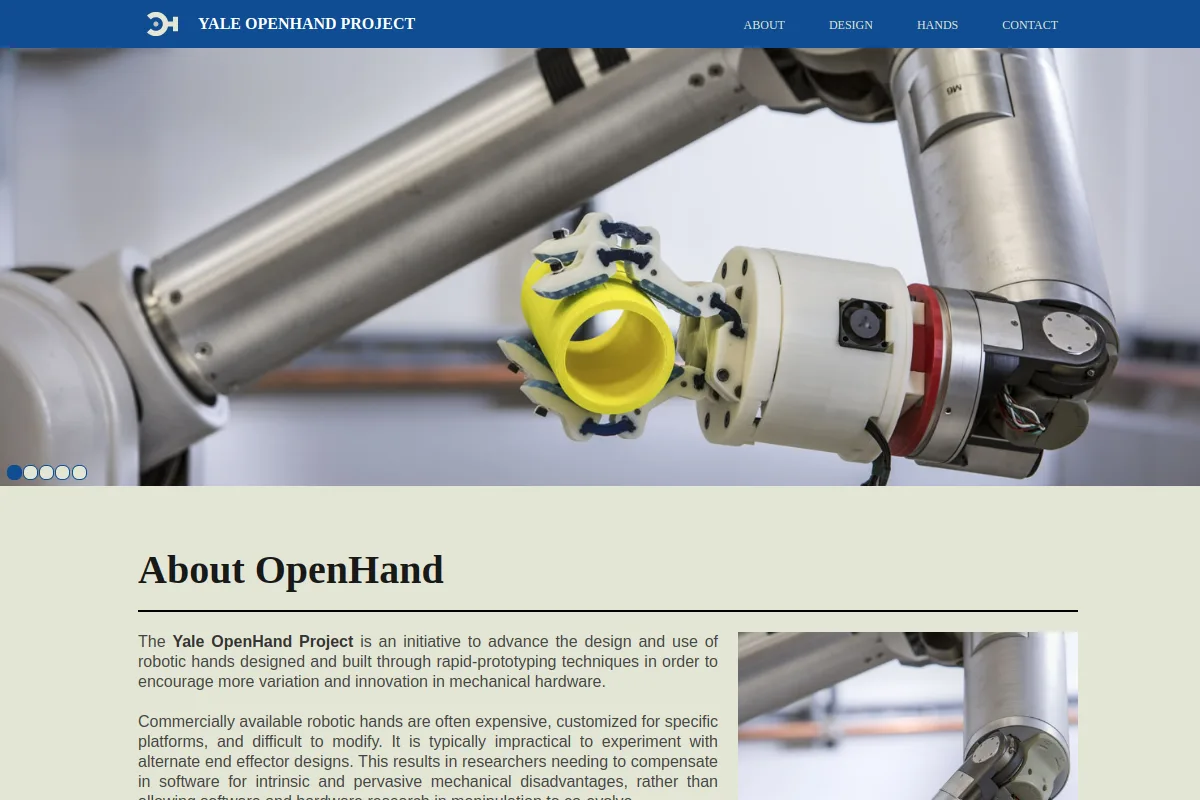 Site
 Pesquisa
Yale OpenHand
Projetos de mãos robóticas e recursos para pesquisas de preensão adaptativa.
Mãos e garras Site

 Site

NOTAS DE SELEÇÃO
Escolhendo mãos e garras
Escolha compreender a mecânica em torno dos objetos e da tarefa. Compare o alcance de abertura, a força, o feedback tátil e o controle dos dedos, em vez de assumir que dedos adicionais garantem uma melhor manipulação.
UM LUGAR PARA SUA PRÓXIMA DESCOBERTA
Sugira um recurso ↗O ecossistema continua crescendo.
Conhece um recurso que pertence aqui?