Repositório
handumi-hw · murobotics-ai
Uma variante de UMI de código aberto e portátil para coletar dados de manipulação bimanual sem um robô no circuito: modular para qualquer pinça de mandíbula paralela.
Plataformas de teleoperaçãoO DIRETÓRIO DE IA INCORPORADO
Explore interfaces e hardware de coleta de demonstração para controlar robôs remotamente.
Repositório
Uma variante de UMI de código aberto e portátil para coletar dados de manipulação bimanual sem um robô no circuito: modular para qualquer pinça de mandíbula paralela.
Plataformas de teleoperação
Site
Uma plataforma de manipulação bimanual para experimentos de aprendizagem por imitação.
Plataformas de teleoperação
Repositório
Repositório oficial de “DOGlove: manipulação hábil com uma luva de feedback de força tátil de código aberto e de baixo custo”
Plataformas de teleoperação
Site
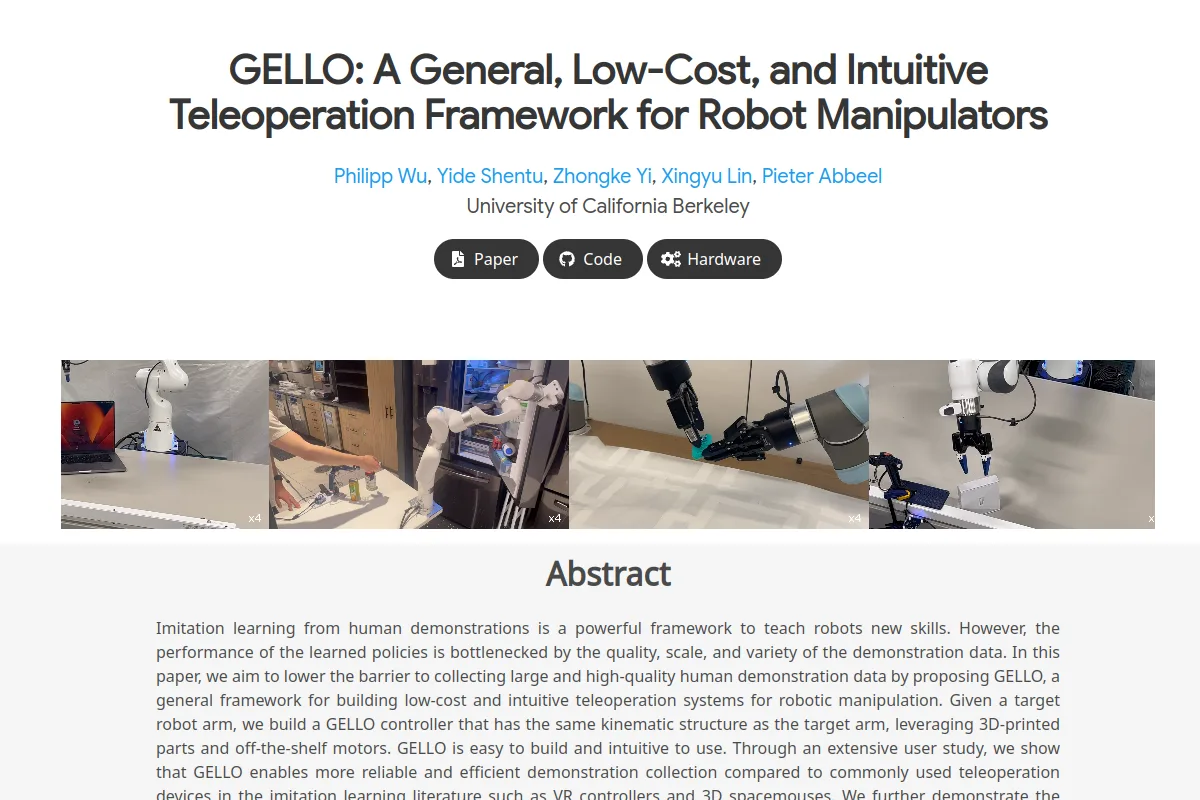
Uma interface de teleoperação em forma de braço para coleta de demonstração.
Plataformas de teleoperação
Site
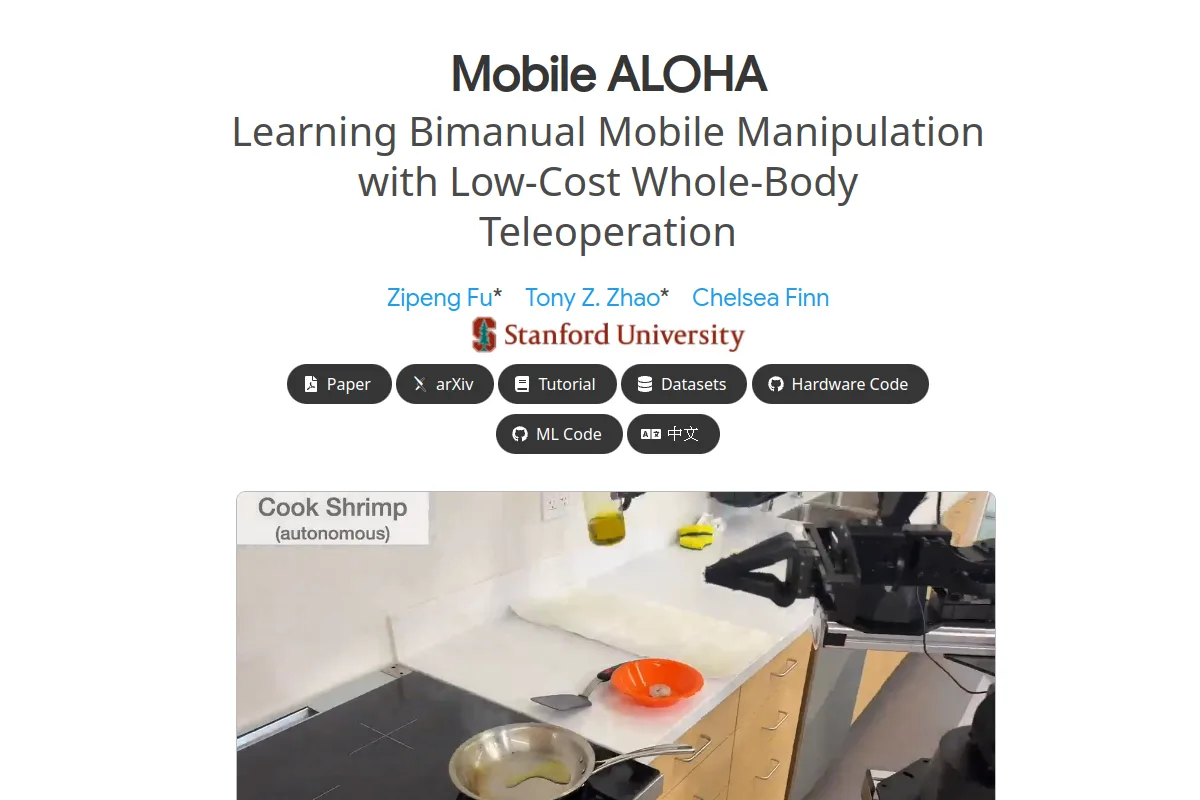
Uma plataforma móvel bimanual para coleta de demonstrações de manipulação de corpo inteiro.
Plataformas de teleoperação
Site
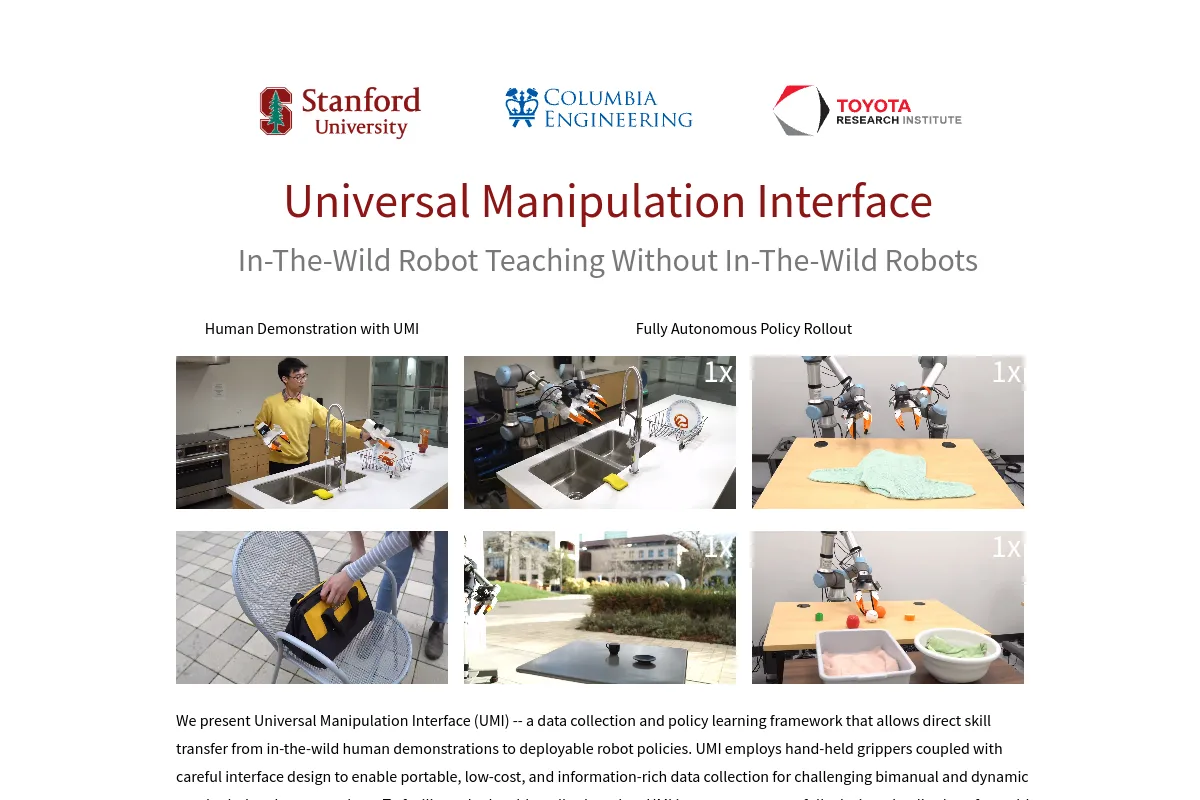
Uma interface portátil para coletar demonstrações para manipulação de robôs.
Plataformas de teleoperaçãoNOTAS DE SELEÇÃO
Combine a cinemática do líder e do seguidor, controle a latência e a sincronização de dados. Verifique se a plataforma registra as observações e ações exigidas pelo pipeline de aprendizagem alvo.
Conhece um recurso que pertence aqui?