 Référentiel
 Source ouverte
handumi-hw · murobotics-ai
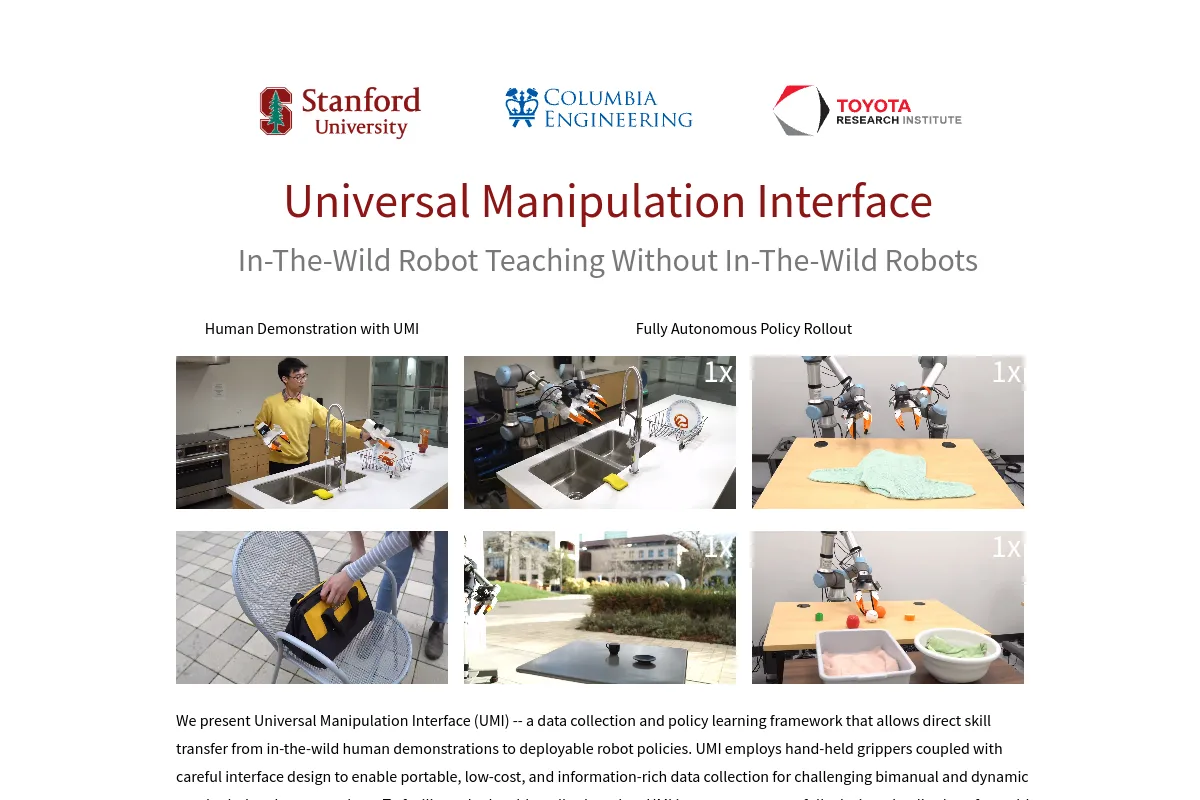
Une variante open source et portée à la main de l'UMI pour collecter des données de manipulation bimanuelle sans robot dans la boucle : modulaire pour toute pince à mâchoires parallèles.
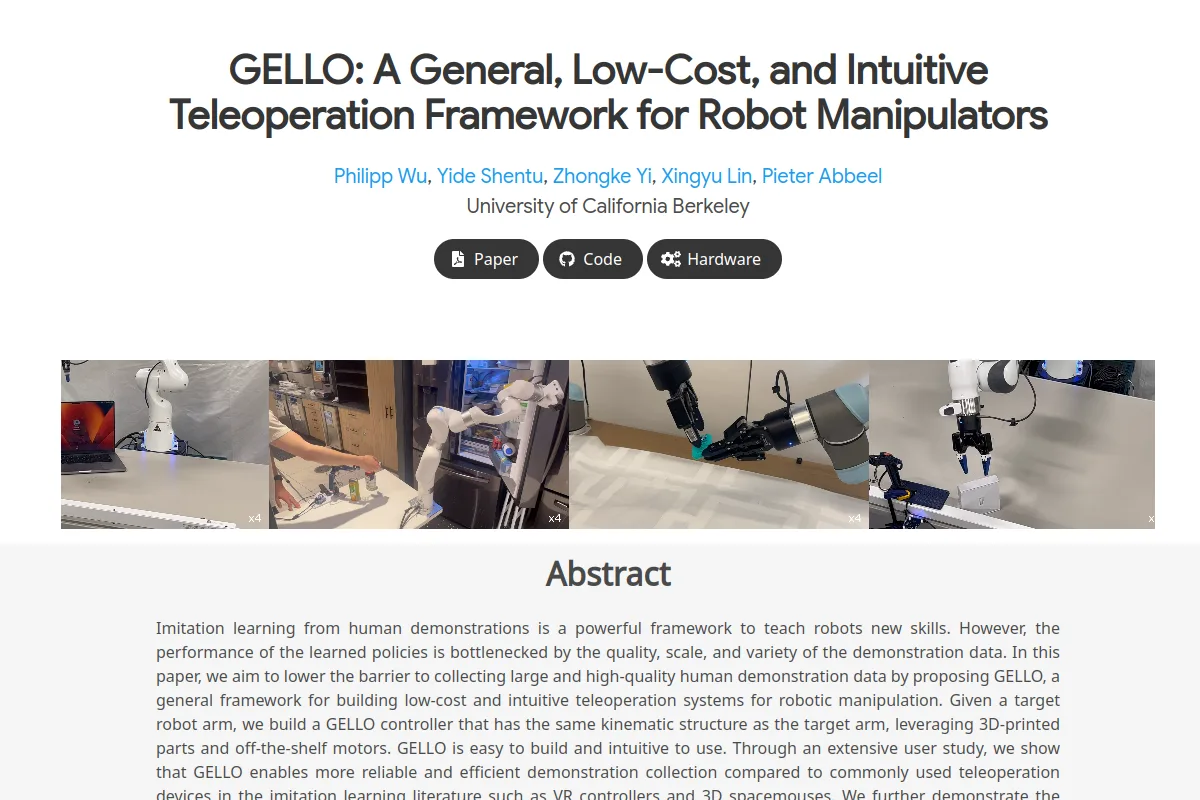
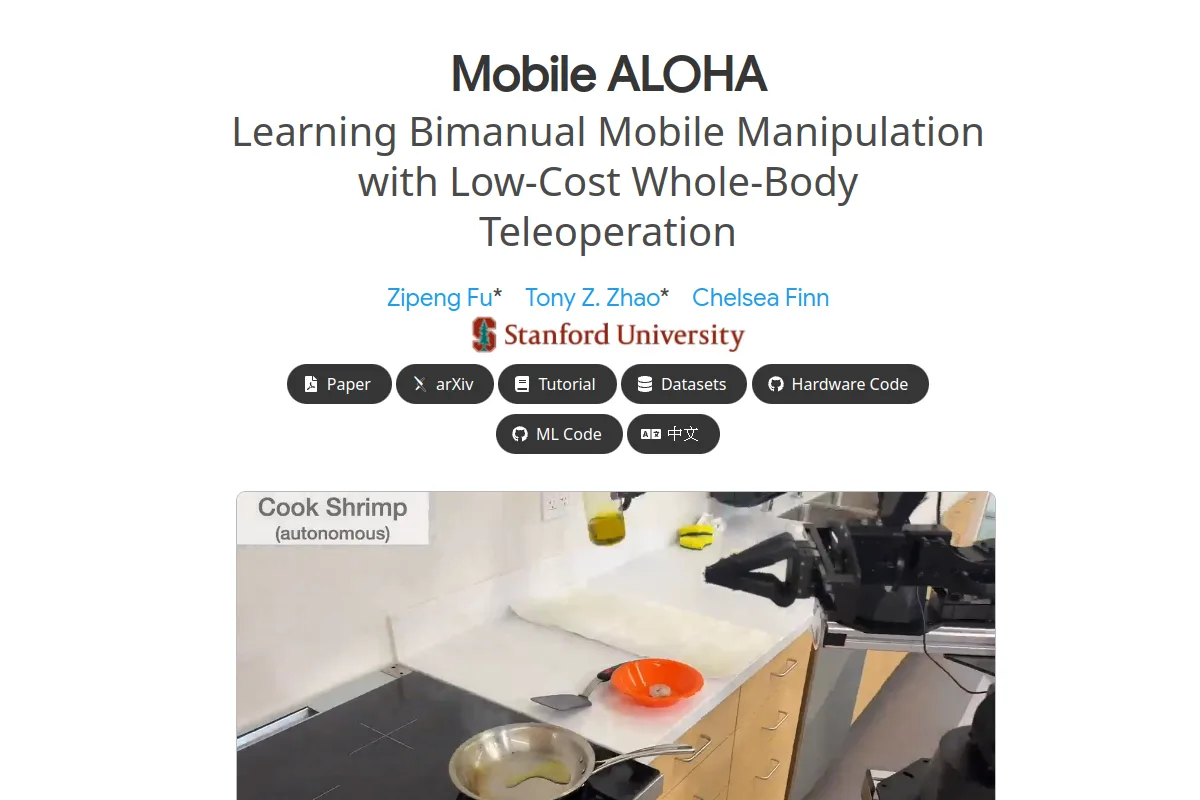
Plateformes de téléopération