 Référentiel
 Recherche
LIBERO
Une suite de référence pour le transfert de connaissances dans l'apprentissage robotique tout au long de la vie.
ManipulationLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les tâches et les suites d'évaluation pour la manipulation, la navigation et le contrôle.
Référentiel
Recherche
Une suite de référence pour le transfert de connaissances dans l'apprentissage robotique tout au long de la vie.
Manipulation Référentiel
 Recherche
Une référence pour la manipulation à long horizon conditionnée par le langage.
Manipulation Référentiel
 Recherche
Une suite de tâches pour évaluer l'apprentissage des robots avec des observations visuelles.
Manipulation Référentiel
 Recherche
Benchmarks de manipulation de robots bimanuels et outils de génération de données.
Manipulation Référentiel
 Recherche
ActionShift évalue l'adaptation aux contrats d'interface d'action de robot cachés sur les tâches ManiSkill.
Manipulation Référentiel
 Recherche
Benchmark de manipulation dépendant de la mémoire basé sur RoboTwin
Manipulation Référentiel
 Recherche
Environnements de simulation pour évaluer les politiques de manipulation.
Évaluation des politiques Référentiel
 Recherche
DexArt : analyse comparative de la manipulation adroite généralisable avec des objets articulés, CVPR 2023
Manipulation Référentiel
 Recherche
Un benchmark de manipulation pour les expériences multitâches et de méta-apprentissage.
Manipulation Référentiel
 Recherche
Un cadre pour évaluer n'importe quel modèle VLA sur n'importe quel benchmark de simulation de robot.
Évaluation des politiques Référentiel
 Recherche
SoftGym fournit des environnements de référence pour la manipulation d'objets déformables.
Manipulation Référentiel
 Recherche
ROS 2 LiDAR SLAM pour la création de cartes en nuages de points, l'analyse comparative et les flux de travail de cartes compatibles Autoware.
Navigation et interaction incarnée Référentiel
 Recherche
ActProbe fournit des sondes et des références pour la détection précoce des défaillances dans les politiques génératives des robots.
Évaluation des politiques Site Web
 Recherche
Tâches de contrôle du corps entier pour évaluer l’apprentissage des robots humanoïdes.
Locomotion et contrôle de tout le corps Référentiel
 Recherche
Robot Colosseum évalue la généralisation de la manipulation robotique.
Manipulation Référentiel
 Recherche
Une référence pour l’apprentissage et l’évaluation des comportements de locomotion.
Locomotion et contrôle de tout le corps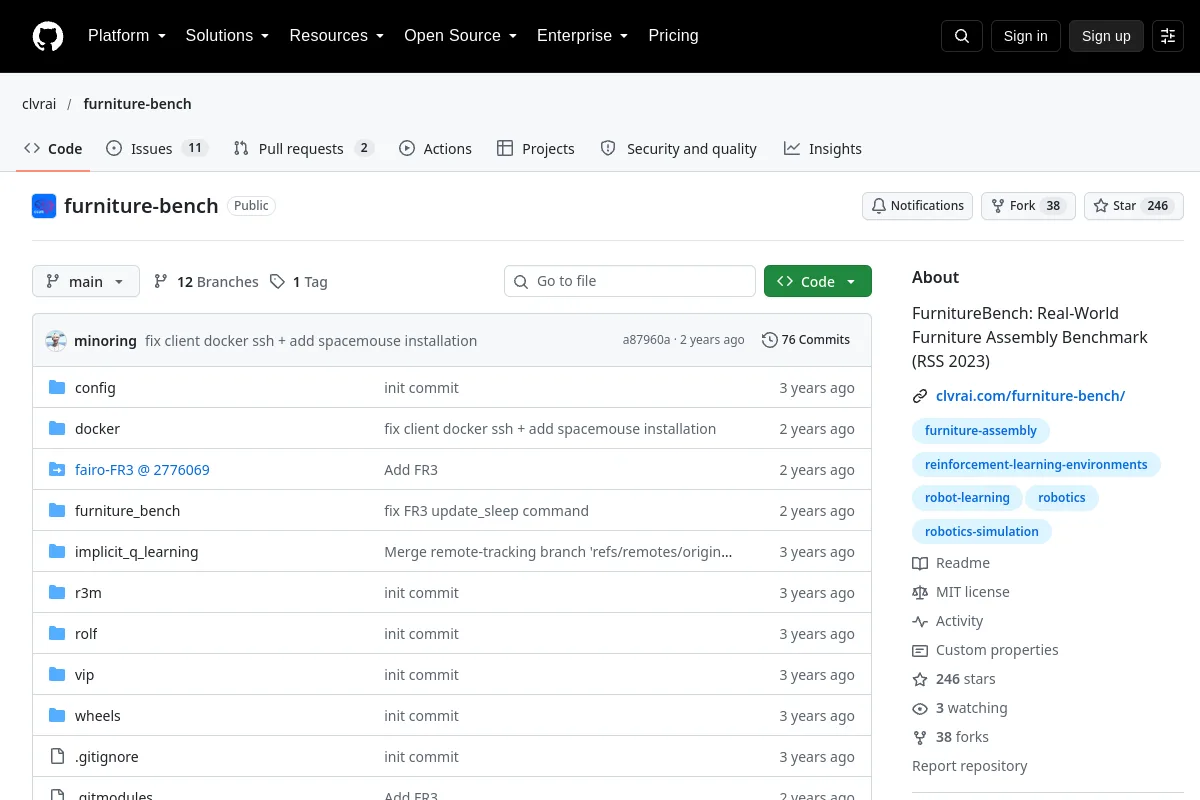 Référentiel
 Recherche
FurnitureBench fournit des références réelles en matière d'assemblage de meubles et des ressources de simulation associées.
Manipulation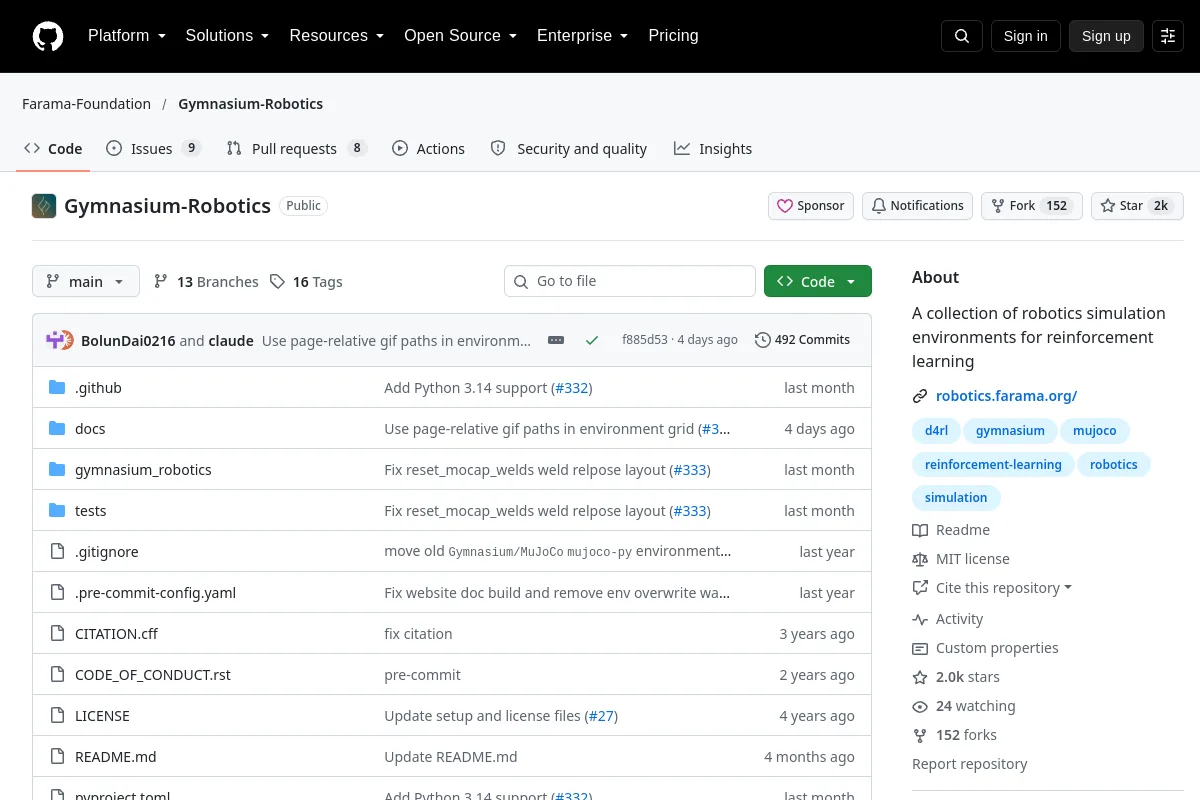 Référentiel
 Recherche
Environnements d'apprentissage par renforcement robotique utilisant l'interface Gymnasium.
Manipulation Référentiel
 Recherche
Environnements de simulation de manipulation et benchmarks d'apprentissage des robots.
Manipulation Référentiel
 Recherche
Code pour « Évaluer les politiques relatives aux robots dans un modèle mondial ».
Évaluation des politiques Site Web
 Recherche
Une référence pour suivre des instructions linguistiques dans des environnements interactifs.
Navigation et interaction incarnée Référentiel
 Recherche
BARK fournit des outils de simulation et d'analyse comparative pour la planification du comportement de conduite autonome.
Navigation et interaction incarnée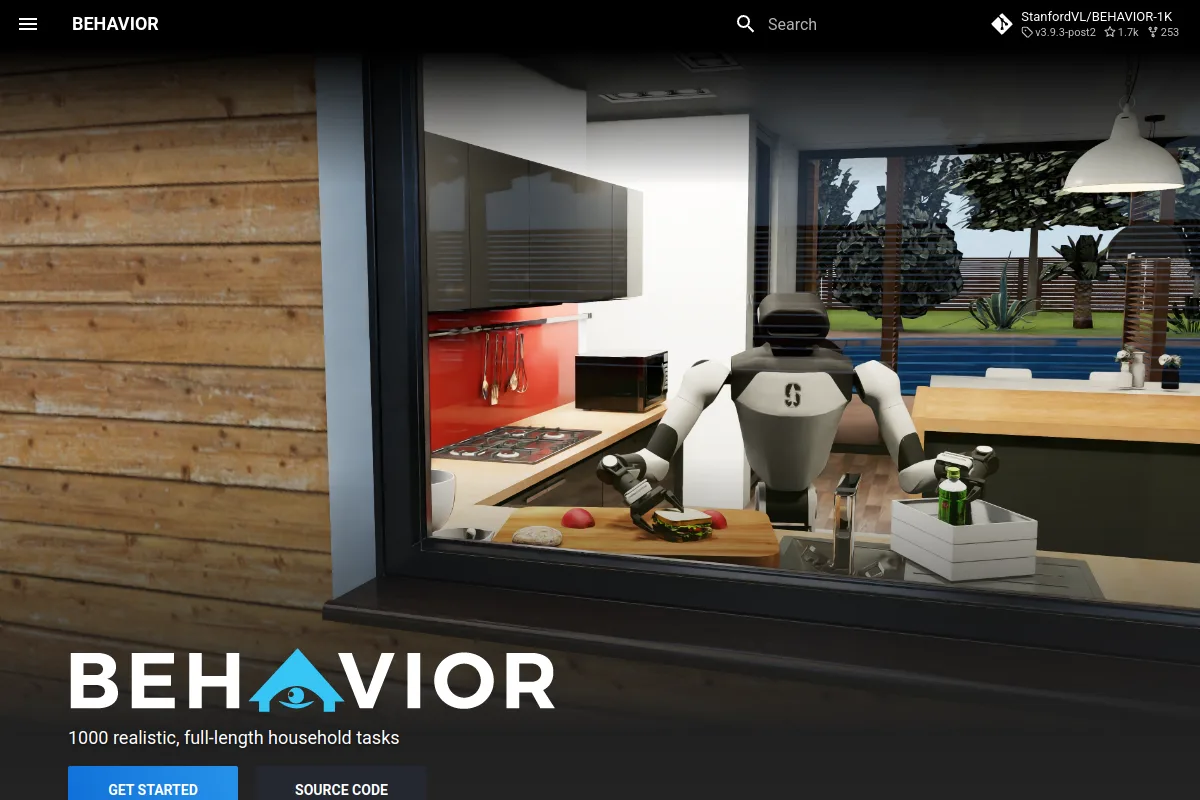 Site Web
 Recherche
Références d’activité des ménages pour l’IA incarnée et le comportement robotique.
Navigation et interaction incarnée Référentiel
 Recherche
Une référence en matière de manipulation bimanuelle pour des mains adroites avec un support visuo-tactile simulé
ManipulationConnaissez-vous une ressource qui a sa place ici ?