 Site Web
 Commercial
Allegro Hand
Une plate-forme manuelle robotique à plusieurs doigts de Wonik Robotics.
Mains et pincesLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez les préhenseurs robotiques et les mains adroites pour la manipulation et la préhension.
Site Web
Commercial
Une plate-forme manuelle robotique à plusieurs doigts de Wonik Robotics.
Mains et pinces Site Web
 Site Web
 Commercial
Pinces et outils en bout de bras pour les flux de travail de manipulation robotique.
Mains et pinces Référentiel
 Site Web
 Recherche
Une conception manuelle de recherche reliant la dextérité robotique au contrôle appris.
Mains et pinces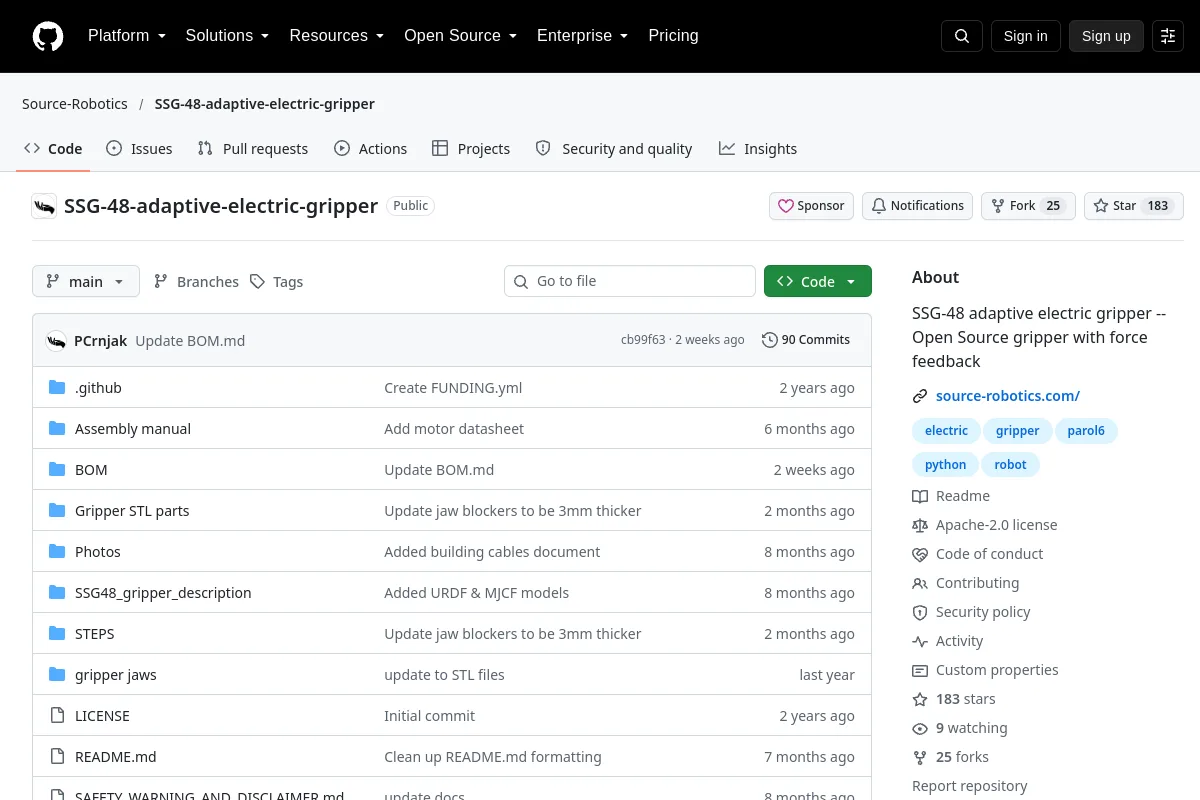 Référentiel
 Source ouverte
Pince électrique adaptative SSG-48 -- Pince Open Source avec retour de force
Mains et pinces Site Web
 Commercial
Matériel de préhension adroit pour la préhension et la manipulation robotisées.
Mains et pinces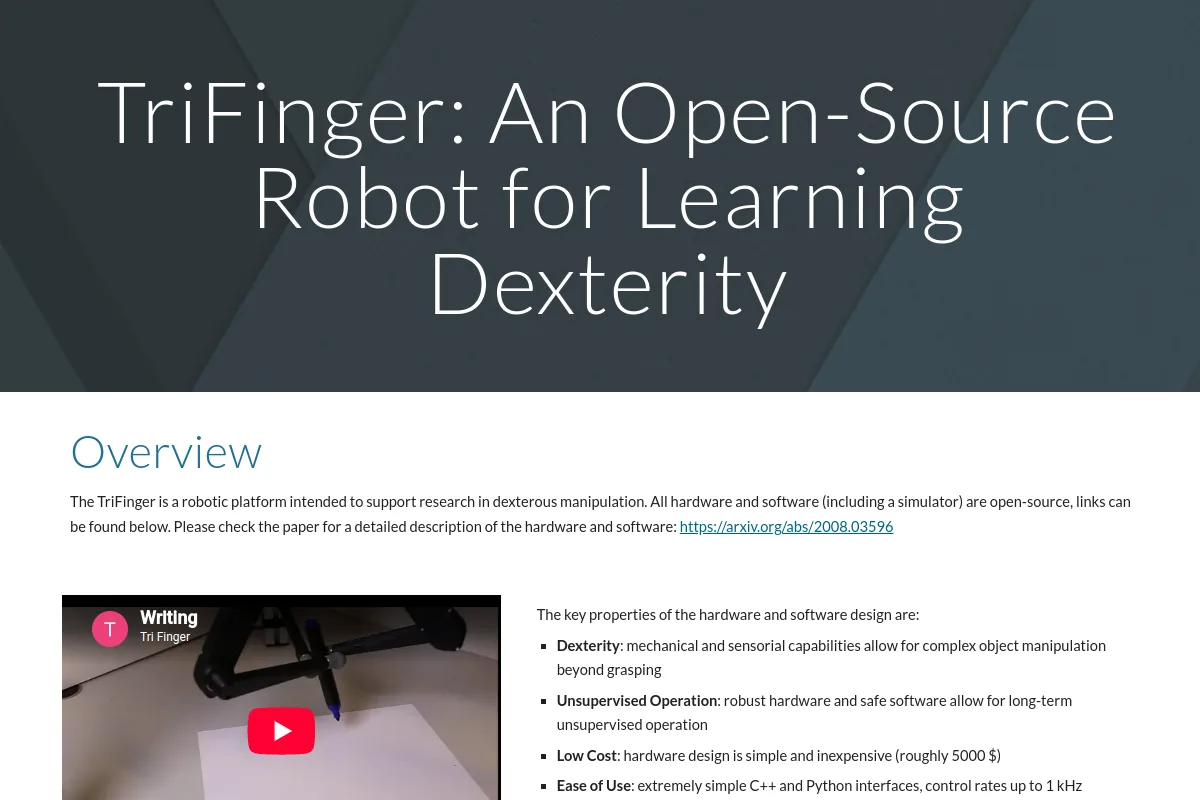 Site Web
 Recherche
Une plateforme robotique à trois doigts pour étudier la manipulation adroite.
Mains et pinces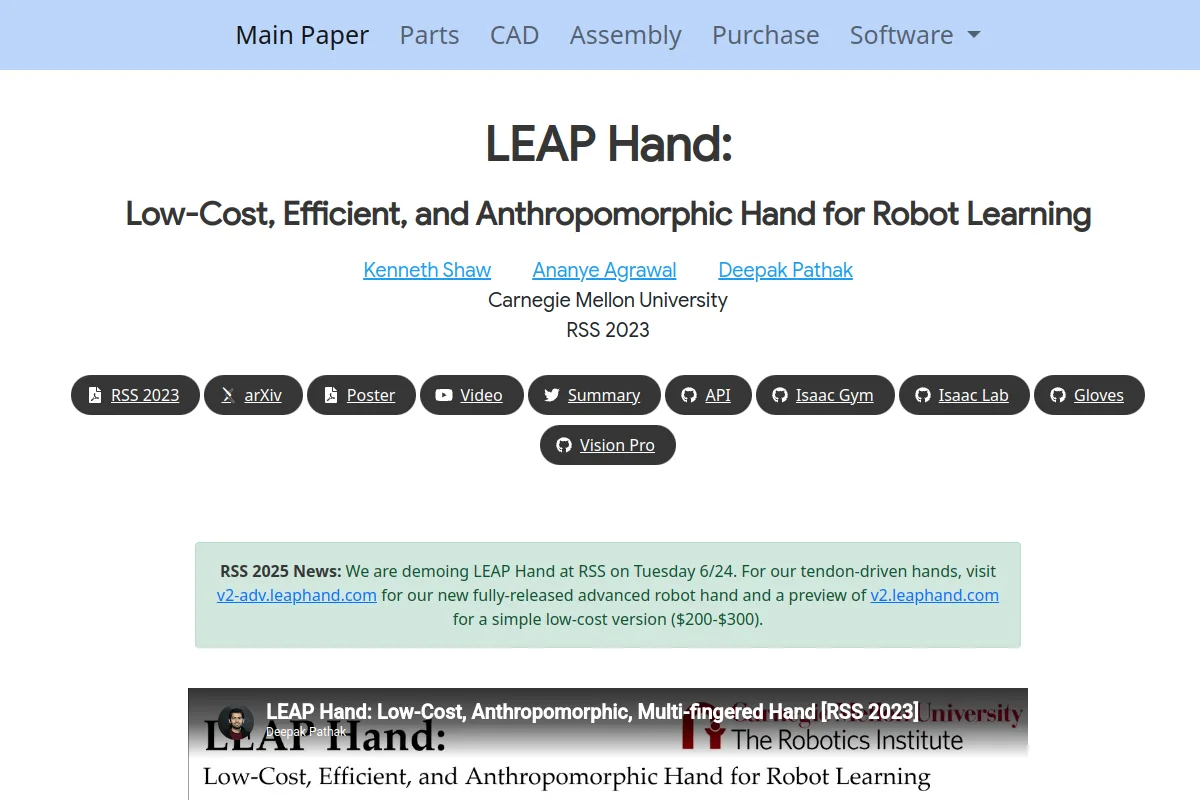 Site Web
 Recherche
Une conception de main adroite pour la recherche sur la manipulation robotique.
Mains et pinces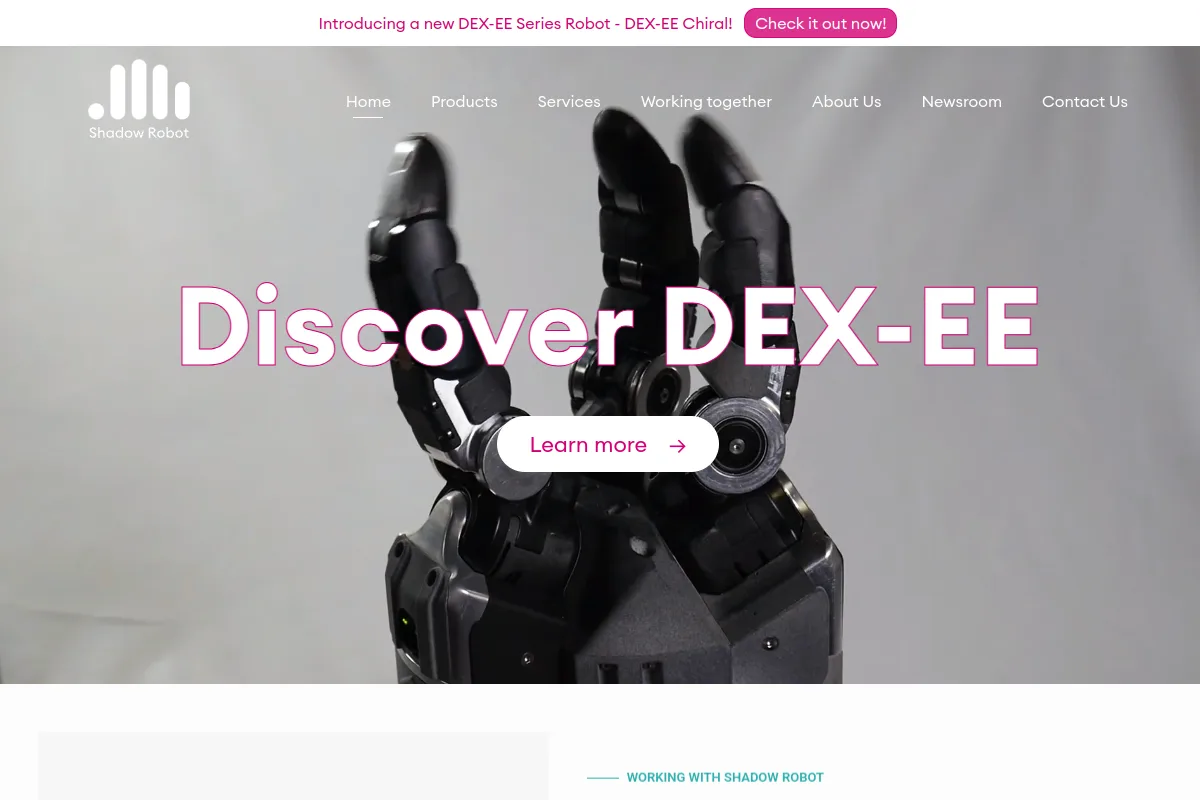 Site Web
 Commercial
Des mains robotiques adroites pour la recherche avancée en matière de manipulation.
Mains et pinces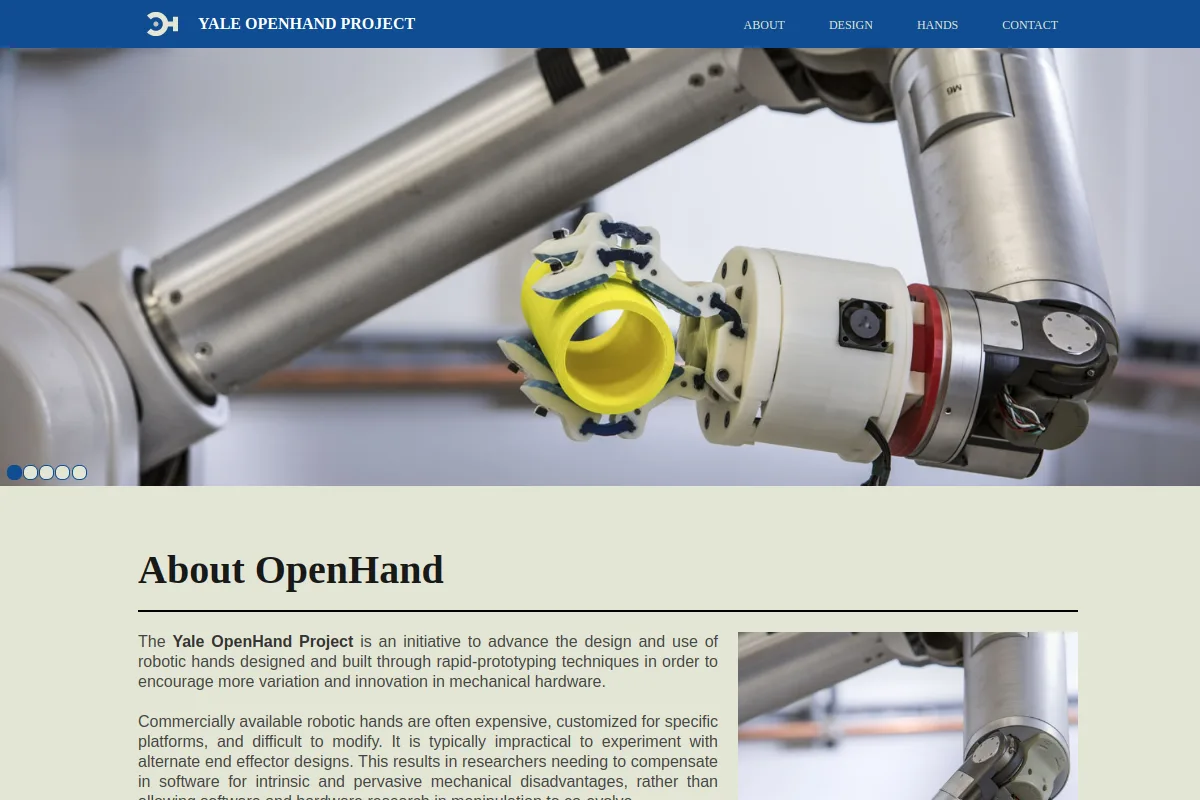 Site Web
 Recherche
Conceptions de mains de robot et ressources pour la recherche sur la préhension adaptative.
Mains et pinces Site Web
 Commercial
Pinces parallèles adaptatives pour la manipulation robotisée.
Mains et pinces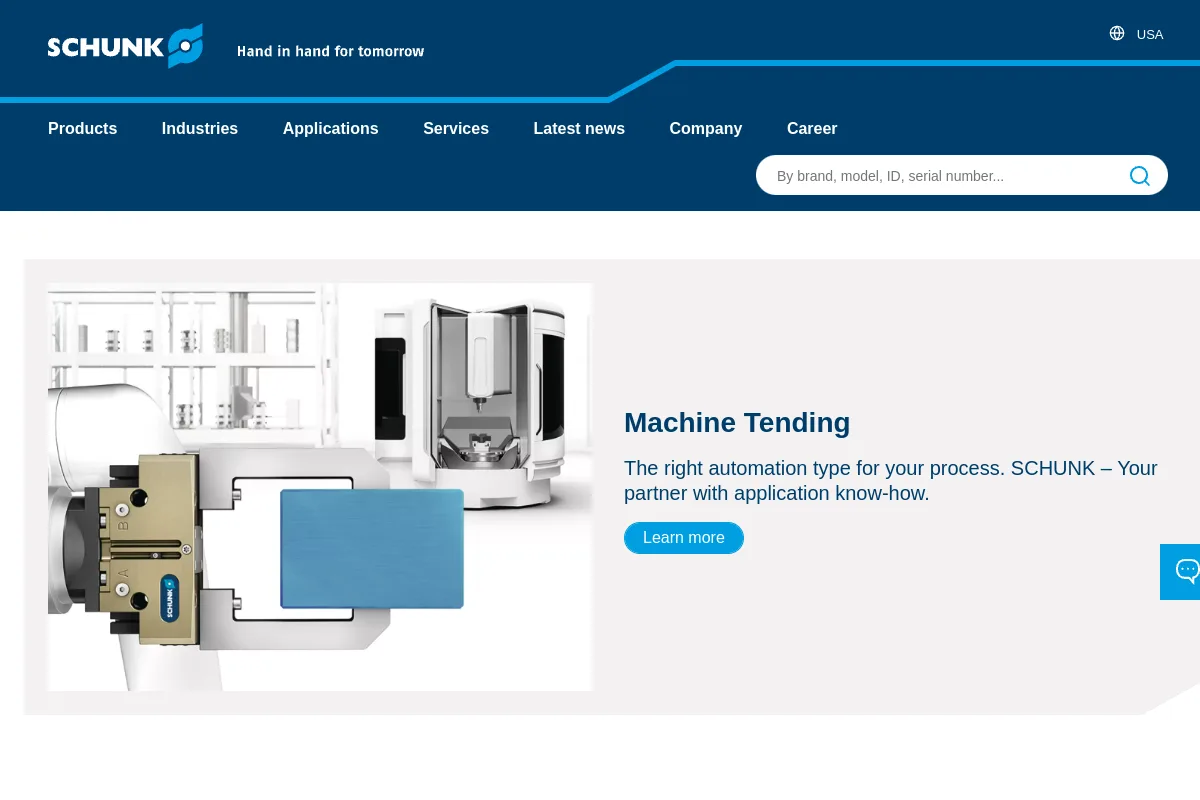 Site Web
 Commercial
Systèmes de préhension pour l'automatisation industrielle et robotique.
Mains et pincesNOTES DE SÉLECTION
Choisissez des pinces parallèles pour des prises simples et reproductibles et des mains adroites pour une manipulation plus riche. Vérifiez la charge utile, la force de préhension, la course, la détection, le montage et l'interface de contrôle. Confirmez une intégration de robot spécifique auprès de son fabricant.
Connaissez-vous une ressource qui a sa place ici ?