Référentiel
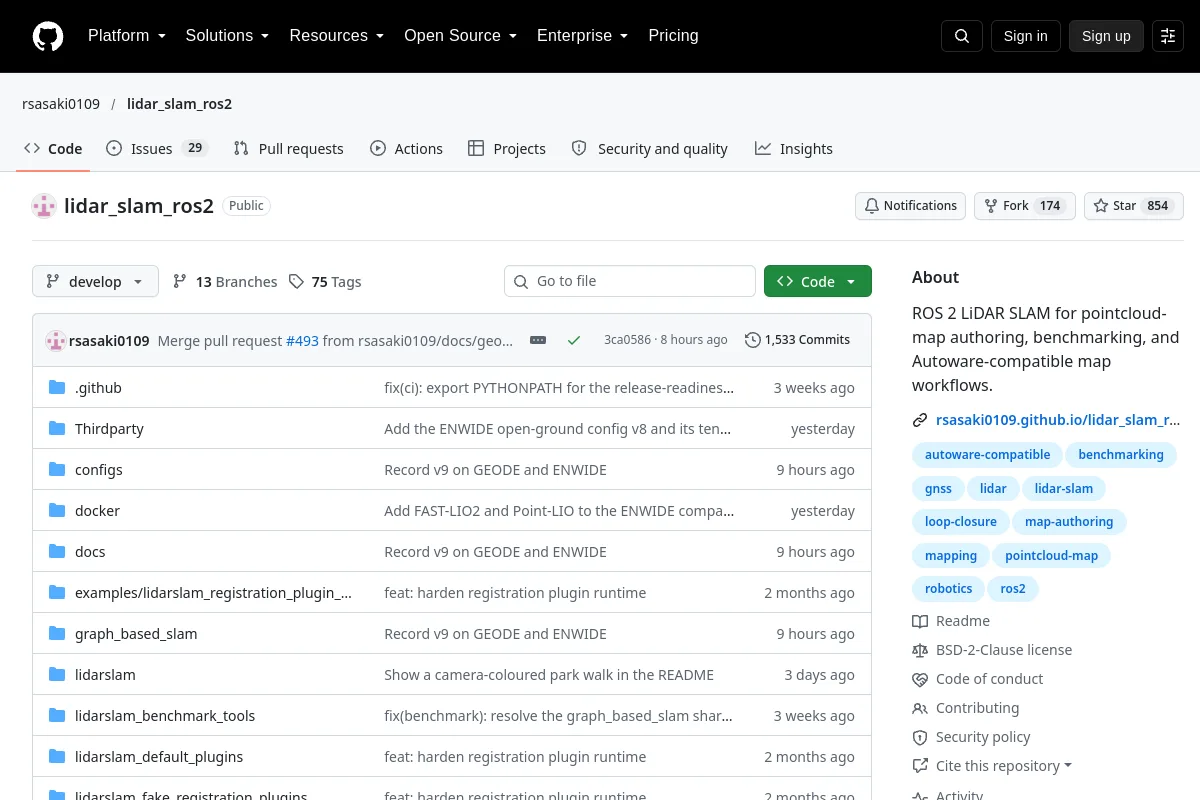
lidar_slam_ros2 · rsasaki0109
ROS 2 LiDAR SLAM pour la création de cartes en nuages de points, l'analyse comparative et les flux de travail de cartes compatibles Autoware.
Navigation et interaction incarnéeLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des tâches d'évaluation pour la navigation et l'interaction dans des environnements incarnés.
Référentiel
ROS 2 LiDAR SLAM pour la création de cartes en nuages de points, l'analyse comparative et les flux de travail de cartes compatibles Autoware.
Navigation et interaction incarnée
Site Web
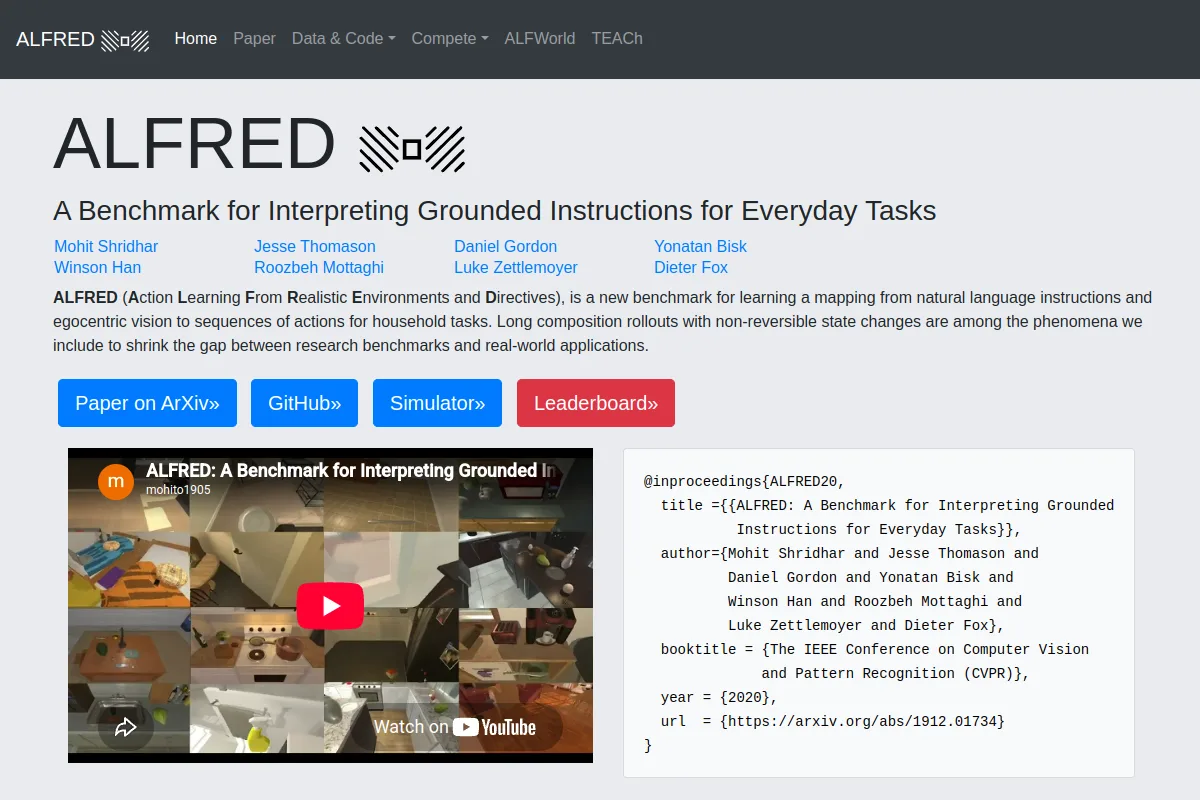
Une référence pour suivre des instructions linguistiques dans des environnements interactifs.
Navigation et interaction incarnée
Référentiel
BARK fournit des outils de simulation et d'analyse comparative pour la planification du comportement de conduite autonome.
Navigation et interaction incarnée
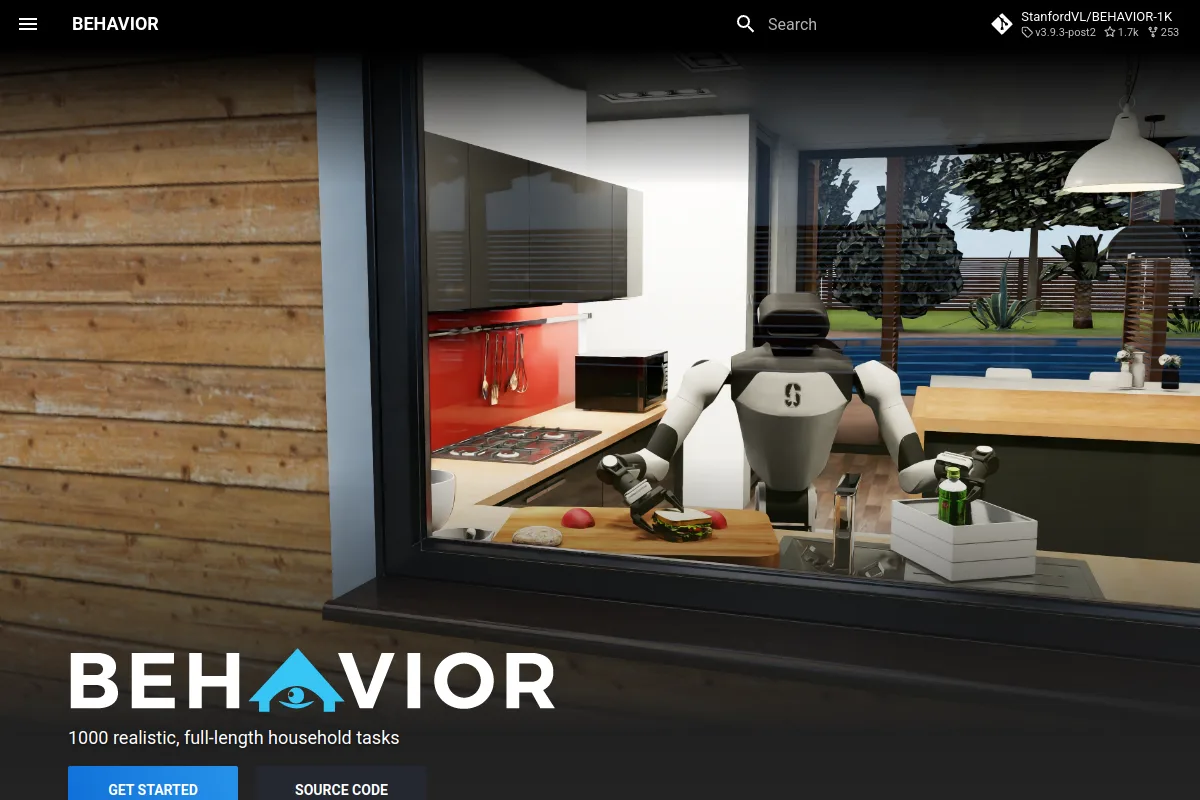
Site Web
Références d’activité des ménages pour l’IA incarnée et le comportement robotique.
Navigation et interaction incarnée
Référentiel
MapEval : vers un cadre d'évaluation de cartes SLAM unifié, robuste et efficace.
Navigation et interaction incarnée
Référentiel
Ensembles de données ouverts pour la formation et l'analyse comparative des systèmes d'IA et de robotique dans les environnements agricoles et hors route
Navigation et interaction incarnée
Référentiel
RoboSense : ensemble de données à grande échelle et référence pour la perception et la navigation des robots égocentriques dans des environnements surpeuplés et non structurés
Navigation et interaction incarnée
Référentiel
Plus de 100 algorithmes robotiques dans Rust : planification, localisation, SLAM, contrôle et benchmarks.
Navigation et interaction incarnée
Référentiel
Cadre d’évaluation des performances SLAM
Navigation et interaction incarnée
Référentiel
Boîte à outils et benchmark OpenXRLab SLAM visuel-inertiel
Navigation et interaction incarnéeNOTES DE SÉLECTION
Inspectez les observations, les cartes, les instructions et les actions autorisées des agents. Vérifiez comment la réussite des tâches et l'efficacité du chemin sont mesurées et si les environnements de test chevauchent les données de formation.
Connaissez-vous une ressource qui a sa place ici ?