 Bewaarplaats
 Onderzoek
lidar_slam_ros2 · rsasaki0109
ROS 2 LiDAR SLAM voor het maken van pointcloud-kaarten, benchmarking en Autoware-compatibele kaartworkflows.
Navigatie en belichaamde interactieDE BElichaamde AI-DIRECTORY
Vind evaluatietaken voor navigatie en interactie in belichaamde omgevingen.
Bewaarplaats
Onderzoek
ROS 2 LiDAR SLAM voor het maken van pointcloud-kaarten, benchmarking en Autoware-compatibele kaartworkflows.
Navigatie en belichaamde interactie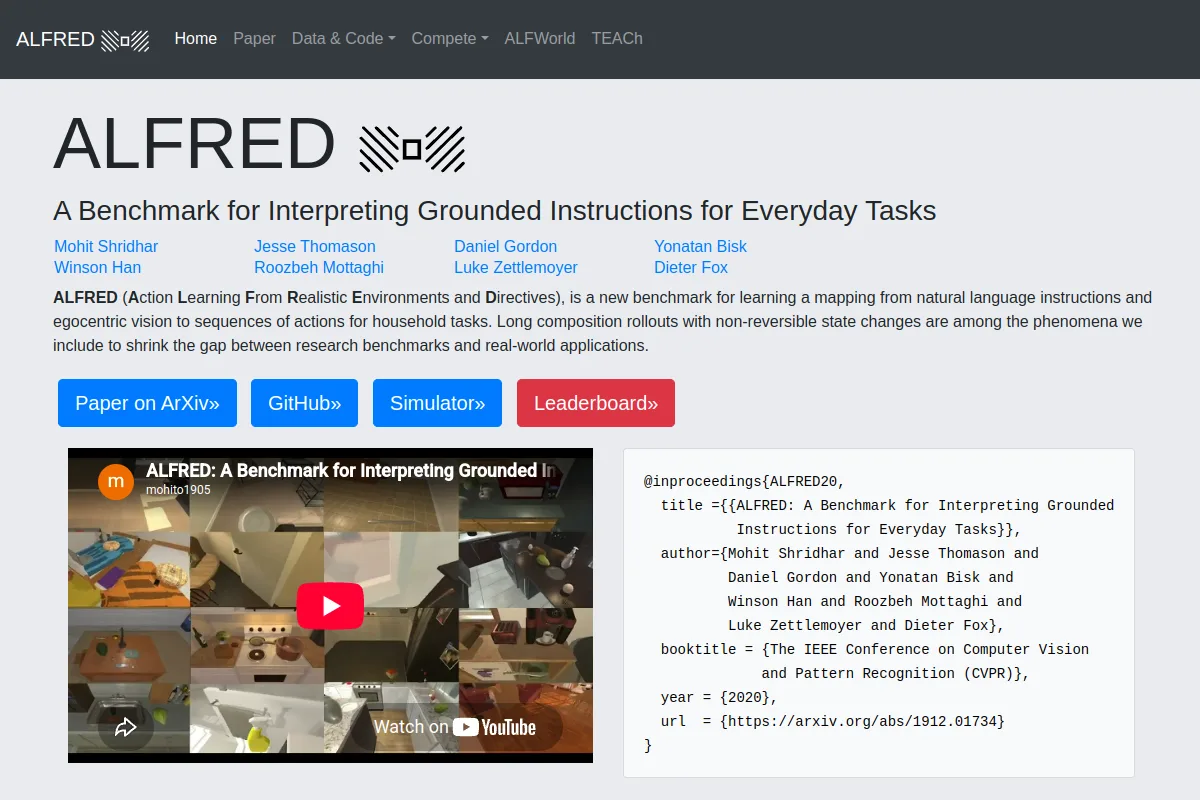 Website
 Onderzoek
Een maatstaf voor het volgen van taalinstructies in interactieve omgevingen.
Navigatie en belichaamde interactie Bewaarplaats
 Onderzoek
BARK biedt simulatie- en benchmarkingtools voor de planning van autonoom rijgedrag.
Navigatie en belichaamde interactie Website
 Onderzoek
Benchmarks voor huishoudelijke activiteiten voor belichaamde AI en robotgedrag.
Navigatie en belichaamde interactie Bewaarplaats
 Onderzoek
MapEval: op weg naar een uniform, robuust en efficiënt SLAM Map Evaluation Framework.
Navigatie en belichaamde interactie Bewaarplaats
 Onderzoek
Open datasets voor training en benchmarking van AI- en robotsystemen in de landbouw en offroad-omgevingen
Navigatie en belichaamde interactie Bewaarplaats
 Onderzoek
RoboSense: grootschalige dataset en benchmark voor egocentrische robotperceptie en -navigatie in drukke en ongestructureerde omgevingen
Navigatie en belichaamde interactie Bewaarplaats
 Onderzoek
Meer dan 100 robotica-algoritmen in Rust: planning, lokalisatie, SLAM, controle en benchmarks.
Navigatie en belichaamde interactie Bewaarplaats
 Onderzoek
SLAM-raamwerk voor prestatie-evaluatie
Navigatie en belichaamde interactie Bewaarplaats
 Onderzoek
OpenXRLab Visueel-inertiële SLAM Toolbox en Benchmark
Navigatie en belichaamde interactieSELECTIE OPMERKINGEN
Inspecteer observaties, kaarten, instructies en toegestane acties van agenten. Controleer hoe taaksucces en padefficiëntie worden gemeten en of testomgevingen overlappen met trainingsgegevens.
Kent u een bron die hier thuishoort?