 Förvar
 Forskning
lidar_slam_ros2 · rsasaki0109
ROS 2 LiDAR SLAM för att skapa pointcloud-kartor, benchmarking och Autoware-kompatibla kartarbetsflöden.
Navigering & förkroppsligad interaktionTHE EMBODIED AI DIRECTORY
Hitta utvärderingsuppgifter för navigering och interaktion i förkroppsligade miljöer.
Förvar
Forskning
ROS 2 LiDAR SLAM för att skapa pointcloud-kartor, benchmarking och Autoware-kompatibla kartarbetsflöden.
Navigering & förkroppsligad interaktion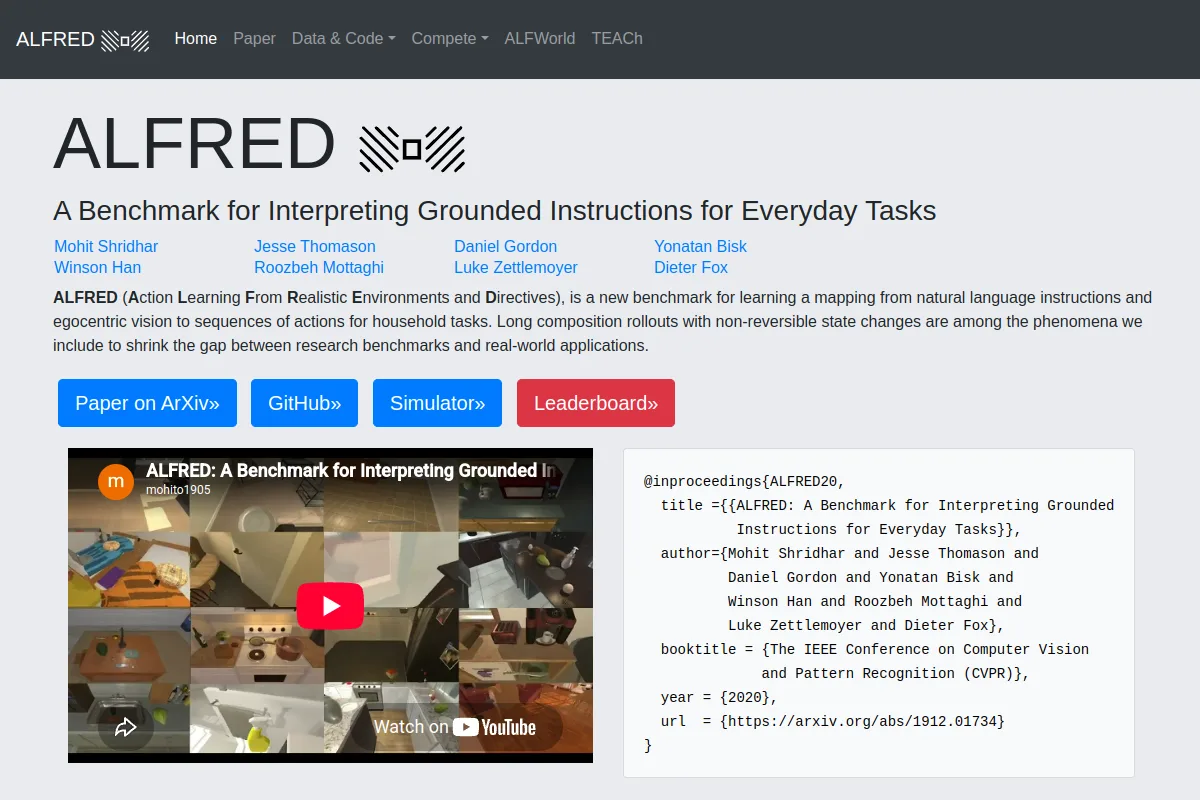 Webbplats
 Forskning
Ett riktmärke för att följa språkinstruktioner i interaktiva miljöer.
Navigering & förkroppsligad interaktion Förvar
 Forskning
BARK tillhandahåller simulerings- och benchmarkingverktyg för planering av autonom körning.
Navigering & förkroppsligad interaktion Webbplats
 Forskning
Hushållsaktivitetsriktmärken för förkroppsligad AI och robotbeteende.
Navigering & förkroppsligad interaktion Förvar
 Forskning
MapEval: Mot ett enhetligt, robust och effektivt SLAM Map Evaluation Framework.
Navigering & förkroppsligad interaktion Förvar
 Forskning
Öppna datauppsättningar för utbildning och benchmarking av AI och robotsystem i jordbruk och terrängmiljöer
Navigering & förkroppsligad interaktion Förvar
 Forskning
RoboSense: Storskalig datauppsättning och benchmark för egocentrisk robotuppfattning och navigering i trånga och ostrukturerade miljöer
Navigering & förkroppsligad interaktion Förvar
 Forskning
100+ robotalgoritmer i Rust: planering, lokalisering, SLAM, kontroll och riktmärken.
Navigering & förkroppsligad interaktion Förvar
 Forskning
Ramverk för utvärdering av SLAM-prestanda
Navigering & förkroppsligad interaktion Förvar
 Forskning
OpenXRLab Visual-inertial SLAM Toolbox och Benchmark
Navigering & förkroppsligad interaktionURVALSANMÄRKNINGAR
Inspektera observationer, kartor, instruktioner och tillåtna agentåtgärder. Kontrollera hur uppgiftsframgång och vägeffektivitet mäts och om testmiljöer överlappar träningsdata.
Vet du en resurs som hör hemma här?