 Förvar
 Forskning
PythonRobotics
Python-implementationer som illustrerar robotalgoritmer och planeringsmetoder.
Navigation & SLAM
Riktmärken / Forskning
100+ robotalgoritmer i Rust: planering, lokalisering, SLAM, kontroll och riktmärken.
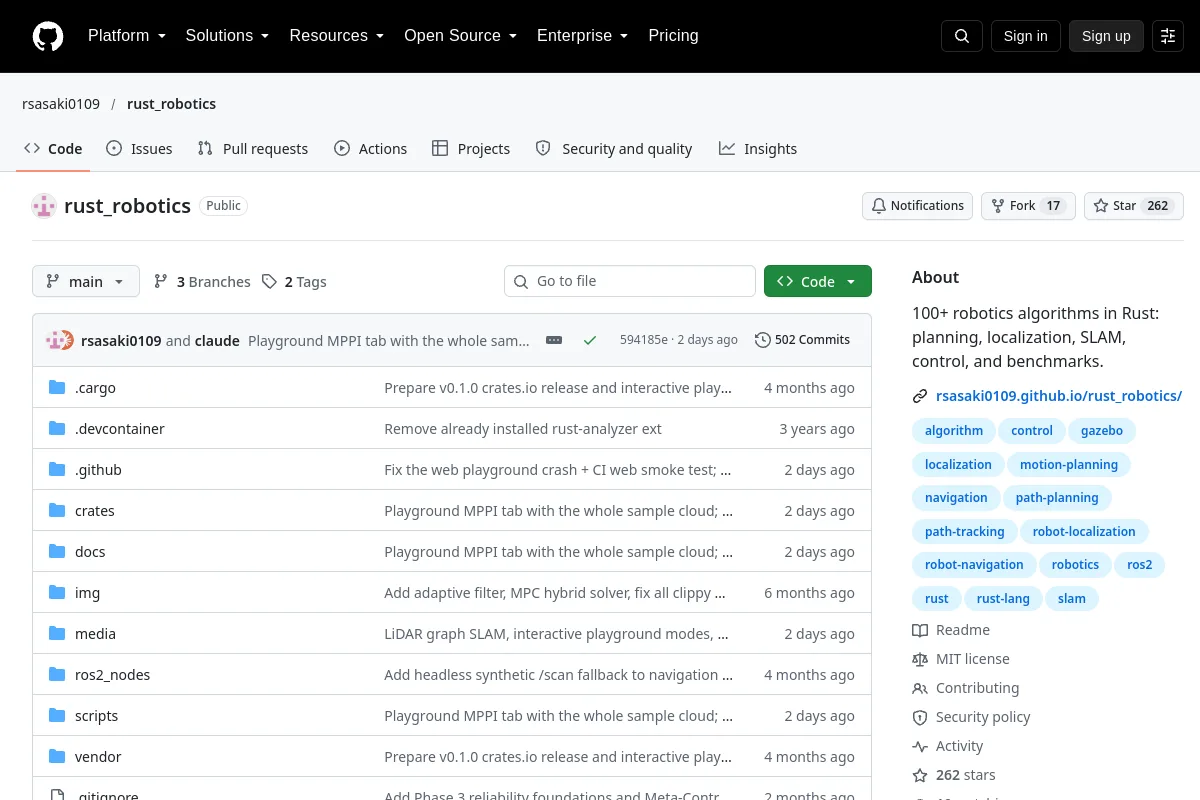
100+ robotalgoritmer i Rust: planering, lokalisering, SLAM, kontroll och riktmärken.
Jämför uppgifter, protokoll, datauppsättnings-/miljöversioner och hårdvara innan du tolkar rapporterade resultat. Ett benchmark-förråd är inte en certifiering av ett robotsystem.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Forskning
Python-implementationer som illustrerar robotalgoritmer och planeringsmetoder.
Navigation & SLAM