 Repositorio
 Investigación
PythonRobotics
Implementaciones de Python que ilustran algoritmos robóticos y métodos de planificación.
Navegación y SLAM
Puntos de referencia / Investigación
Más de 100 algoritmos robóticos en Rust: planificación, localización, SLAM, control y puntos de referencia.
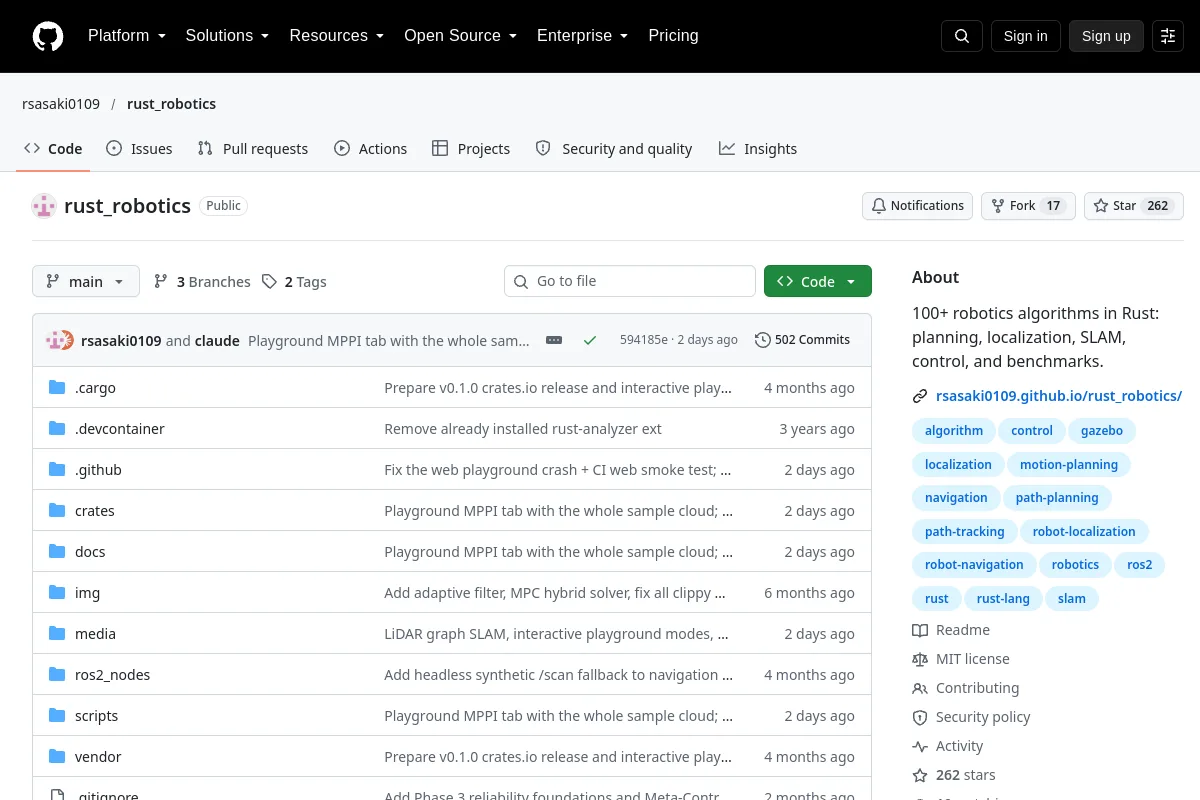
Más de 100 algoritmos robóticos en Rust: planificación, localización, SLAM, control y puntos de referencia.
Compare tareas, protocolos, versiones de conjuntos de datos/entorno y hardware antes de interpretar los resultados informados. Un repositorio de referencia no es una certificación de un sistema robótico.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Investigación
Implementaciones de Python que ilustran algoritmos robóticos y métodos de planificación.
Navegación y SLAM