 Repositorio
 Investigación
LIBERO
Un conjunto de referencia para la transferencia de conocimientos en el aprendizaje permanente de robots.
ManipulaciónEL DIRECTORIO DE IA INCORPORADO
Explore tareas y conjuntos de evaluación para manipulación, navegación y control.
Repositorio
Investigación
Un conjunto de referencia para la transferencia de conocimientos en el aprendizaje permanente de robots.
Manipulación Repositorio
 Investigación
Un punto de referencia para la manipulación de largo horizonte condicionada por el lenguaje.
Manipulación Repositorio
 Investigación
Un conjunto de tareas para evaluar el aprendizaje de robots con observaciones visuales.
Manipulación Repositorio
 Investigación
Puntos de referencia de manipulación de robots bimanuales y herramientas de generación de datos.
Manipulación Repositorio
 Investigación
ActionShift evalúa la adaptación a contratos de interfaz de acción de robot ocultos en tareas de ManiSkill.
Manipulación Repositorio
 Investigación
Punto de referencia de manipulación dependiente de la memoria basado en RoboTwin
Manipulación Repositorio
 Investigación
Entornos de simulación para la evaluación de políticas de manipulación.
Evaluación de políticas Repositorio
 Investigación
DexArt: Evaluación comparativa de la manipulación diestra generalizable con objetos articulados, CVPR 2023
Manipulación Repositorio
 Investigación
Un punto de referencia de manipulación para experimentos de metaaprendizaje y multitarea.
Manipulación Repositorio
 Investigación
Un marco para evaluar cualquier modelo VLA en cualquier punto de referencia de simulación de robot.
Evaluación de políticas Repositorio
 Investigación
SoftGym proporciona entornos de referencia para la manipulación de objetos deformables.
Manipulación Repositorio
 Investigación
ROS 2 LiDAR SLAM para creación de mapas de nubes de puntos, evaluación comparativa y flujos de trabajo de mapas compatibles con Autoware.
Navegación e interacción incorporada Repositorio
 Investigación
ActProbe proporciona sondas y puntos de referencia para la detección temprana de fallas en políticas de robots generativos.
Evaluación de políticas Sitio web
 Investigación
Tareas de control de todo el cuerpo para evaluar el aprendizaje de robots humanoides.
Locomoción y control de todo el cuerpo.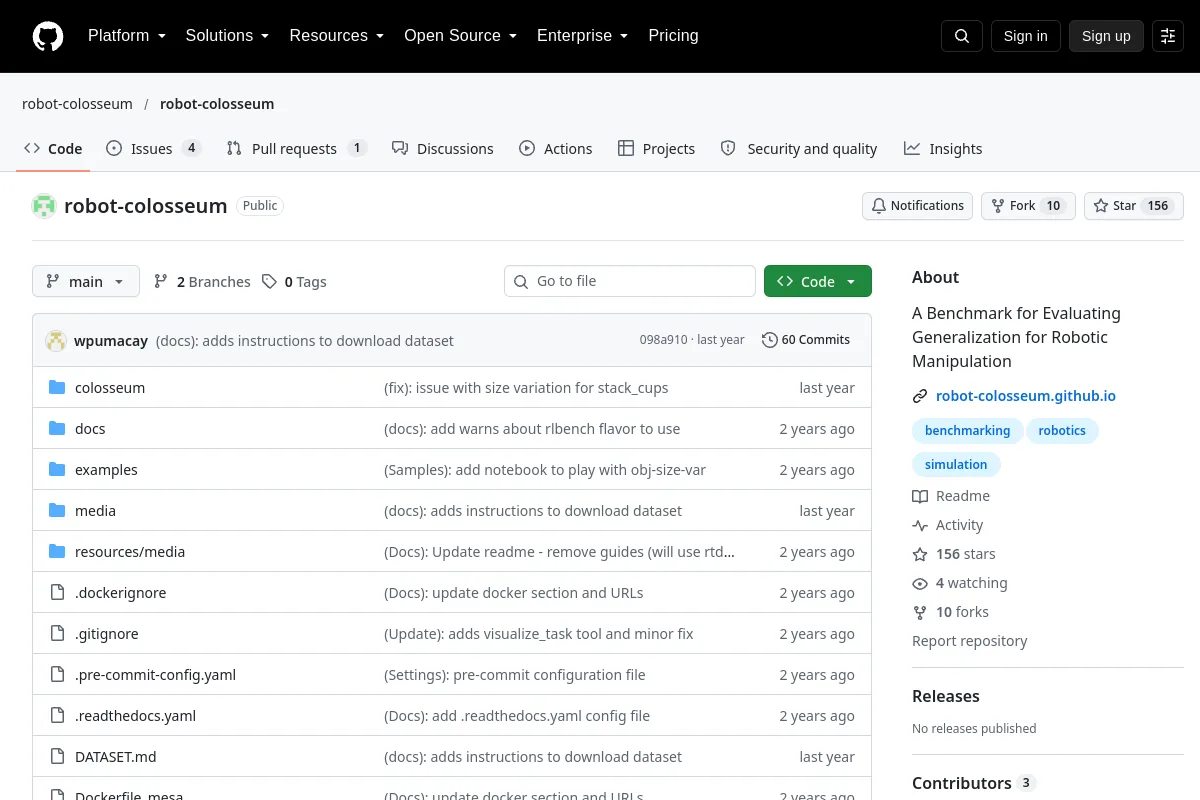 Repositorio
 Investigación
Robot Colosseum compara la generalización en la manipulación robótica.
Manipulación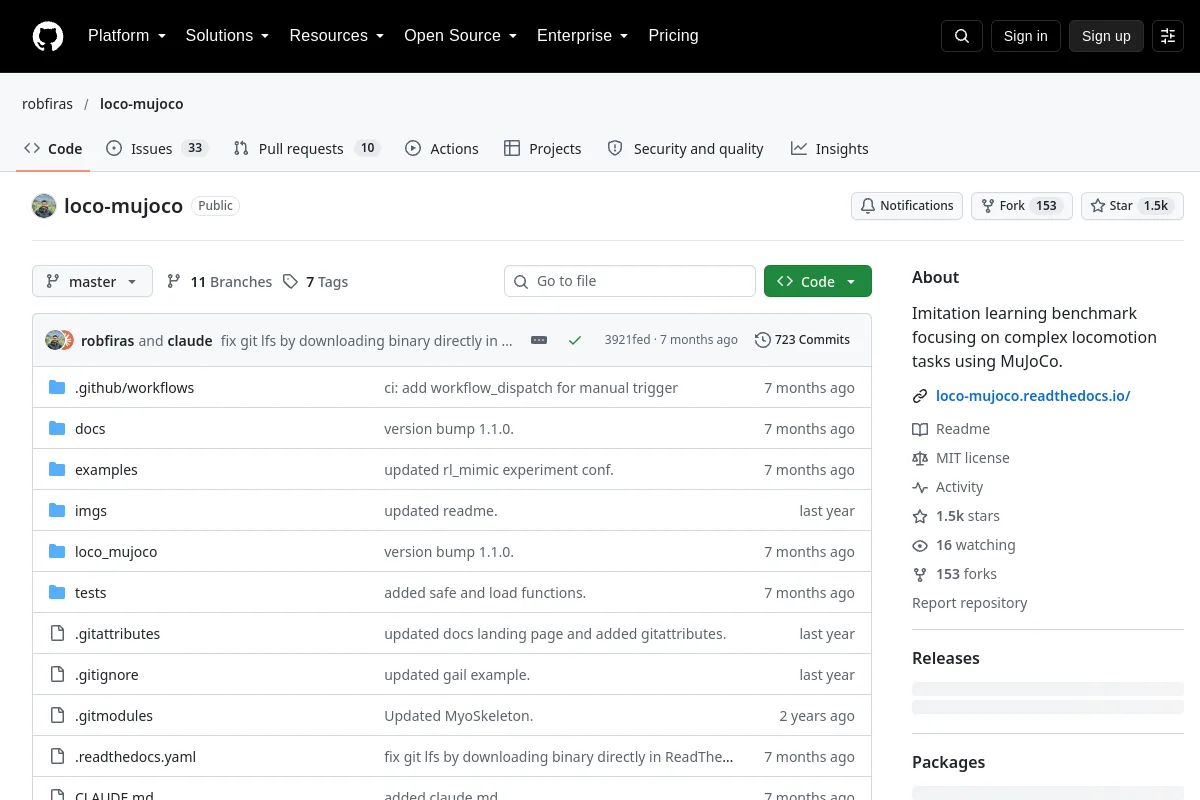 Repositorio
 Investigación
Un referente para el aprendizaje y evaluación de conductas de locomoción.
Locomoción y control de todo el cuerpo.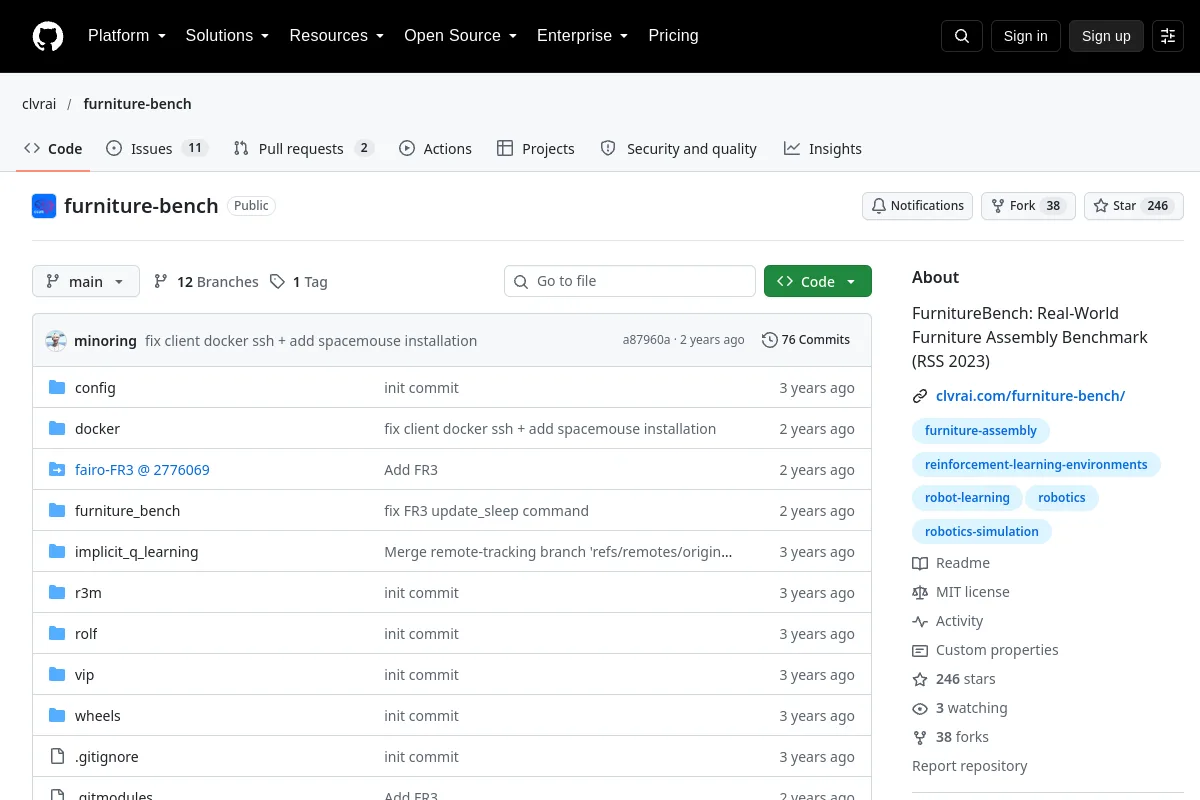 Repositorio
 Investigación
FurnitureBench proporciona puntos de referencia de ensamblaje de muebles del mundo real y recursos de simulación relacionados.
Manipulación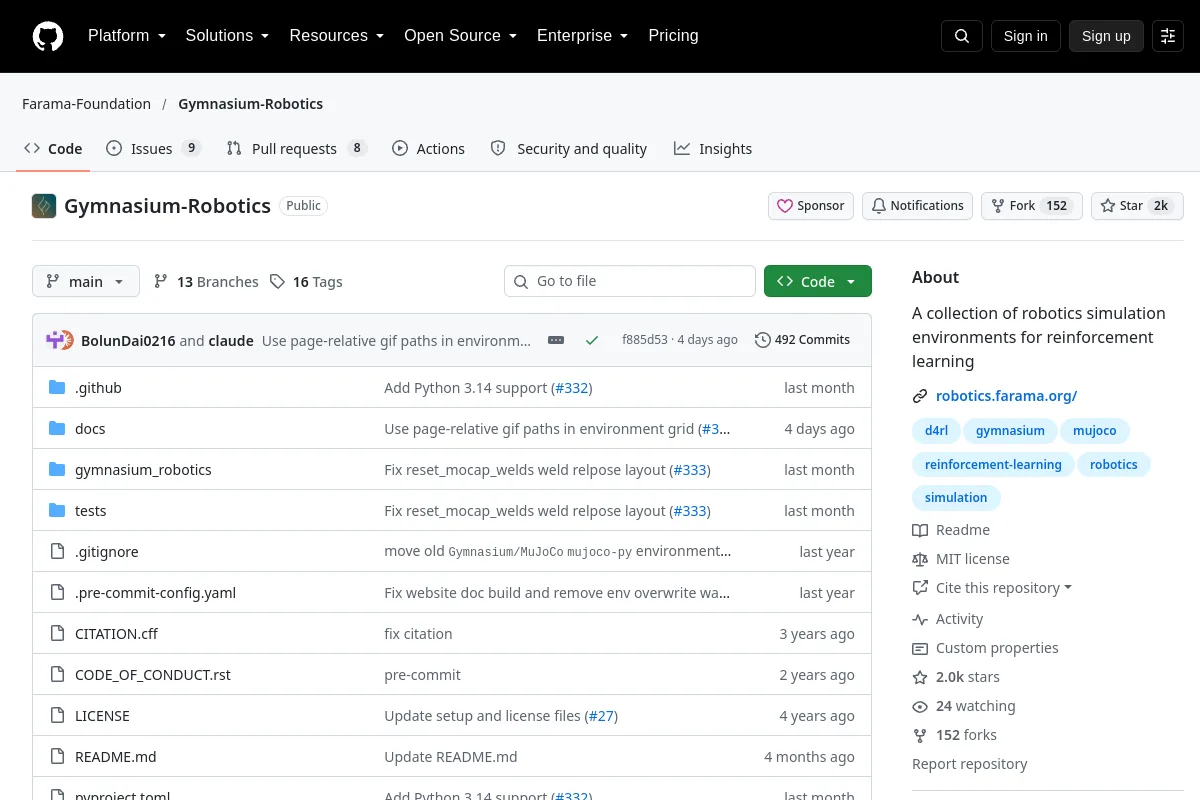 Repositorio
 Investigación
Entornos de aprendizaje por refuerzo de robótica mediante la interfaz Gymnasium.
Manipulación Repositorio
 Investigación
Entornos de simulación de manipulación y puntos de referencia de aprendizaje de robots.
Manipulación Repositorio
 Investigación
Código para "Evaluar políticas de robots en un modelo mundial".
Evaluación de políticas Sitio web
 Investigación
Un punto de referencia para seguir instrucciones lingüísticas en entornos interactivos.
Navegación e interacción incorporada Repositorio
 Investigación
BARK proporciona herramientas de simulación y evaluación comparativa para la planificación del comportamiento de conducción autónoma.
Navegación e interacción incorporada Sitio web
 Investigación
Puntos de referencia de la actividad doméstica para la IA incorporada y el comportamiento robótico.
Navegación e interacción incorporada Repositorio
 Investigación
Un punto de referencia de manipulación bimanual en manos diestras con soporte visuotáctil simulado
Manipulación¿Conoce algún recurso que pertenezca aquí?