 Repositorio
 Código abierto
OpenArm · enactic
Proyecto OpenArm de brazo humanoide para la investigación de la IA física.
brazos robóticosEL DIRECTORIO DE IA INCORPORADO
Descubra kits de brazos robóticos y brazos de investigación para teleoperación y aprendizaje de robots.
Repositorio
Código abierto
Proyecto OpenArm de brazo humanoide para la investigación de la IA física.
brazos robóticos Repositorio
 Código abierto
TidyBot++: un manipulador móvil holonómico de código abierto para el aprendizaje de robots
brazos robóticos Sitio web
 Comercial
Plataformas de brazos colaborativos para tareas de automatización robótica.
brazos robóticos Sitio web
 Comercial
Brazos robóticos compactos y plataformas de desarrollo para educación y creación de prototipos.
brazos robóticos Sitio web
 Comercial
Brazos robóticos adaptables para automatización y manipulación con reconocimiento de contacto.
brazos robóticos Sitio web
 Comercial
Plataformas de brazos de investigación y desarrollo de Trossen Robotics.
brazos robóticos Repositorio
 Código abierto
Diseño, electrónica y software para un brazo robótico colaborativo abierto de seis ejes.
brazos robóticos Repositorio
 Código abierto
BOM, archivos STL e instrucciones para el brazo robótico impreso en 3D PAROL6
brazos robóticos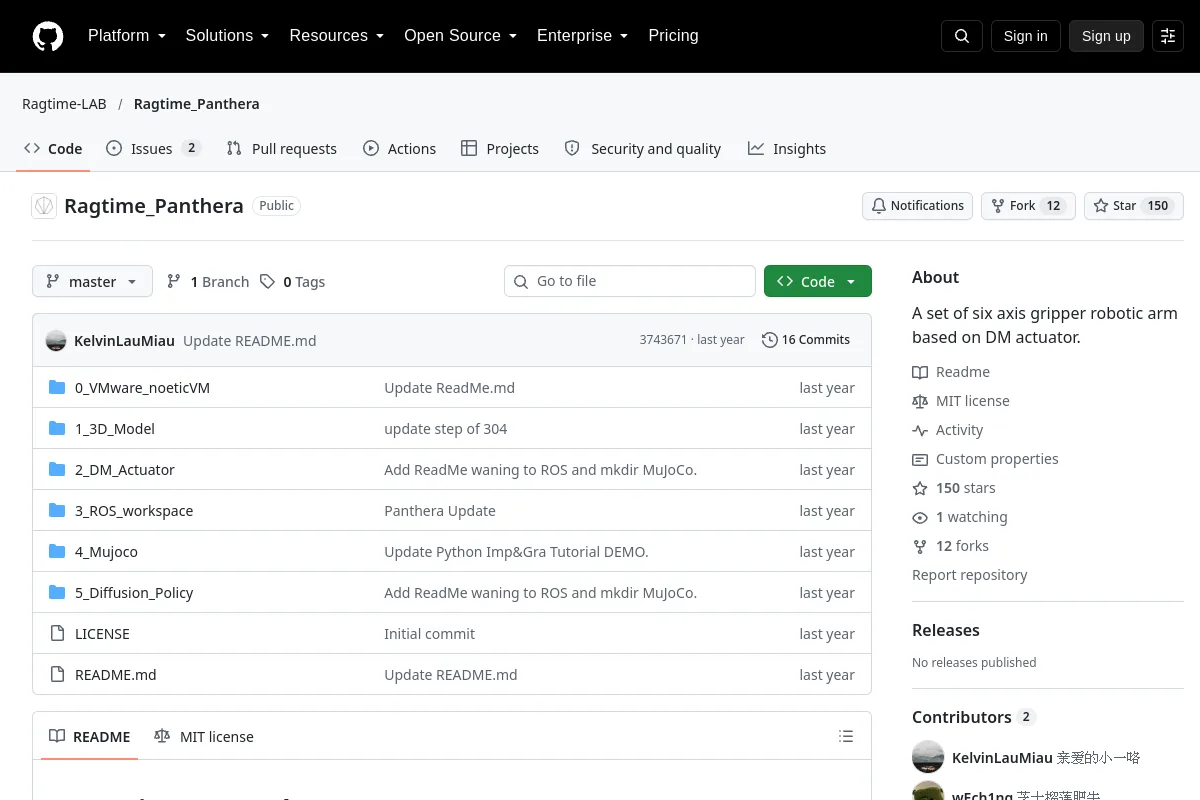 Repositorio
 Código abierto
Un conjunto de brazo robótico de agarre de seis ejes basado en un actuador DM.
brazos robóticos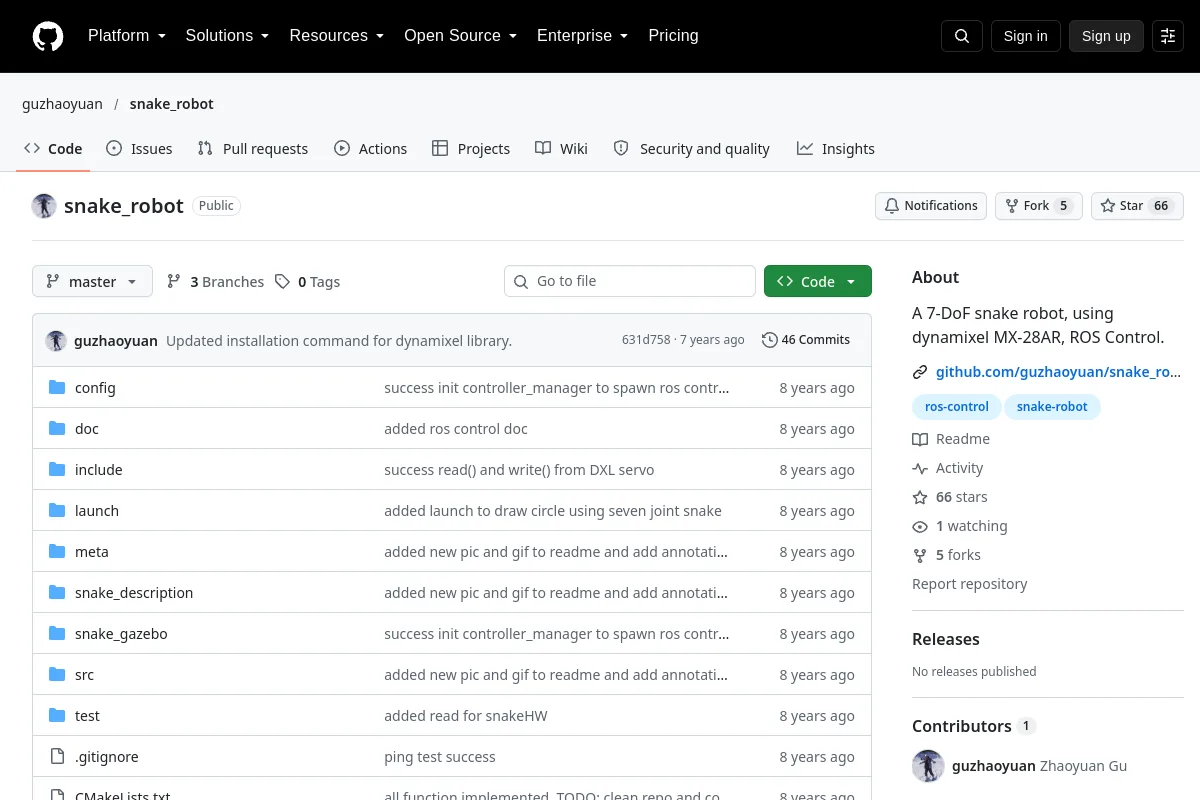 Repositorio
 Investigación
Un robot serpiente de 7 grados de libertad, que utiliza dynamixel MX-28AR, ROS Control.
brazos robóticos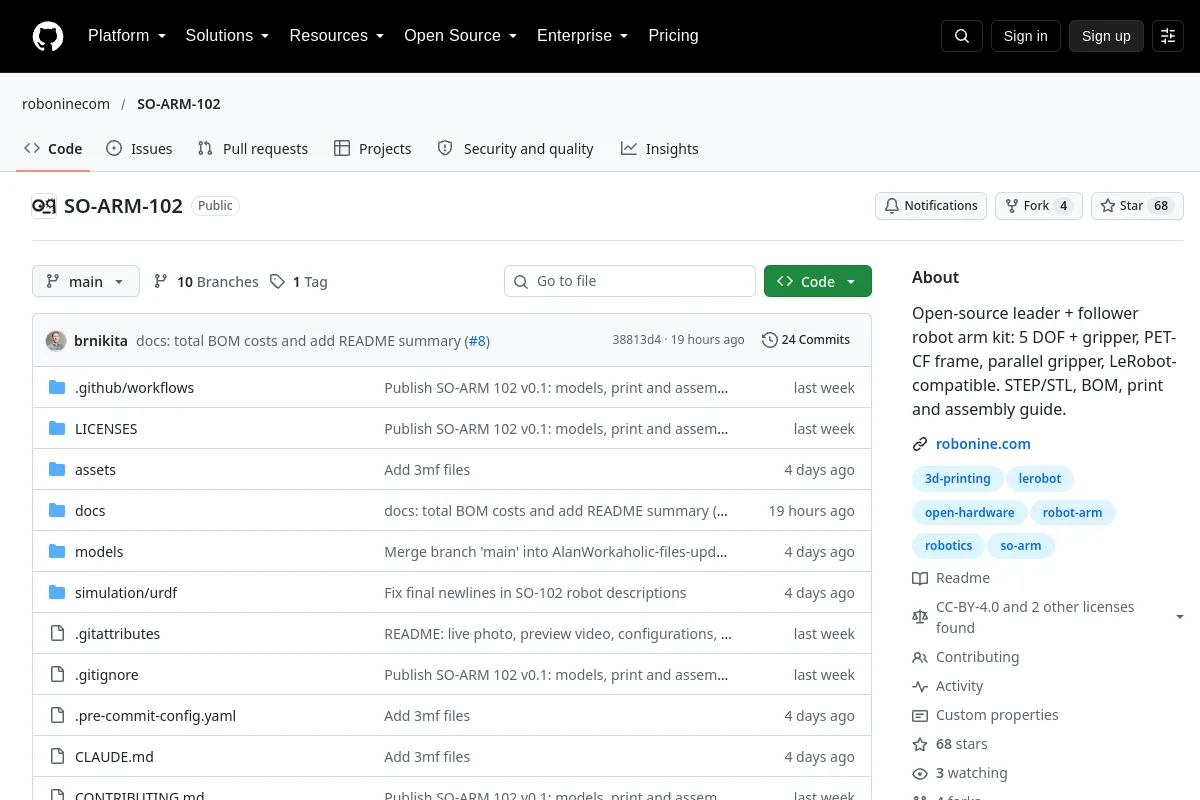 Repositorio
 Código abierto
Kit de brazo robótico líder + seguidor de código abierto: 5 DOF + pinza, marco PET-CF, pinza paralela, compatible con LeRobot. STEP/STL, BOM, guía de impresión y montaje.
brazos robóticos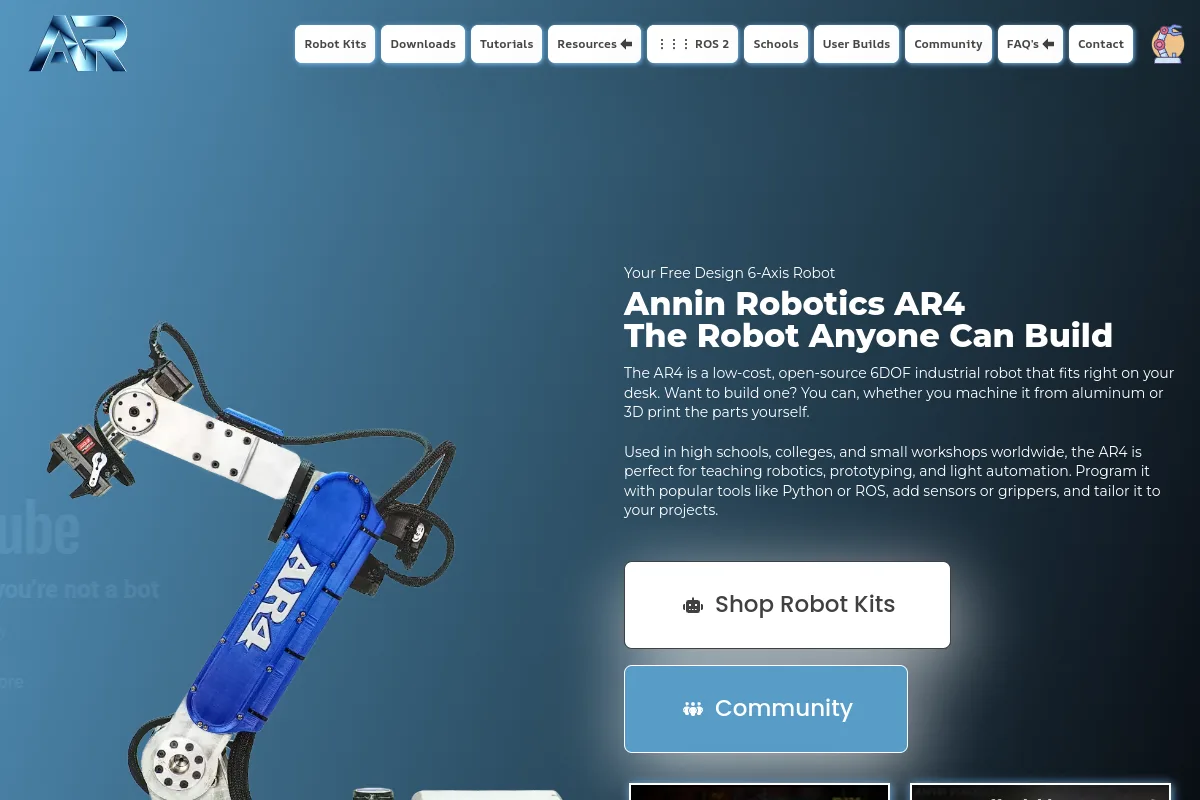 Sitio web
 Comercial
Una plataforma de brazo robótico con recursos de montaje y control.
brazos robóticos Sitio web
 Comercial
Plataformas de brazos robóticos para investigación y desarrollo de manipulación.
brazos robóticos Sitio web
 Código abierto
Una plataforma de brazo robótico para teleoperación y aprendizaje por imitación.
brazos robóticos Sitio web
 Comercial
Una plataforma de manipulación robótica para laboratorios de investigación.
brazos robóticos Sitio web
 Comercial
Plataformas de brazos robóticos con herramientas de software para el desarrollo.
brazos robóticosNOTAS DE SELECCIÓN
Evalúe el costo completo de construcción, la carga útil, el espacio de trabajo, la calibración, la teleoperación y el ecosistema de software. Un kit económico puede requerir montaje y puesta a punto. Confirme el soporte del conductor y la seguridad mecánica antes de capacitar una política sobre hardware real.
¿Conoce algún recurso que pertenezca aquí?