 Repositorio
 Investigación
example robot data · Gepetto
Ejemplo de datos de robots recopila modelos URDF de robots para puntos de referencia y ejemplos.
Activos de escenas y objetosEL DIRECTORIO DE IA INCORPORADO
Encuentre demostraciones de robótica, datos de movimiento y recursos de escenas para aprender.
Repositorio
Investigación
Ejemplo de datos de robots recopila modelos URDF de robots para puntos de referencia y ejemplos.
Activos de escenas y objetos Repositorio
 Investigación
Activos de modelos de robots para experimentos de control y simulación MuJoCo.
Activos de escenas y objetos Repositorio
 Investigación
M2DGR: un conjunto de datos multimodal y multiescenario para robots terrestres (RA-L2021 e ICRA2022)
Demostraciones de robots Repositorio
 Investigación
M3DGR: un conjunto de datos SLAM de múltiples sensores, múltiples escenarios y línea de base masiva para robots terrestres (IROS2025)
Demostraciones de robots Repositorio
 Investigación
Aspiradora de código abierto, modelo One: paquete de descripción del robot ROS2
Activos de escenas y objetos Repositorio
 Investigación
Descripción del robot ROS2 para Proscenic M6 Pro
Activos de escenas y objetos Repositorio
 Investigación
Colección de robots cuadrúpedos configurados para trabajar en el marco de desarrollo CHAMP
Activos de escenas y objetos Repositorio
 Investigación
Descripción de ROS2 URDF para Universal Robots
Activos de escenas y objetos Repositorio
 Investigación
Base de datos de Gazebo de modelos SDF. Este es un predecesor de https://app.gazebosim.org
Activos de escenas y objetos Repositorio
 Investigación
Ampliación y actualización de M2DGR: un novedoso conjunto de datos SLAM multimodal y multiescenario para robots terrestres (ICRA2022 e ICRA2024)
Demostraciones de robots Repositorio
 Investigación
Bubblify es una herramienta interactiva para crear aproximaciones esféricas de geometrías de robots directamente a partir de las especificaciones del Formato de descripción de robot universal (URDF). Proporciona un 3D intuitivo...
Activos de escenas y objetos Repositorio
 Investigación
AgiBot World proporciona recursos de plataforma de manipulación para aprendizaje y datos de sistemas incorporados.
Demostraciones de robots Repositorio
 Investigación
Un conjunto de datos SLAM multisensor centrado en casos de esquina para robots terrestres (ROBIO2023)
Demostraciones de robots Repositorio
 Investigación
El conjunto de datos GrandTour: un conjunto de datos de robótica con patas en la naturaleza
Demostraciones de robots Repositorio
 Investigación
(ICRA 2025) Este repositorio es el código oficial de DiTer++: conjunto de datos multimodal y de terreno diverso para navegación con múltiples robots en entornos al aire libre con múltiples sesiones.
Demostraciones de robots Repositorio
 Investigación
RELLIS-3D: un conjunto de datos multimodal para robótica todoterreno
Demostraciones de robots Repositorio
 Investigación
Modelos de mundos unificados: combinación de vídeo y difusión de acción para el entrenamiento previo en grandes conjuntos de datos robóticos
Demostraciones de robots Repositorio
 Investigación
Modelos de robots URDF derivados de los proyectos Robonaut 2 y Valkyrie de la NASA.
Activos de escenas y objetos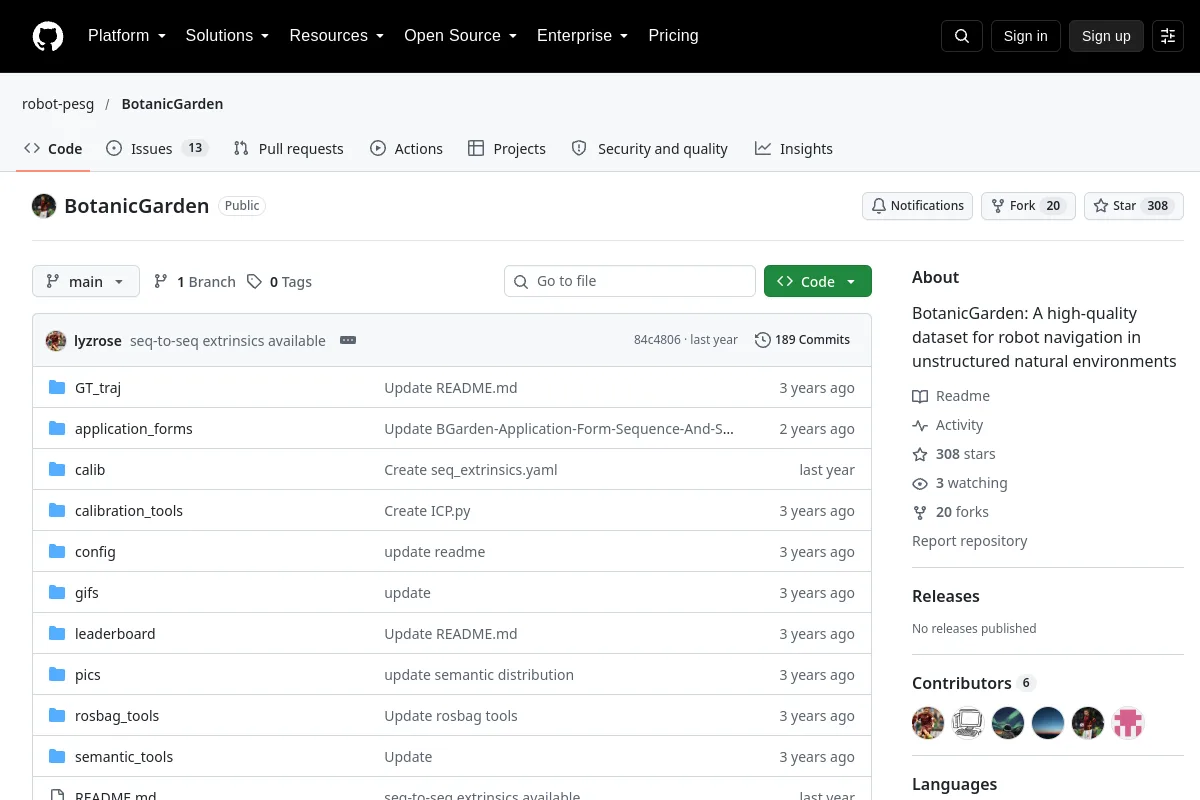 Repositorio
 Investigación
BotanicGarden: un conjunto de datos de alta calidad para la navegación de robots en entornos naturales no estructurados
Demostraciones de robots Repositorio
 Investigación
un conjunto de datos de robot con patas (Unitree Go1) que contiene cinemática de patas (codificadores de articulaciones y sensores de contacto), imu y lidar
Demostraciones de robots Repositorio
 Investigación
¿Listo para probar su sistema SLAM en conjuntos de datos desafiantes de entornos extremos? ¡Prueba esto! El conjunto de datos es proporcionado por el Equipo CoSTAR que ha estado probando intensivamente sistemas multirobot en...
Demostraciones de robots Repositorio
 Investigación
Conjunto de datos de agarre robótico para evaluación de agarre múltiple de múltiples objetos con datos RGB-D. Este conjunto de datos está anotado utilizando el mismo protocolo que el conjunto de datos de Cornell y se puede utilizar como una extensión multiobjeto de...
Demostraciones de robots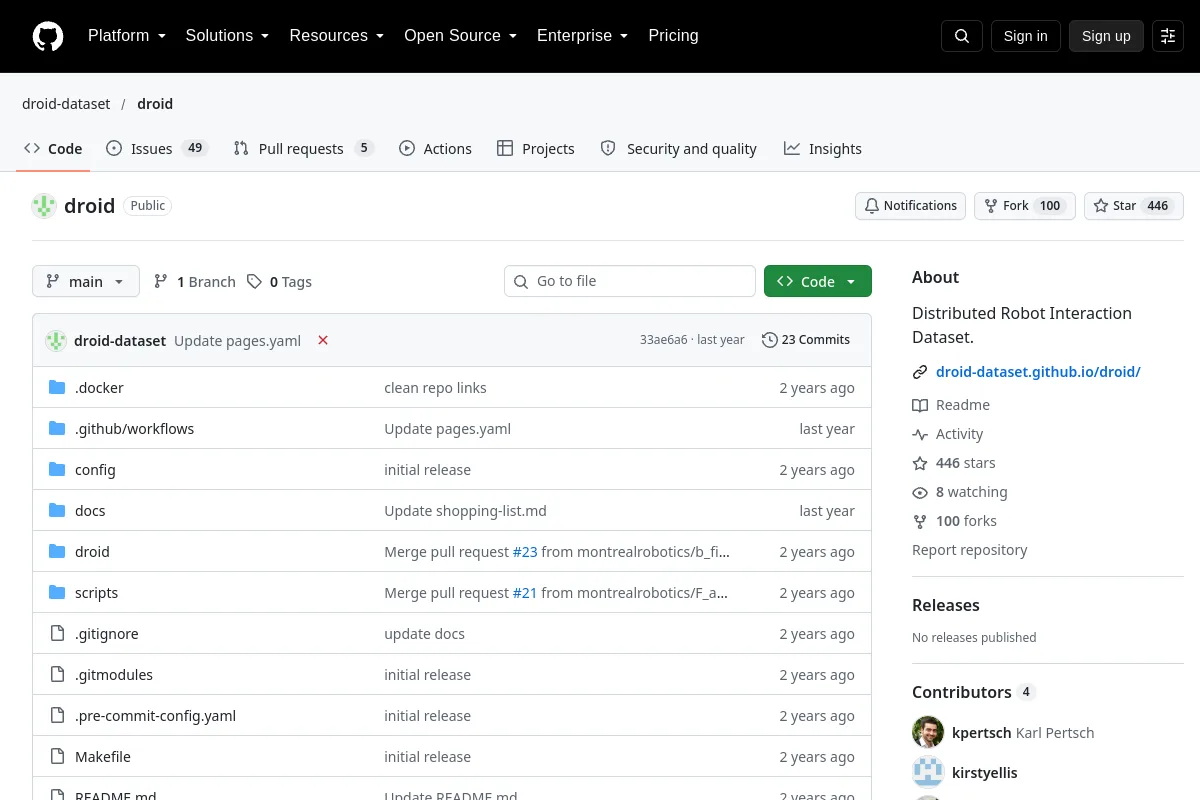 Repositorio
 Investigación
El repositorio de DROID proporciona recursos de configuración para su plataforma de recopilación y demostración de robots.
Demostraciones de robots Repositorio
 Código abierto
Paquete de descripción URDF para el robot eDO.
Activos de escenas y objetos¿Conoce algún recurso que pertenezca aquí?