 Repositorio
 Código abierto
VINS-Mono · HKUST-Aerial-Robotics
Un estimador de estado visual-inercial monocular robusto y versátil
Navegación y SLAMEL DIRECTORIO DE IA INCORPORADO
Explore el software de cartografía, localización, odometría y navegación para robots autónomos.
Repositorio
Código abierto
Un estimador de estado visual-inercial monocular robusto y versátil
Navegación y SLAM Repositorio
 Código abierto
Un simulador 3D para la navegación de agentes incorporados y la investigación de interacciones.
Navegación y SLAM Repositorio
 Investigación
Visual SLAM para cámaras monoculares, estéreo y RGB-D.
Navegación y SLAM Repositorio
 Código abierto
Flujos de trabajo de capacitación y evaluación para agentes incorporados que utilizan Habitat.
Navegación y SLAM Repositorio
 Código abierto
Un estimador de estado multisensor basado en optimización
Navegación y SLAM Repositorio
 Código abierto
Estimador de estado visual-inercial monocular en teléfonos móviles
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
Código de investigación GC-VLN para navegación de lenguaje y visión restringida por gráficos.
Navegación y SLAM Repositorio
 Código abierto
UniGoal: hacia una navegación universal orientada a objetivos y de disparo cero
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
Software de localización y cartografía visual y visual-inercial.
Navegación y SLAM Repositorio
 Código abierto
Paquete Python para la evaluación de odometría y SLAM.
Navegación y SLAM Repositorio
 Investigación
Implementaciones de Python que ilustran algoritmos robóticos y métodos de planificación.
Navegación y SLAM Repositorio
 Código abierto
Complementos de navegación y planificación de movimiento ROS para sistemas AGV y AMR.
Navegación y SLAM Repositorio
 Código abierto
SSL_SLAM2: Localización y mapeo 3-D livianos para LiDAR de estado sólido (mapeo y localización separados) ICRA 2021
Navegación y SLAM Repositorio
 Código abierto
SSL_SLAM: Localización y mapeo 3D livianos para LiDAR de estado sólido IEEE RA-L 2021
Navegación y SLAM Repositorio
 Investigación
Optimización de gráficos de factores para mapeo y estimación de estado.
Navegación y SLAM Repositorio
 Código abierto
Un canal de odometría LiDAR construido en torno al registro de nubes de puntos.
Navegación y SLAM Repositorio
 Código abierto
NICE-SLAM: Codificación neuronal implícita escalable para SLAM
Navegación y SLAM Repositorio
 Código abierto
Herramientas de odometría inercial LiDAR para la estimación del estado de robots móviles.
Navegación y SLAM Repositorio
 Código abierto
Herramientas de mapeo y localización para flujos de trabajo de navegación ROS 2.
Navegación y SLAM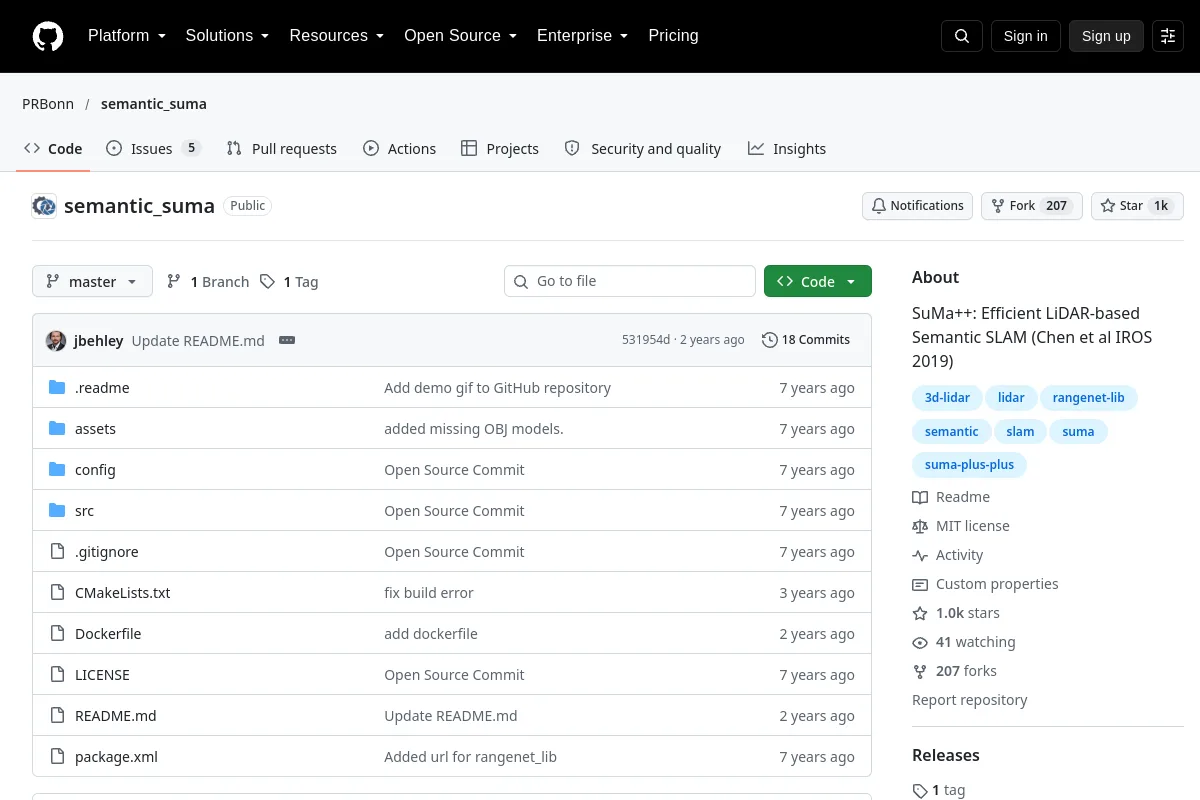 Repositorio
 Código abierto
SuMa++: SLAM semántico eficiente basado en LiDAR (Chen et al IROS 2019)
Navegación y SLAM Repositorio
 Repositorio
 Código abierto
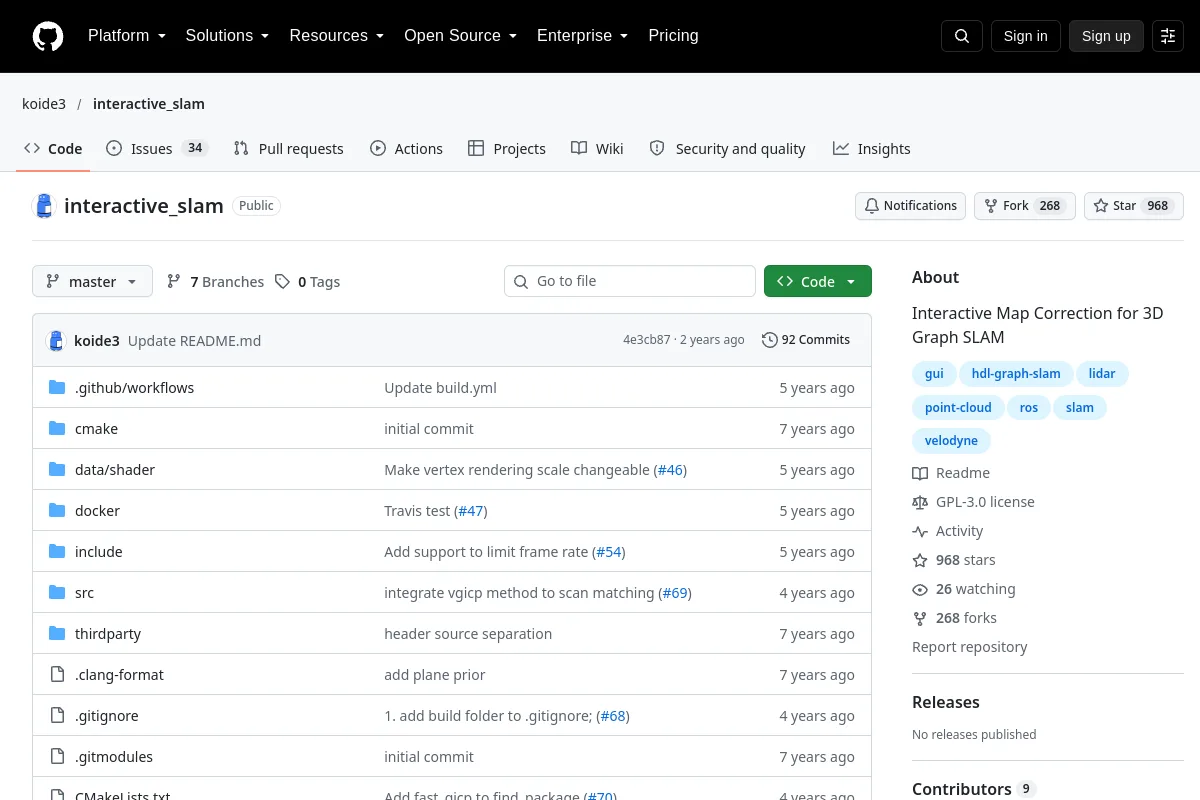
Corrección de mapas interactivos para SLAM de gráficos 3D
Navegación y SLAMNOTAS DE SELECCIÓN
Haga coincidir sensores, marcos de coordenadas y supuestos de localización con el entorno de implementación. El mapeo, la estimación de pose, la planificación de rutas y la evitación de obstáculos sirven a diferentes partes de la pila de navegación.
¿Conoce algún recurso que pertenezca aquí?


