 Repositorio
 Investigación
example robot data · Gepetto
Ejemplo de datos de robots recopila modelos URDF de robots para puntos de referencia y ejemplos.
Activos de escenas y objetosEL DIRECTORIO DE IA INCORPORADO
Encuentre escenas 3D y recursos de objetos para percepción y simulación robótica.
Repositorio
Investigación
Ejemplo de datos de robots recopila modelos URDF de robots para puntos de referencia y ejemplos.
Activos de escenas y objetos Repositorio
 Investigación
Activos de modelos de robots para experimentos de control y simulación MuJoCo.
Activos de escenas y objetos Repositorio
 Investigación
Aspiradora de código abierto, modelo One: paquete de descripción del robot ROS2
Activos de escenas y objetos Repositorio
 Investigación
Descripción del robot ROS2 para Proscenic M6 Pro
Activos de escenas y objetos Repositorio
 Investigación
Colección de robots cuadrúpedos configurados para trabajar en el marco de desarrollo CHAMP
Activos de escenas y objetos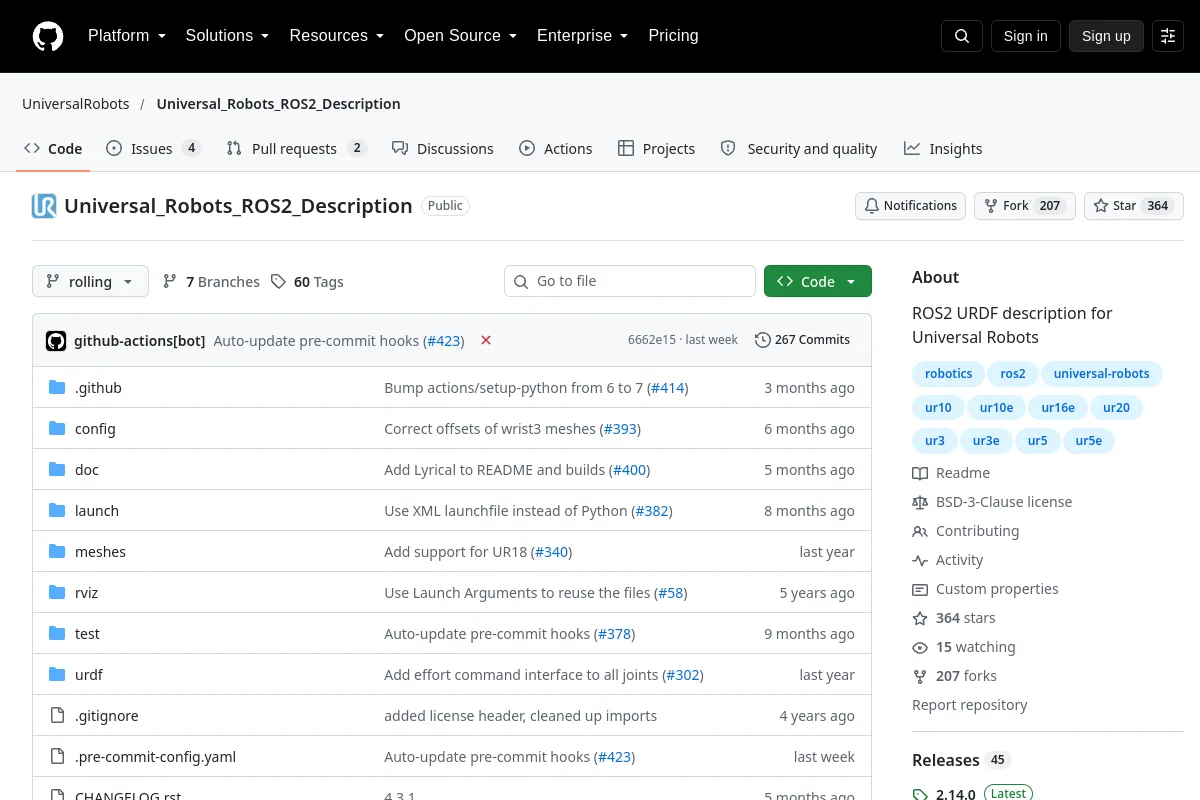 Repositorio
 Investigación
Descripción de ROS2 URDF para Universal Robots
Activos de escenas y objetos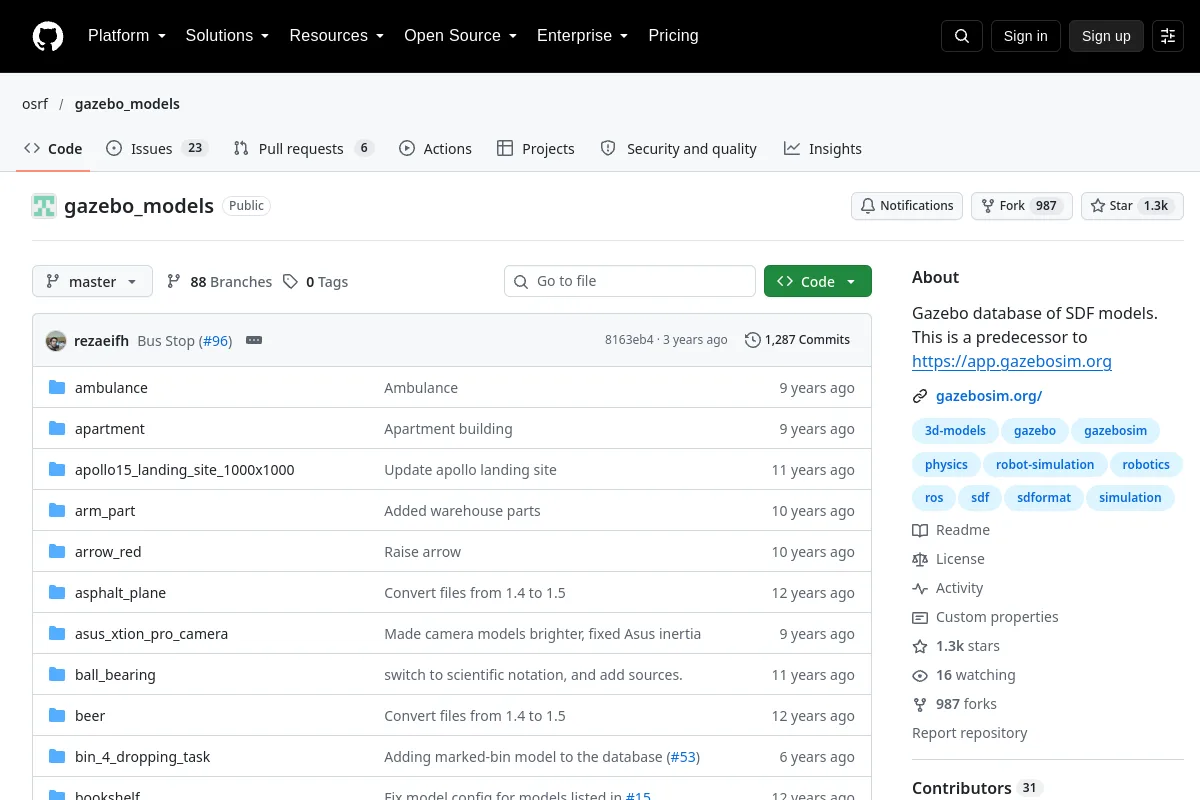 Repositorio
 Investigación
Base de datos de Gazebo de modelos SDF. Este es un predecesor de https://app.gazebosim.org
Activos de escenas y objetos Repositorio
 Investigación
Bubblify es una herramienta interactiva para crear aproximaciones esféricas de geometrías de robots directamente a partir de las especificaciones del Formato de descripción de robot universal (URDF). Proporciona un 3D intuitivo...
Activos de escenas y objetos Repositorio
 Investigación
Modelos de robots URDF derivados de los proyectos Robonaut 2 y Valkyrie de la NASA.
Activos de escenas y objetos Repositorio
 Código abierto
Paquete de descripción URDF para el robot eDO.
Activos de escenas y objetos Repositorio
 Investigación
UrbanLoco: un conjunto de datos completo de sensores para mapeo y localización en escenas urbanas
Activos de escenas y objetos Repositorio
 Investigación
Una escena de cocina completa diseñada por Lightwheel para simulación e interacción en Isaac Sim.
Activos de escenas y objetos Repositorio
 Investigación
Activos digitales 3D de código abierto para simulación y entrenamiento de robots. Gratis para uso no comercial.
Activos de escenas y objetos Repositorio
 Investigación
ROS 2 Modelos URDF y visualización para DexHand V1.
Activos de escenas y objetos Repositorio
 Código abierto
Descripciones de robots URDF para robots Flexiv.
Activos de escenas y objetos Repositorio
 Investigación
Repositorio de códigos para el documento Habitat Synthetic Scenes Dataset (HSSD).
Activos de escenas y objetos Repositorio
 Código abierto
Descripción del robot y activos del modelo de simulación para humanoides LimX.
Activos de escenas y objetos Repositorio
 Investigación
Repositorio ROS para la descripción del robot y simulación de mirador del robot de ruedas Nexus 4WD Mecanum
Activos de escenas y objetos Repositorio
 Código abierto
Paquete de descripción del robot Pepper personalizado para mc_rtc.
Activos de escenas y objetos Repositorio
 Investigación
Un nodo ROS que describe un robot cuadrúpedo usando URDF
Activos de escenas y objetos Repositorio
 Investigación
RealSee3D: un conjunto de datos RGB-D de múltiples vistas que combina capturas del mundo real y escenas generadas por procedimientos, con anotaciones extensibles para diversas investigaciones de visión 3D.
Activos de escenas y objetos Repositorio
 Investigación
Paquetes de descripción ROS2 para humanoide, cuadrúpedo y manipulador
Activos de escenas y objetos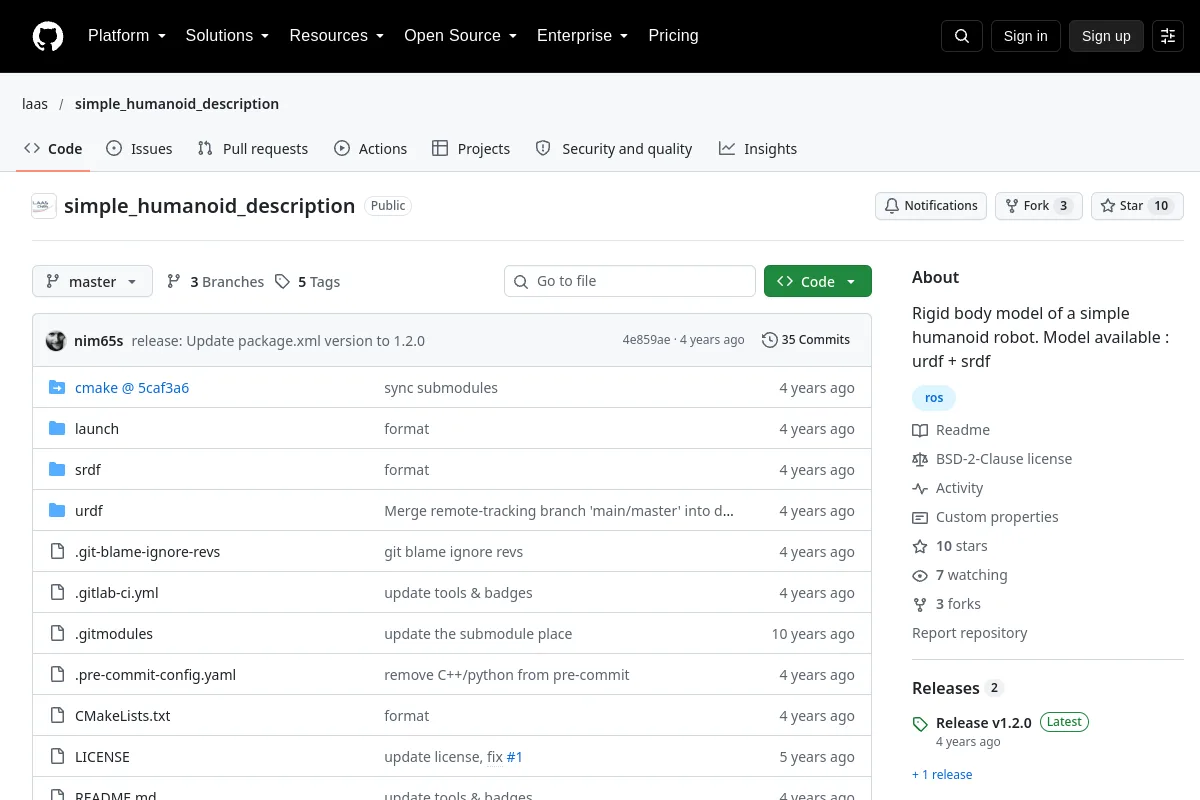 Repositorio
 Código abierto
Modelo de cuerpo rígido URDF y SRDF de un robot humanoide simple.
Activos de escenas y objetos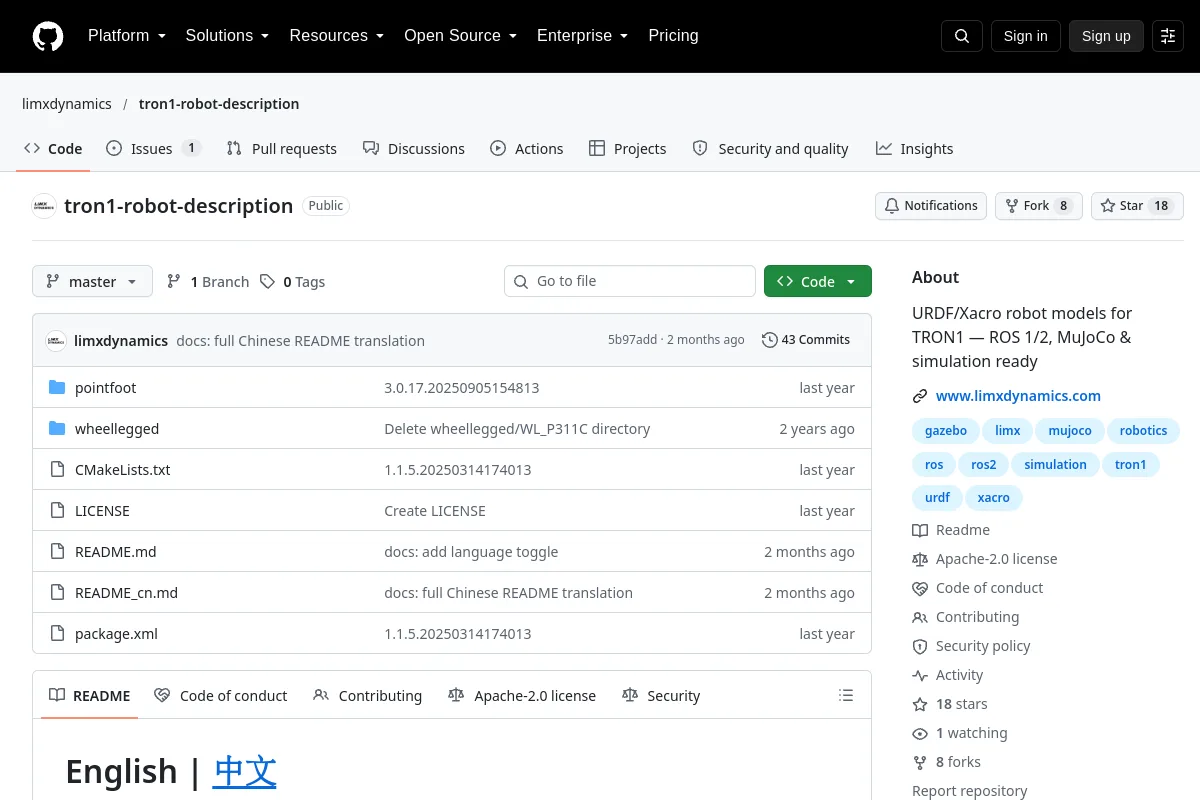 Repositorio
 Código abierto
Modelos de descripción de robots para la plataforma LimX TRON1.
Activos de escenas y objetosNOTAS DE SELECCIÓN
Consulta geometría, escala, anotaciones físicas y licencias de activos. Una malla visual puede necesitar parámetros dinámicos y de geometría de colisión antes de funcionar en simulación.
¿Conoce algún recurso que pertenezca aquí?