 Repositorio
 Código abierto
eDO description · ianathompson
Paquete de descripción URDF para el robot eDO.
Activos de escenas y objetosEL DIRECTORIO DE IA INCORPORADO
Encuentre escenas 3D y recursos de objetos para percepción y simulación robótica.
Repositorio
Código abierto
Paquete de descripción URDF para el robot eDO.
Activos de escenas y objetos Repositorio
 Código abierto
Descripciones de robots URDF para robots Flexiv.
Activos de escenas y objetos Repositorio
 Código abierto
Descripción del robot y activos del modelo de simulación para humanoides LimX.
Activos de escenas y objetos Repositorio
 Código abierto
Paquete de descripción del robot Pepper personalizado para mc_rtc.
Activos de escenas y objetos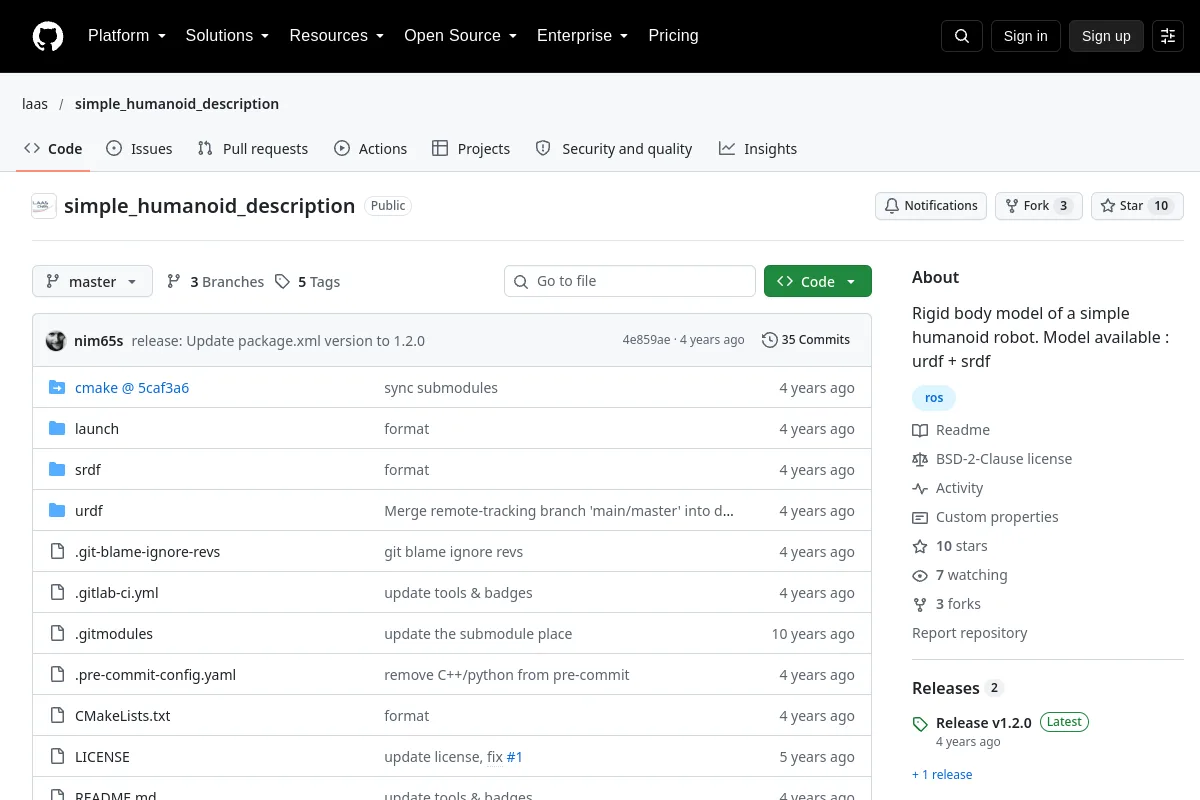 Repositorio
 Código abierto
Modelo de cuerpo rígido URDF y SRDF de un robot humanoide simple.
Activos de escenas y objetos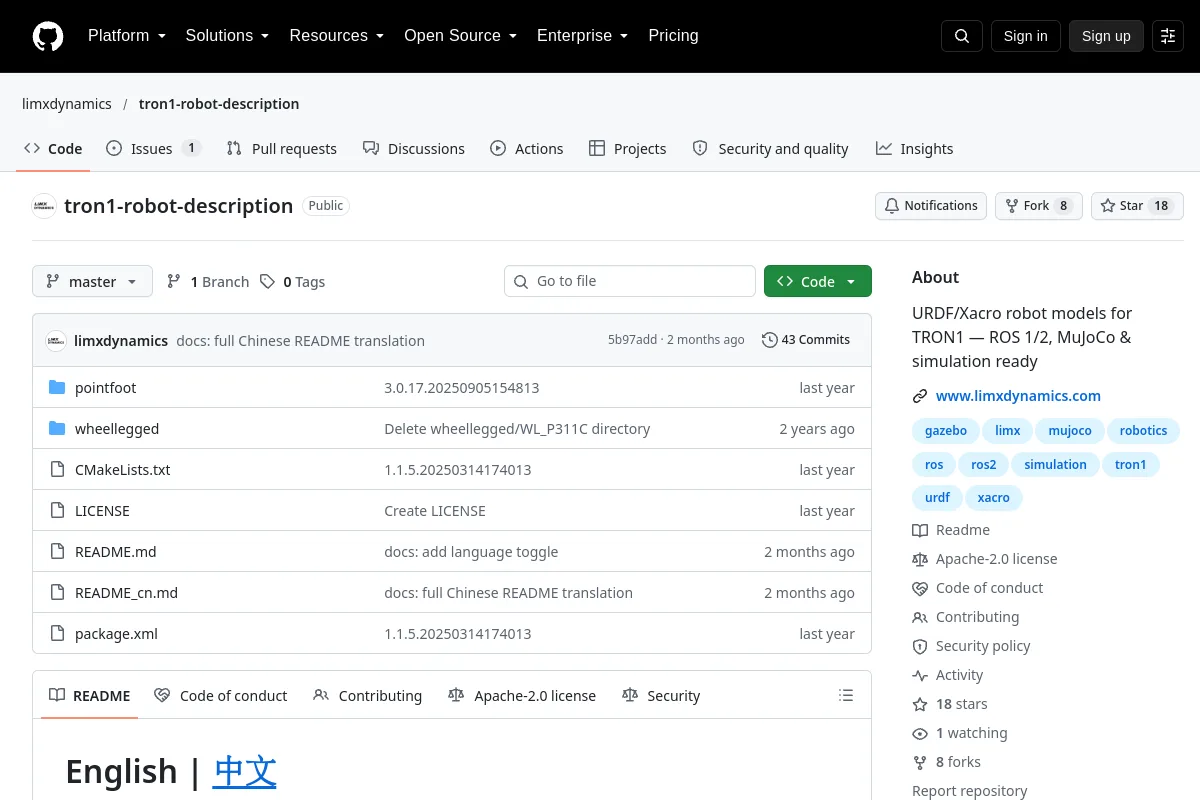 Repositorio
 Código abierto
Modelos de descripción de robots para la plataforma LimX TRON1.
Activos de escenas y objetos Repositorio
 Código abierto
Descripción de robots y modelos de simulación para variantes de LimX TRON2A.
Activos de escenas y objetosNOTAS DE SELECCIÓN
Consulta geometría, escala, anotaciones físicas y licencias de activos. Una malla visual puede necesitar parámetros dinámicos y de geometría de colisión antes de funcionar en simulación.
¿Conoce algún recurso que pertenezca aquí?