 Référentiel
 Source ouverte
eDO description · ianathompson
Package de description URDF pour le robot eDO.
Actifs de scène et d'objetLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des scènes 3D et des ressources d'objets pour la perception et la simulation robotique.
Référentiel
Source ouverte
Package de description URDF pour le robot eDO.
Actifs de scène et d'objet Référentiel
 Source ouverte
Descriptions des robots URDF pour les robots Flexiv.
Actifs de scène et d'objet Référentiel
 Source ouverte
Description du robot et actifs du modèle de simulation pour les humanoïdes LimX.
Actifs de scène et d'objet Référentiel
 Source ouverte
Package de description du robot Pepper personnalisé pour mc_rtc.
Actifs de scène et d'objet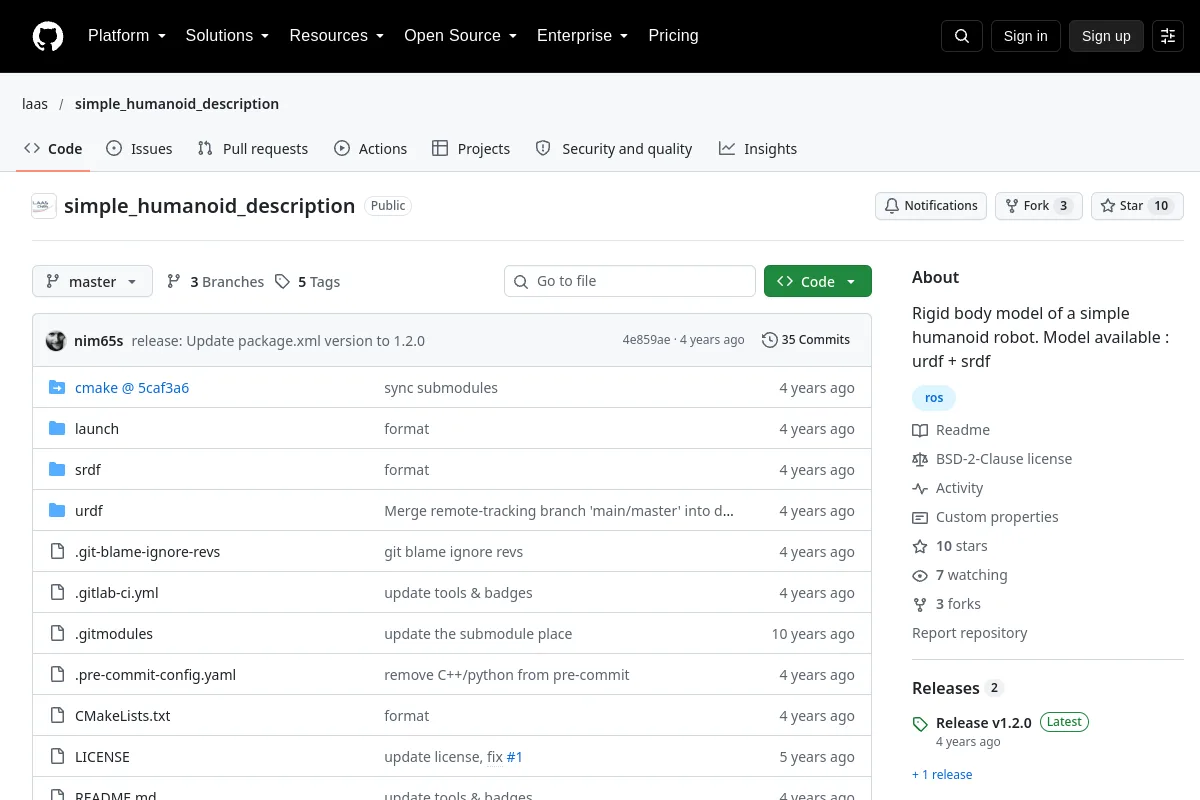 Référentiel
 Source ouverte
Modèle à corps rigide URDF et SRDF d'un simple robot humanoïde.
Actifs de scène et d'objet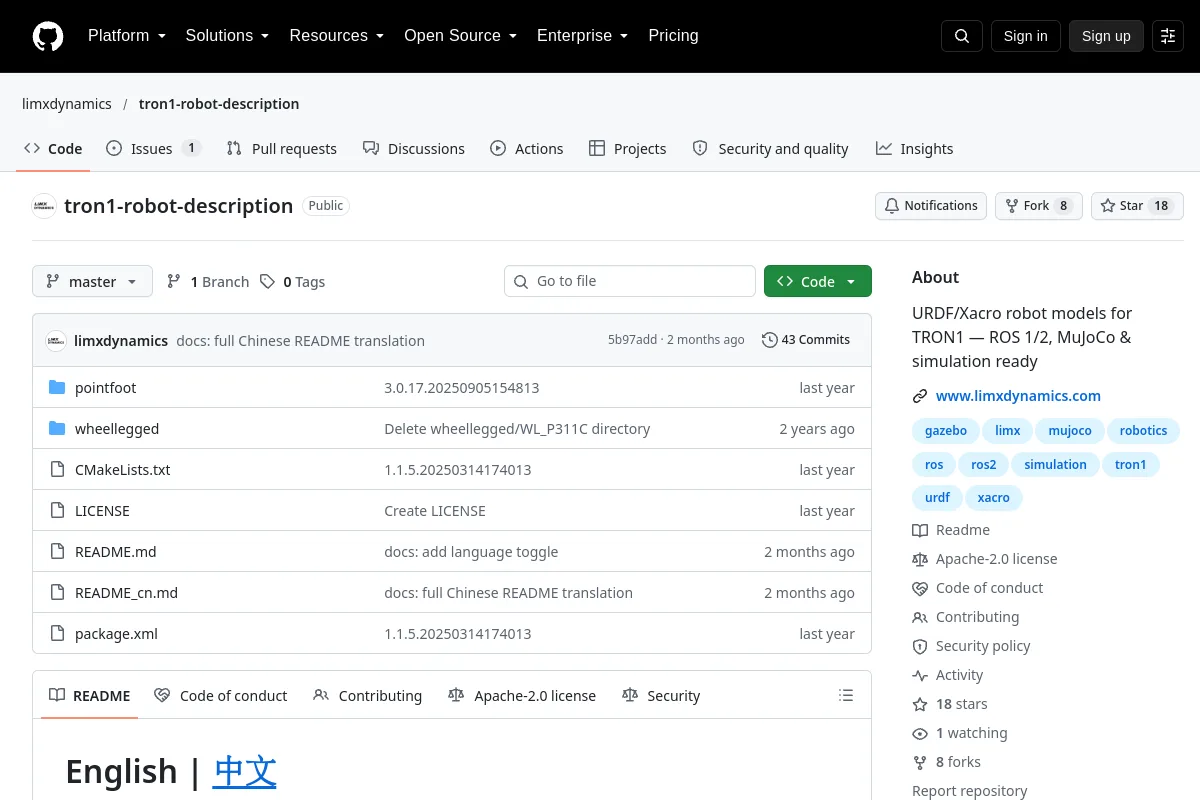 Référentiel
 Source ouverte
Modèles de description de robot pour la plateforme LimX TRON1.
Actifs de scène et d'objet Référentiel
 Source ouverte
Description du robot et modèles de simulation pour les variantes LimX TRON2A.
Actifs de scène et d'objetNOTES DE SÉLECTION
Vérifiez la géométrie, l'échelle, les annotations physiques et les licences des actifs. Un maillage visuel peut nécessiter des paramètres de géométrie et de dynamique de collision avant de fonctionner en simulation.
Connaissez-vous une ressource qui a sa place ici ?