 Référentiel
 Recherche
example robot data · Gepetto
Exemple de données de robot collecte des modèles URDF de robots à des fins de référence et d'exemples.
Actifs de scène et d'objetLE RÉPERTOIRE DE L'IA INCORPORÉE
Trouvez des scènes 3D et des ressources d'objets pour la perception et la simulation robotique.
Référentiel
Recherche
Exemple de données de robot collecte des modèles URDF de robots à des fins de référence et d'exemples.
Actifs de scène et d'objet Référentiel
 Recherche
Actifs de modèle de robot pour les expériences de simulation et de contrôle MuJoCo.
Actifs de scène et d'objet Référentiel
 Recherche
Aspirateur open source, modèle One - Package de description du robot ROS2
Actifs de scène et d'objet Référentiel
 Recherche
Description du robot ROS2 pour Proscenic M6 Pro
Actifs de scène et d'objet Référentiel
 Recherche
Collection de robots quadrupèdes configurés pour fonctionner dans le cadre de développement CHAMP
Actifs de scène et d'objet Référentiel
 Recherche
Description ROS2 URDF pour les robots universels
Actifs de scène et d'objet Référentiel
 Recherche
Base de données de gazebos des modèles SDF. Ceci est un prédécesseur de https://app.gazebosim.org
Actifs de scène et d'objet Référentiel
 Recherche
Bubblify est un outil interactif permettant de créer des approximations sphériques de géométries de robots directement à partir des spécifications URDF (Universal Robot Description Format). Il fournit une 3D intuitive…
Actifs de scène et d'objet Référentiel
 Recherche
Modèles de robots URDF dérivés des projets NASA Robonaut 2 et Valkyrie.
Actifs de scène et d'objet Référentiel
 Recherche
UrbanLoco : un ensemble de données complet de capteurs pour la cartographie et la localisation dans les scènes urbaines
Actifs de scène et d'objet Référentiel
 Recherche
Une scène de cuisine complète conçue par Lightwheel pour la simulation et l'interaction dans Isaac Sim.
Actifs de scène et d'objet Référentiel
 Recherche
Actifs numériques 3D open source pour la simulation et la formation de robots. Gratuit pour un usage non commercial.
Actifs de scène et d'objet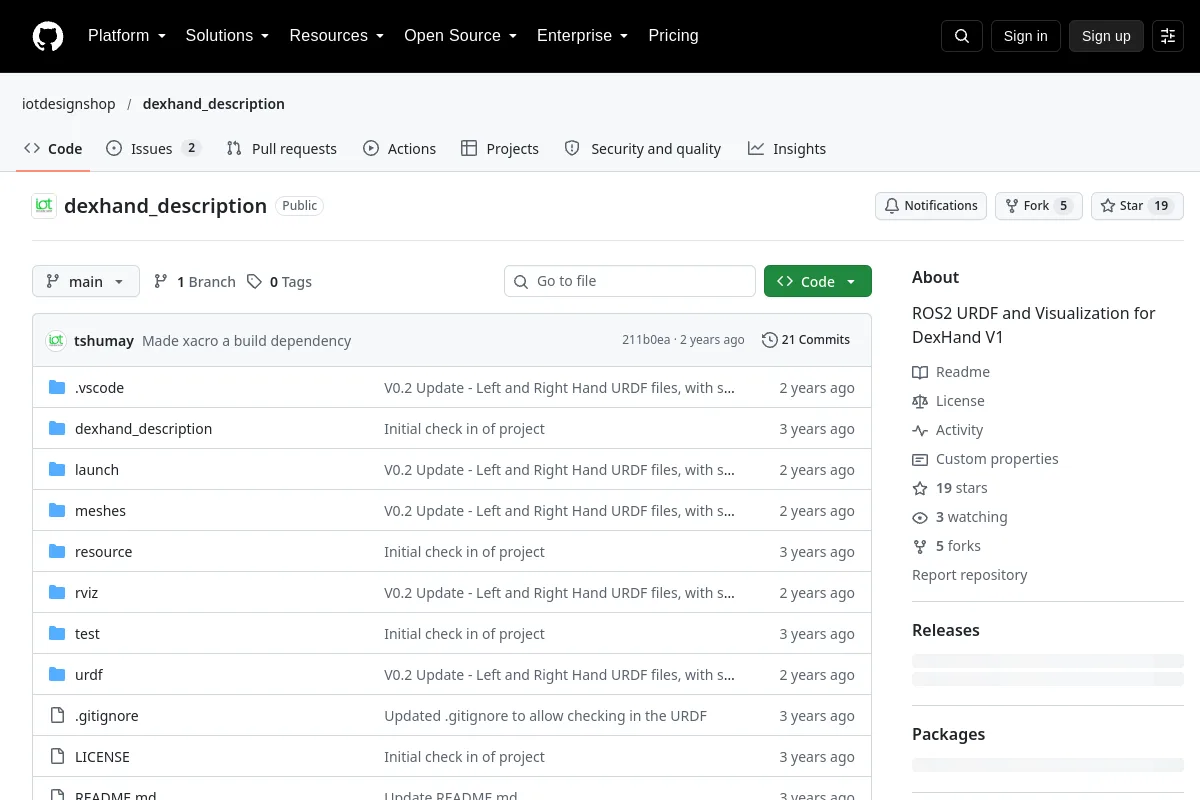 Référentiel
 Recherche
Modèles et visualisation ROS 2 URDF pour DexHand V1.
Actifs de scène et d'objet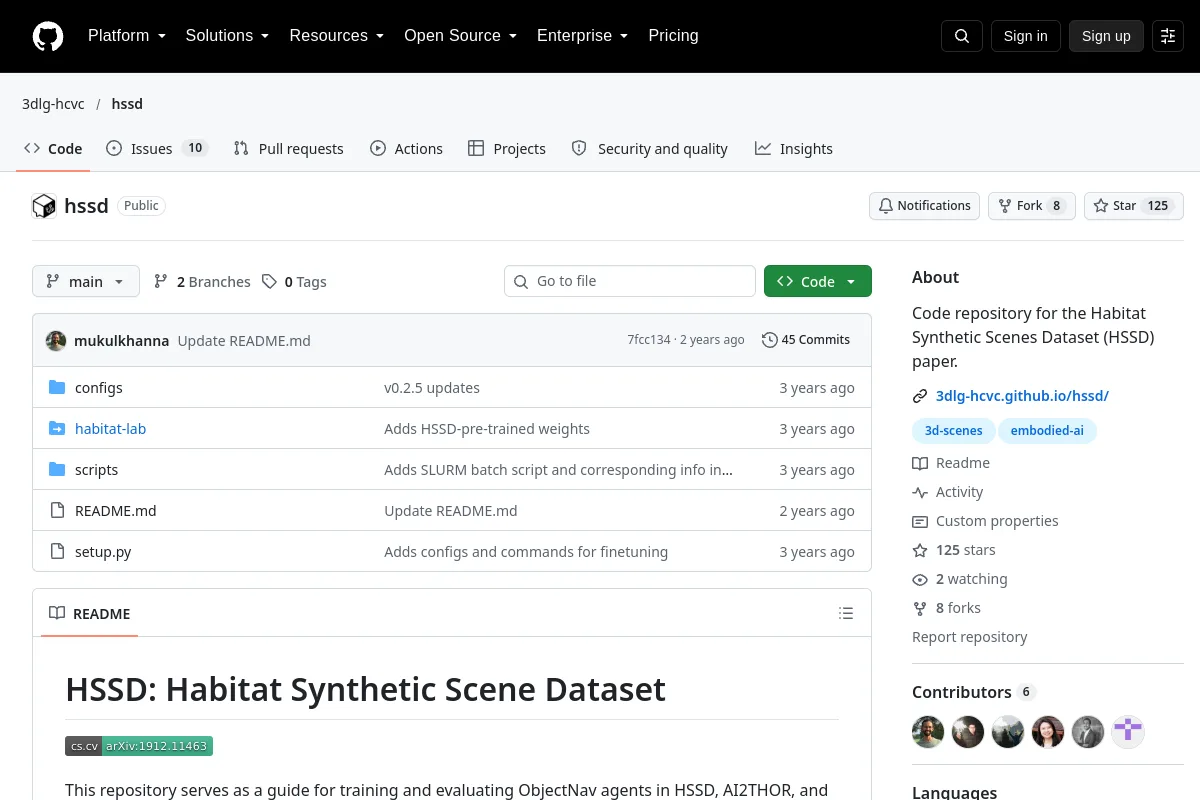 Référentiel
 Recherche
Référentiel de code pour l'article Habitat Synthetic Scenes Dataset (HSSD).
Actifs de scène et d'objet Référentiel
 Recherche
Référentiel ROS pour la description du robot et la simulation du gazebo du robot à roue Nexus 4WD Mecanum
Actifs de scène et d'objet Référentiel
 Recherche
Un nœud ROS qui décrit un robot quadrupède utilisant URDF
Actifs de scène et d'objet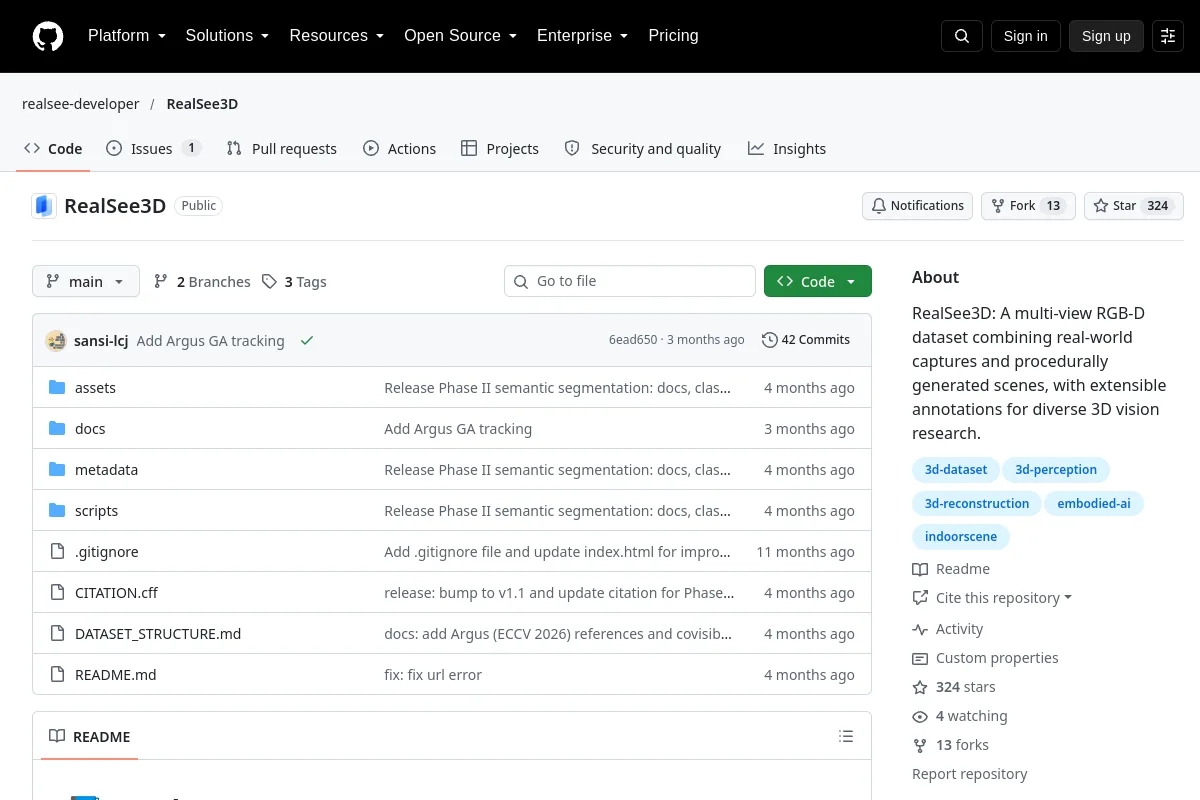 Référentiel
 Recherche
RealSee3D : un ensemble de données RVB-D multi-vues combinant des captures du monde réel et des scènes générées de manière procédurale, avec des annotations extensibles pour diverses recherches sur la vision 3D.
Actifs de scène et d'objet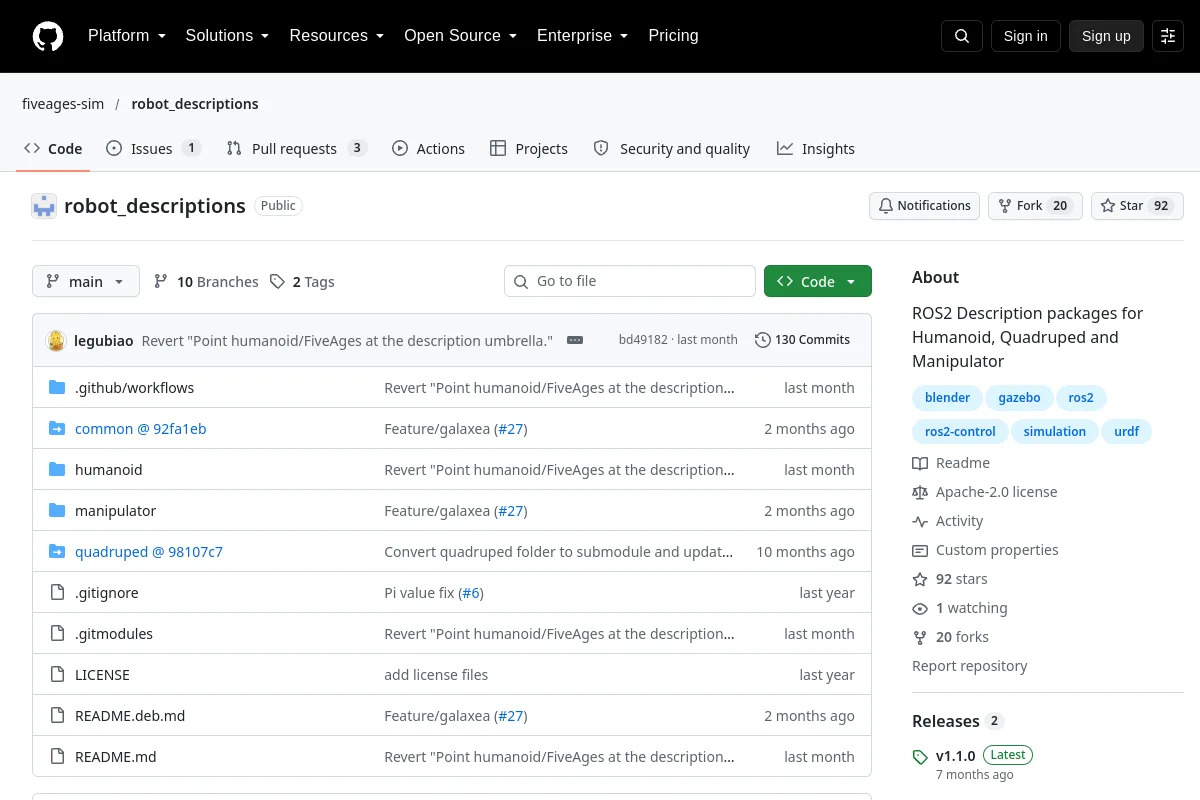 Référentiel
 Recherche
Packages de description ROS2 pour Humanoïde, Quadrupède et Manipulateur
Actifs de scène et d'objet Référentiel
 Recherche
Développement d'un modèle de description de robot pour le robot Unitree Go2 configuré avec le référentiel de recherche Champ Legged Robots
Actifs de scène et d'objet Référentiel
 Recherche
Modèles de capteurs (actifs) compatibles ROS/ROS2 sur Unity
Actifs de scène et d'objet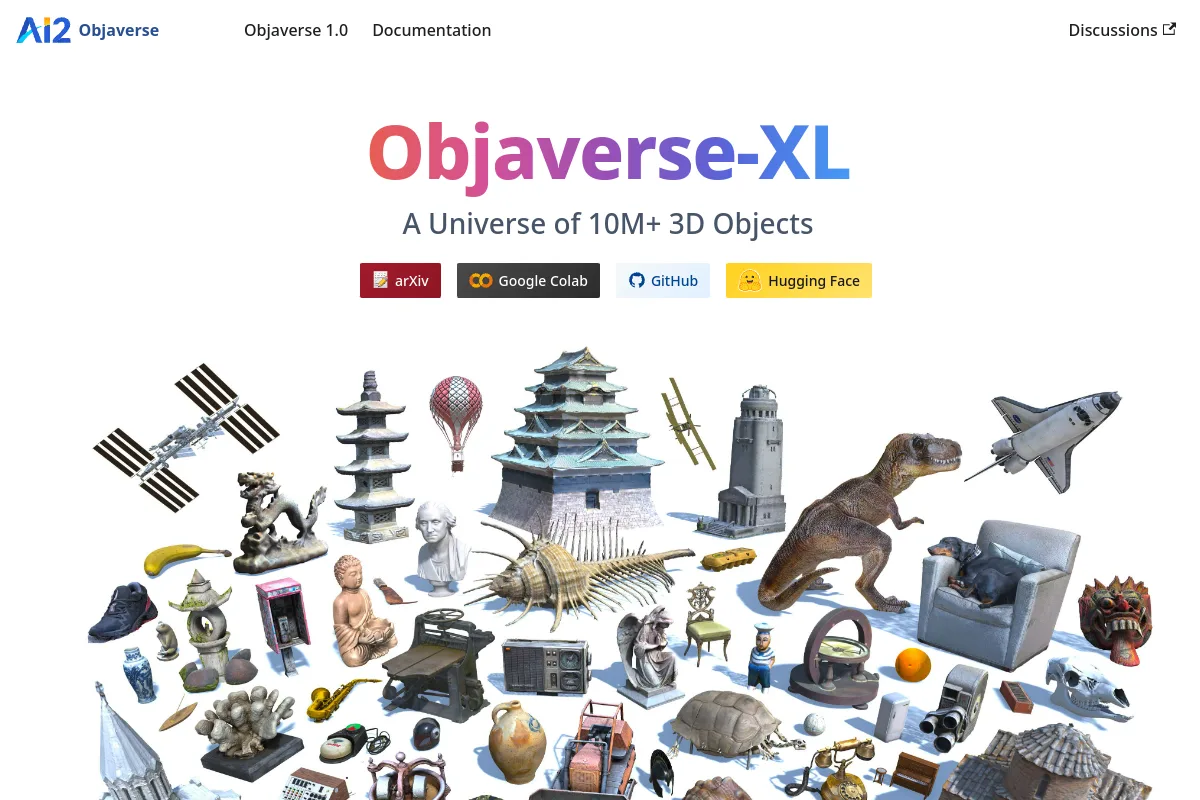 Site Web
 Recherche
Actifs d'objets 3D pour l'apprentissage visuel et la recherche en simulation.
Actifs de scène et d'objet Site Web
 Recherche
Un référentiel de formes 3D annotées pour la perception et la recherche de scènes.
Actifs de scène et d'objetNOTES DE SÉLECTION
Vérifiez la géométrie, l'échelle, les annotations physiques et les licences des actifs. Un maillage visuel peut nécessiter des paramètres de géométrie et de dynamique de collision avant de fonctionner en simulation.
Connaissez-vous une ressource qui a sa place ici ?