 Référentiel
 Recherche
NVIDIA Cosmos
Ressources de modèle mondial pour les workflows d'IA physique et de données synthétiques.
Modèles du mondeLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les ressources de modèles mondiaux prédictifs et génératifs pour l’IA physique et la planification des robots.
Référentiel
Recherche
Ressources de modèle mondial pour les workflows d'IA physique et de données synthétiques.
Modèles du monde Référentiel
 Recherche
Référentiel de nos articles : Robotic World Model : A Neural Network Simulator for Robust Policy Optimization in Robotics and Uncertainty-Aware Robotic World Model Makes Offline Model-Based…
Modèles du monde Référentiel
 Recherche
DayDreamer propose des méthodes de modélisation mondiale pour l'apprentissage physique des robots.
Modèles du monde Référentiel
 Recherche
Un projet de recherche de modèles vidéo-action pour le contrôle robotique.
Modèles du monde Référentiel
 Recherche
DreamDojo étudie les modèles du monde robotique tirés des données vidéo humaines.
Modèles du monde Référentiel
 Recherche
Implémentation officielle de l'article « SR-AIF : Solving Sparse-Reward Robotic Tasks from Pixels with Active Inference and World Models »
Modèles du monde Site Web
 Recherche
Un projet de politique robotique utilisant des représentations de modèles mondiaux.
Modèles du monde Référentiel
 Recherche
défi mondial de modélisation pour les robots humanoïdes
Modèles du monde Référentiel
 Recherche
Un cadre unifié pour la formation, le réglage et l'évaluation des modèles d'action mondiaux
Modèles du monde Référentiel
 Recherche
ICCV 2025 | TesserAct : apprentissage des modèles du monde incarné en 4D
Modèles du monde Référentiel
 Recherche
Code pour RISE : politique de robot auto-améliorée avec un modèle mondial compositionnel
Modèles du monde Référentiel
 Recherche
Un VLA amélioré par un modèle mondial pour une manipulation adroite orientable, ainsi qu'une infrastructure d'entraînement optimisée.
Modèles du monde Référentiel
 Recherche
Implémentation légère du modèle mondial robotique (RWM) et du modèle mondial robotique prenant en compte l'incertitude (RWM-U)
Modèles du monde Référentiel
 Recherche
ACOT-VLA-WM est un cadre robotique Vision-Langage-Action avancé qui utilise un modèle mondial prédictif pour générer des sous-objectifs visuels, améliorant ainsi la précision de la manipulation robotique à long horizon et…
Modèles du monde Référentiel
 Recherche
Aether : modélisation du monde unifiée basée sur la géométrie
Modèles du monde Référentiel
 Recherche
C³-JEPA étudie un modèle mondial multi-vues pour la récupération sous-marine des ROV.
Modèles du monde Référentiel
 Recherche
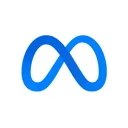
Code officiel et données de DexWM (« Les modèles mondiaux peuvent exploiter des vidéos humaines pour une manipulation adroite »).
Modèles du monde Référentiel
 Recherche
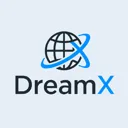
DreamX-Phi fournit un modèle de monde vidéo conditionné par l'action pour la manipulation robotique.
Modèles du monde Référentiel
 Recherche
Ego-World JEPA étudie la factorisation latente ego/monde pour la planification sur PushT.
Modèles du monde Référentiel
 Recherche
Implémentation officielle de « EVA : alignement des modèles du monde vidéo avec les actions de robots exécutables via Inverse Dynamics Rewards »
Modèles du monde Référentiel
 Recherche
EVEWorld étudie la supervision de l'évolution physique et la cohérence temporelle dans les modèles du monde incarné.
Modèles du monde Référentiel
 Recherche
Vers des modèles mondiaux gaussiens évolutifs pour la manipulation robotique
Modèles du monde Référentiel
 Recherche
GenRL : les modèles mondiaux à base multimodale permettent d'ancrer les invites linguistiques et vidéo dans des domaines incarnés, en les transformant en séquences d'états latents du modèle mondial. Les séquences d’états latents peuvent…
Modèles du monde Référentiel
 Recherche
Une feuille de route pour construire des modèles mondiaux d’évaluation des politiques relatives aux robots
Modèles du mondeNOTES DE SÉLECTION
Distinguer les futurs visuels générés des dynamiques physiques validées. Examinez les entrées de conditionnement, l’horizon de déploiement et les protocoles d’évaluation avant de traiter les prédictions comme des plans exécutables.
Connaissez-vous une ressource qui a sa place ici ?