 Référentiel
 Recherche
HAIC · ldt29
HAIC : contrôle d'interaction d'objets agiles humanoïdes via un modèle mondial prenant en compte la dynamique
Modèles du mondeLE RÉPERTOIRE DE L'IA INCORPORÉE
Explorez les ressources de modèles mondiaux prédictifs et génératifs pour l’IA physique et la planification des robots.
Référentiel
Recherche
HAIC : contrôle d'interaction d'objets agiles humanoïdes via un modèle mondial prenant en compte la dynamique
Modèles du monde Référentiel
 Recherche
Implémentation officielle de « Kinema4D : modélisation du monde Kinematic4D pour la simulation spatio-temporelle incarnée »
Modèles du monde Référentiel
 Recherche
LiLa-WAM : modèle d'action mondiale de raisonnement latent léger pour la manipulation robotique
Modèles du monde Référentiel
 Recherche
Codes sources de l'article « MindJourney : Test-Time Scaling with World Models for Spatial Reasoning »
Modèles du monde Référentiel
 Recherche
MotuBrain : un modèle d'action mondial avancé pour le contrôle des robots
Modèles du monde Référentiel
 Recherche
Implémentation officielle de NavMorph : un modèle mondial auto-évolutif pour la navigation visuelle et linguistique dans des environnements continus (ICCV'25).
Modèles du monde Référentiel
 Recherche
OpenDW fournit un projet de modèle mondial conditionné par l'action pour l'intelligence incarnée.
Modèles du monde Référentiel
 Recherche
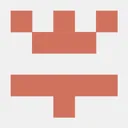
Code officiel pour "OpenWAM : An Open Framework for Composable World-Action Models" (Université de Stanford)
Modèles du monde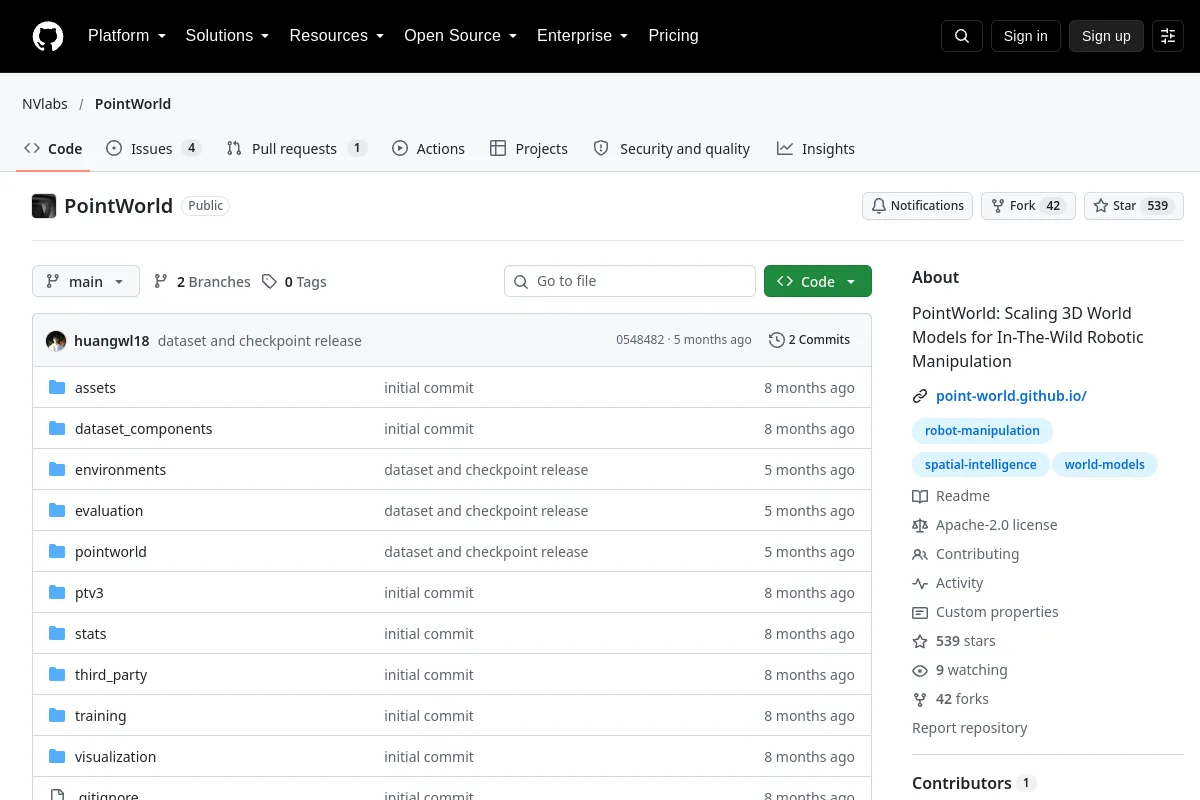 Référentiel
 Recherche
PointWorld étudie les modèles du monde 3D pour la manipulation robotique.
Modèles du monde Référentiel
 Recherche
RynnWorld-4D : modèles du monde incorporés 4D pour la manipulation robotique
Modèles du monde Référentiel
 Recherche
référentiel pour la formation de modèles mondiaux de diffusion latente conditionnés par l'action pour la génération de vidéos de robots
Modèles du monde Référentiel
 Recherche
Mise en œuvre officielle de l'article ICLR'26 "Autonomiser la coopération multi-robot via des modèles mondiaux séquentiels"
Modèles du monde Référentiel
 Recherche
UnifoLM-WMA-0 : Un cadre d'action de modèle mondial (WMA) sous la famille UnifoLM
Modèles du monde Référentiel
 Recherche
WAVE-Go : adaptation d'action du modèle mondial Go2-W, chargement sans carte vérifié et démonstrations de navigation hybride longue portée Cosmos3-Edge
Modèles du monde Référentiel
 Recherche
WMNav : intégration de modèles vision-langage dans des modèles mondiaux pour la navigation vers les objectifs d'objet
Modèles du monde Référentiel
 Recherche
WoW (World-Omniscient World Model) est un modèle mondial génératif formé sur 2 millions de trajectoires d'interaction robotique, conçu pour imaginer, raisonner et agir dans le monde physique. Contrairement au passif…
Modèles du mondeNOTES DE SÉLECTION
Distinguer les futurs visuels générés des dynamiques physiques validées. Examinez les entrées de conditionnement, l’horizon de déploiement et les protocoles d’évaluation avant de traiter les prédictions comme des plans exécutables.
Connaissez-vous une ressource qui a sa place ici ?