 Repositório
 Pesquisa
HAIC · ldt29
HAIC: Controle de interação de objetos ágeis humanóides por meio do modelo mundial com reconhecimento de dinâmica
Modelos mundiaisO DIRETÓRIO DE IA INCORPORADO
Explore recursos de modelos mundiais preditivos e generativos para IA física e planejamento de robôs.
Repositório
Pesquisa
HAIC: Controle de interação de objetos ágeis humanóides por meio do modelo mundial com reconhecimento de dinâmica
Modelos mundiais Repositório
 Pesquisa
Implementação Oficial de "Kinema4D: Modelagem Mundial Kinematic4D para Simulação Corporizada Espaçotemporal"
Modelos mundiais Repositório
 Pesquisa
LiLa-WAM: modelo leve de ação mundial de raciocínio latente para manipulação robótica
Modelos mundiais Repositório
 Pesquisa
Códigos-fonte do artigo "MindJourney: Test-Time Scaling with World Models for Spatial Reasoning"
Modelos mundiais Repositório
 Pesquisa
MotuBrain: um modelo avançado de ação mundial para controle de robôs
Modelos mundiais Repositório
 Pesquisa
Implementação oficial de NavMorph: Um modelo mundial em autoevolução para navegação por visão e linguagem em ambientes contínuos (ICCV'25).
Modelos mundiais Repositório
 Pesquisa
OpenDW fornece um projeto de modelo mundial condicionado pela ação para inteligência incorporada.
Modelos mundiais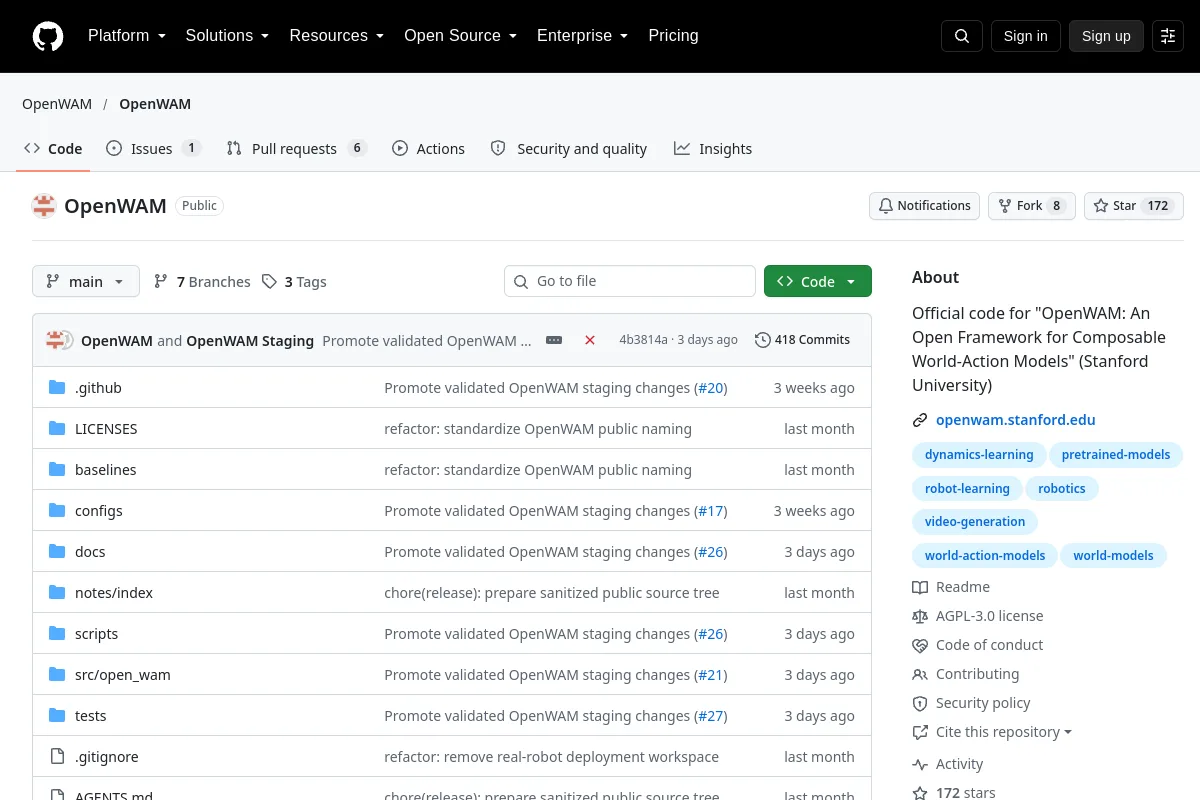 Repositório
 Pesquisa
Código oficial para "OpenWAM: An Open Framework for Composable World-Action Models" (Universidade de Stanford)
Modelos mundiais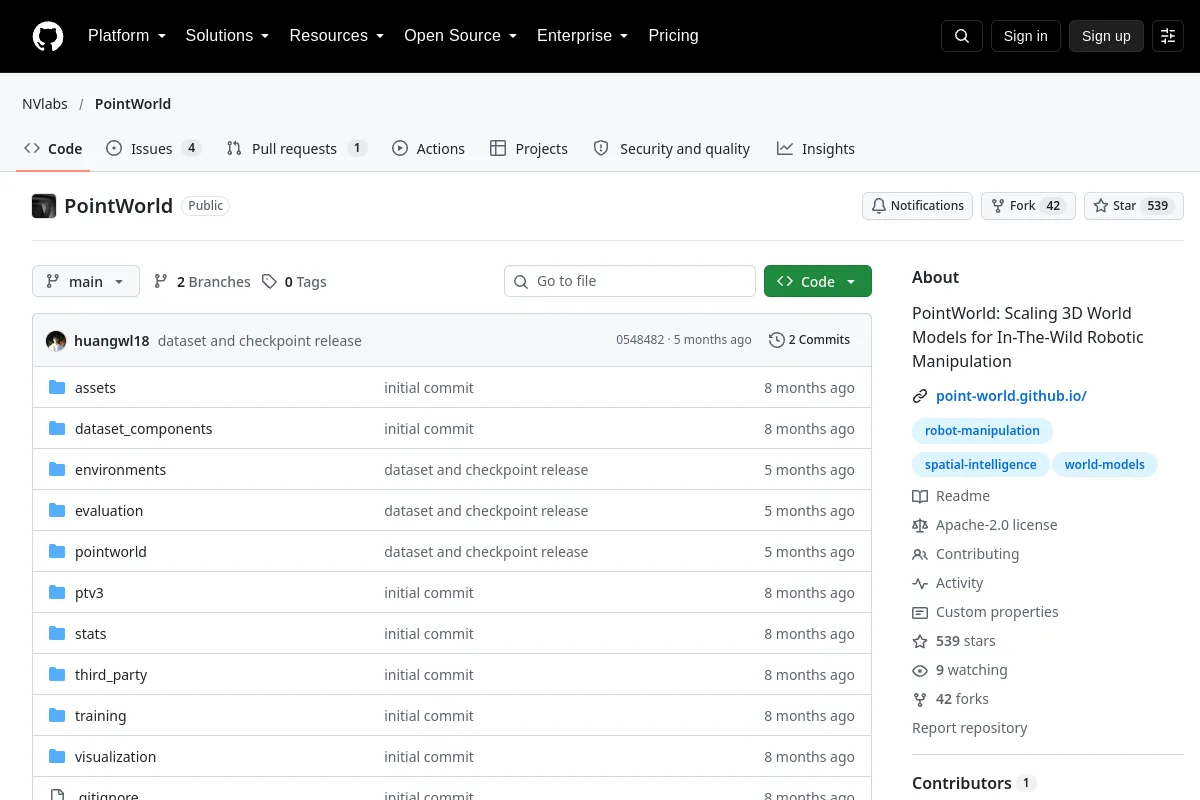 Repositório
 Pesquisa
PointWorld estuda modelos mundiais 3D para manipulação robótica.
Modelos mundiais Repositório
 Pesquisa
RynnWorld-4D: Modelos de mundo incorporados em 4D para manipulação robótica
Modelos mundiais Repositório
 Pesquisa
repositório para treinamento de modelos mundiais de difusão latente condicionados à ação para geração de vídeo de robôs
Modelos mundiais Repositório
 Pesquisa
Implementação oficial do documento ICLR'26 "Empowering Multi-Robot Cooperation via Sequential World Models"
Modelos mundiais Repositório
 Pesquisa
UnifoLM-WMA-0: Uma estrutura de modelo mundial de ação (WMA) sob a família UnifoLM
Modelos mundiais Repositório
 Pesquisa
WAVE-Go: adaptação de ação do modelo mundial Go2-W, carregamento sem mapa verificado e demonstrações de navegação híbrida de longo alcance Cosmos3-Edge
Modelos mundiais Repositório
 Pesquisa
WMNav: Integrando Modelos de Linguagem de Visão em Modelos Mundiais para Navegação de Objetivos de Objetos
Modelos mundiais Repositório
 Pesquisa
WoW (World-Omniscient World Model) é um modelo mundial generativo treinado em 2 milhões de trajetórias de interação robótica, projetado para imaginar, raciocinar e agir no mundo físico. Ao contrário do passivo…
Modelos mundiaisNOTAS DE SELEÇÃO
Distinguir futuros visuais gerados de dinâmicas físicas validadas. Revise as entradas de condicionamento, o horizonte de implementação e os protocolos de avaliação antes de tratar as previsões como planos executáveis.
Conhece um recurso que pertence aqui?