 Repositório
 Pesquisa
lidar_slam_ros2 · rsasaki0109
ROS 2 LiDAR SLAM para criação de mapas de nuvem de pontos, benchmarking e fluxos de trabalho de mapas compatíveis com Autoware.
Navegação e interação incorporadaO DIRETÓRIO DE IA INCORPORADO
Encontre tarefas de avaliação para navegação e interação em ambientes incorporados.
Repositório
Pesquisa
ROS 2 LiDAR SLAM para criação de mapas de nuvem de pontos, benchmarking e fluxos de trabalho de mapas compatíveis com Autoware.
Navegação e interação incorporada Site
 Pesquisa
Uma referência para seguir instruções de linguagem em ambientes interativos.
Navegação e interação incorporada Repositório
 Pesquisa
BARK fornece ferramentas de simulação e benchmarking para planejamento de comportamento de direção autônoma.
Navegação e interação incorporada Site
 Pesquisa
Benchmarks de atividades domésticas para IA incorporada e comportamento robótico.
Navegação e interação incorporada Repositório
 Pesquisa
MapEval: Rumo a uma estrutura de avaliação de mapas SLAM unificada, robusta e eficiente.
Navegação e interação incorporada Repositório
 Pesquisa
Conjuntos de dados abertos para treinamento e benchmarking de sistemas robóticos e de IA na agricultura e em ambientes off-road
Navegação e interação incorporada Repositório
 Pesquisa
RoboSense: conjunto de dados em grande escala e referência para percepção e navegação egocêntrica de robôs em ambientes lotados e não estruturados
Navegação e interação incorporada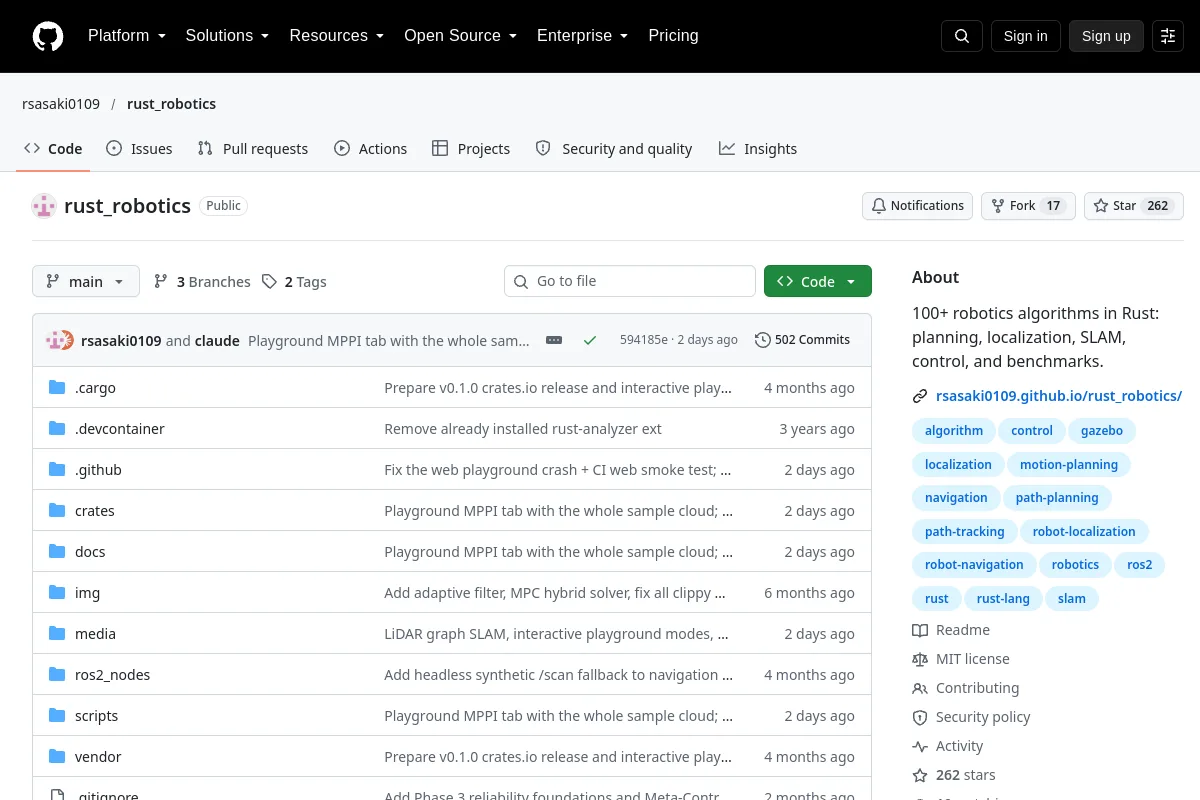 Repositório
 Pesquisa
Mais de 100 algoritmos robóticos em Rust: planejamento, localização, SLAM, controle e benchmarks.
Navegação e interação incorporada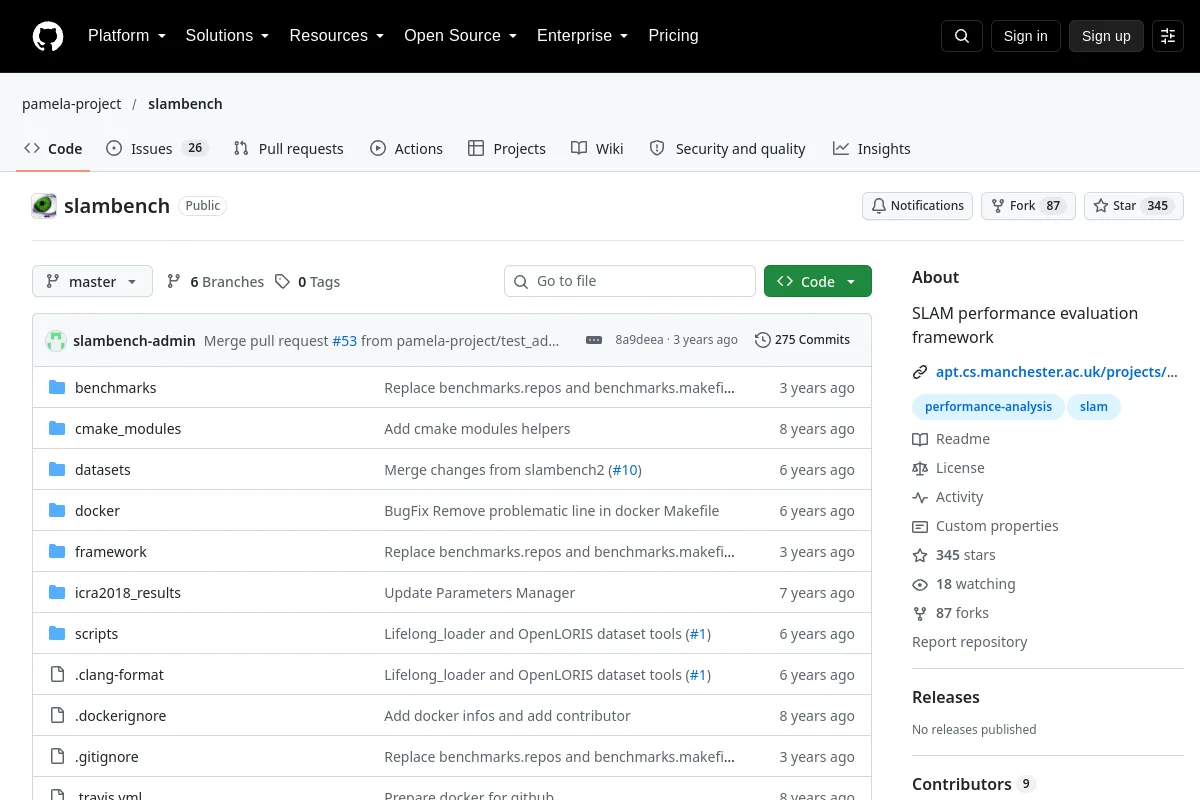 Repositório
 Pesquisa
Estrutura de avaliação de desempenho SLAM
Navegação e interação incorporada Repositório
 Pesquisa
Caixa de ferramentas e benchmark de SLAM visual-inercial OpenXRLab
Navegação e interação incorporadaNOTAS DE SELEÇÃO
Inspecione observações, mapas, instruções e ações permitidas dos agentes. Verifique como o sucesso da tarefa e a eficiência do caminho são medidos e se os ambientes de teste se sobrepõem aos dados de treinamento.
Conhece um recurso que pertence aqui?