 Repositório
 Código aberto
LeRobot · huggingface
Ferramentas LeRobot para controle de robôs, conjuntos de dados e aprendizagem ponta a ponta.
Estruturas de aprendizagem de robôs
Referências / Pesquisa
RoboSense: conjunto de dados em grande escala e referência para percepção e navegação egocêntrica de robôs em ambientes lotados e não estruturados
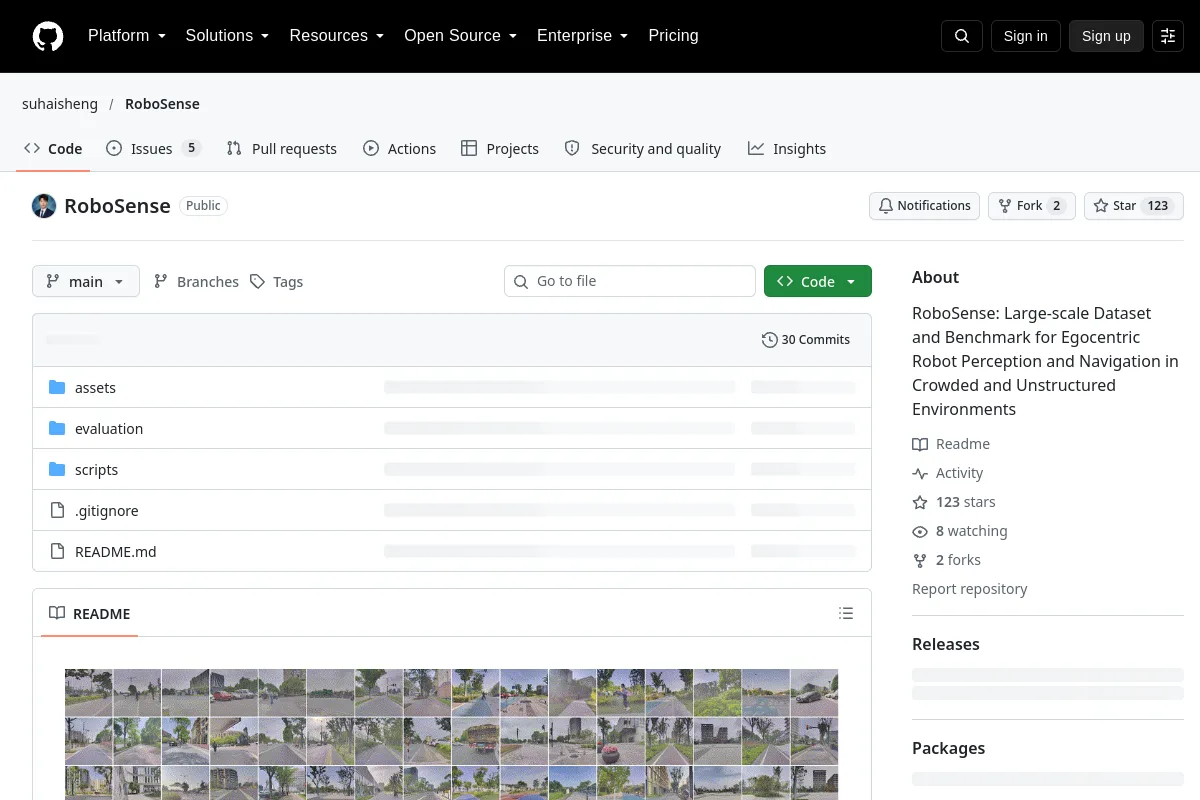
RoboSense: conjunto de dados em grande escala e referência para percepção e navegação egocêntrica de robôs em ambientes lotados e não estruturados
Compare tarefas, protocolos, versões de conjunto de dados/ambiente e hardware antes de interpretar os resultados relatados. Um repositório de benchmark não é uma certificação de um sistema robótico.
As licenças de código não cobrem automaticamente pesos de modelos, conjuntos de dados ou designs de hardware. Detalhes de licença não registrados requerem confirmação com o editor.
Repositório
Código aberto
Ferramentas LeRobot para controle de robôs, conjuntos de dados e aprendizagem ponta a ponta.
Estruturas de aprendizagem de robôs