 Bewaarplaats
 Open-source
LeRobot · huggingface
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots
Benchmarks / Onderzoek
RoboSense: grootschalige dataset en benchmark voor egocentrische robotperceptie en -navigatie in drukke en ongestructureerde omgevingen
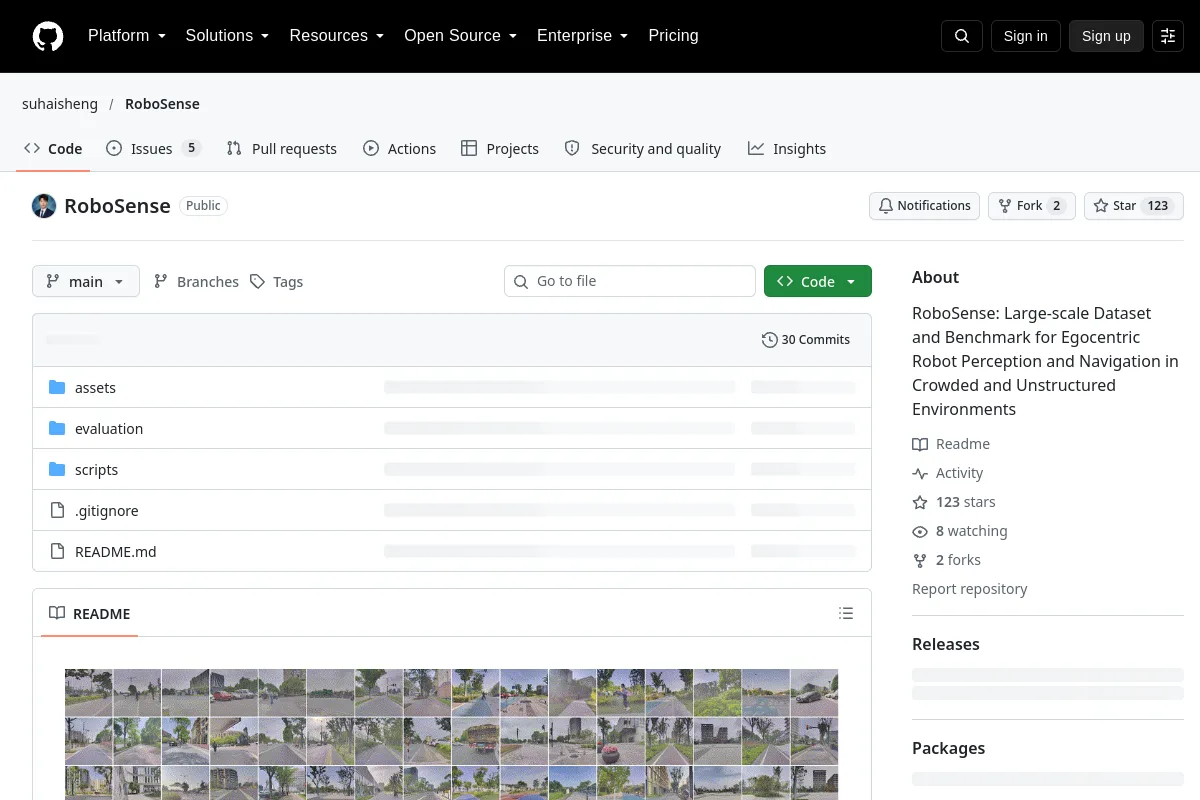
RoboSense: grootschalige dataset en benchmark voor egocentrische robotperceptie en -navigatie in drukke en ongestructureerde omgevingen
Vergelijk taken, protocollen, dataset-/omgevingsversies en hardware voordat u de gerapporteerde resultaten interpreteert. Een benchmarkrepository is geen certificering van een robotsysteem.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots