 代码仓库
评测基准 / 科研
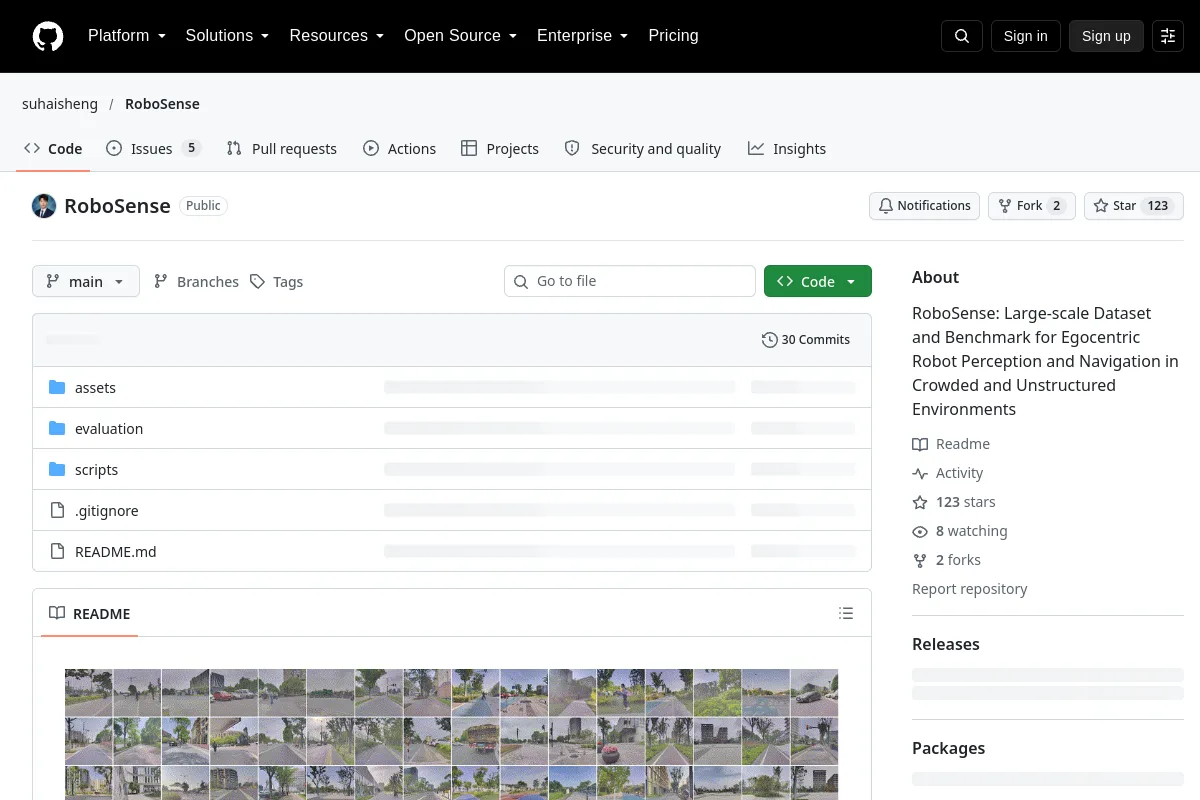
RoboSense · suhaisheng
RoboSense:拥挤和非结构化环境中以自我为中心的机器人感知和导航的大规模数据集和基准
概述
RoboSense:Large-scale Dataset and Benchmark for Egocentric Robot Perception and Navigation in Crowded and Unstructured Environments<br><br>Compare tasks, protocols, dataset/environment versions and hardware before interpreting reported results. A benchmark repository is not a certification of a robot system.
项目信息
- 维护者
- suhaisheng
- 主要语言
- Python
- 存储库代码许可证
- 未指定
- 模型重量许可证
- 未记录
- 数据集许可
- 未记录
- 硬件设计许可证
- 未记录
- 维护
- 未存档在最后记录的元数据中
- 最后观察到的存储库推送
- 2025-07-06
代码许可不会自动涵盖模型权重、数据集或硬件设计。未记录的许可证详细信息需要与发布者确认。
文档部分
- Table of Contents
- News 📰 <a name="news"></a>
- Key Features 🔑 <a name="keyfeatures"></a>
- Sensor Setup and Coordinate System
- Dataset Example
- Getting started 🔥 <a name="gettingstarted"></a>
浏览该资源的类别
探索相关集合
浏览 评测基准 →更多内容见 评测基准
代码仓库
