 Repozytorium
 Otwarte źródło
LeRobot · huggingface
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotów
Testy porównawcze / Badania
RoboSense: wielkoskalowy zbiór danych i punkt odniesienia dla egocentrycznego postrzegania robotów i nawigacji w zatłoczonych i nieustrukturyzowanych środowiskach
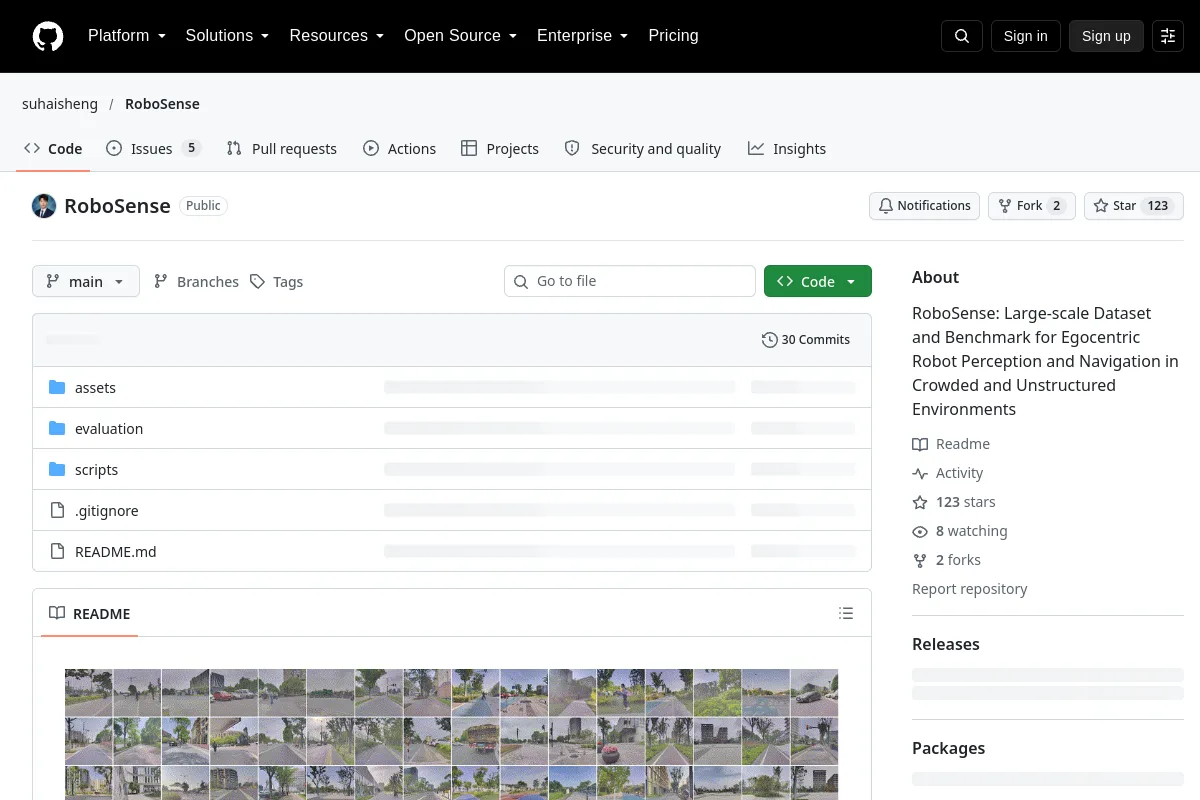
RoboSense: wielkoskalowy zbiór danych i punkt odniesienia dla egocentrycznego postrzegania robotów i nawigacji w zatłoczonych i nieustrukturyzowanych środowiskach
Porównaj zadania, protokoły, wersje zestawu danych/środowiska i sprzęt przed interpretacją zgłoszonych wyników. Repozytorium testów porównawczych nie jest certyfikacją systemu robota.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotów