 Repozytorium
 Otwarte źródło
LeRobot · huggingface
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotówKATALOG WCIELONEJ AI
Znajdź przepływy pracy szkoleniowe w zakresie uczenia się przez naśladownictwo, uczenia się przez wzmacnianie i dostosowywania polityki robotycznej.
Repozytorium
Otwarte źródło
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Przykłady montażu robotów dla eksportera onshape-to-robot.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Standardowe środowisko API i środowiska referencyjne do uczenia się przez wzmacnianie.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Silnik definiowania i wykonywania scenariuszy ruchu dla CARLA.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Narzędzia do uczenia się zasad robotów na podstawie demonstracyjnych zbiorów danych.
Frameworki uczenia się robotów Repozytorium
 Badania
Narzędzia do uczenia się ze wzmocnieniem do treningu lokomocji robotów.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Infrastruktura uczenia się przez wzmacnianie dla modeli ucieleśnionych i polityk robotycznych.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Polityka manipulacji robotami uzależniona od podpowiedzi multimodalnych.
Frameworki uczenia się robotów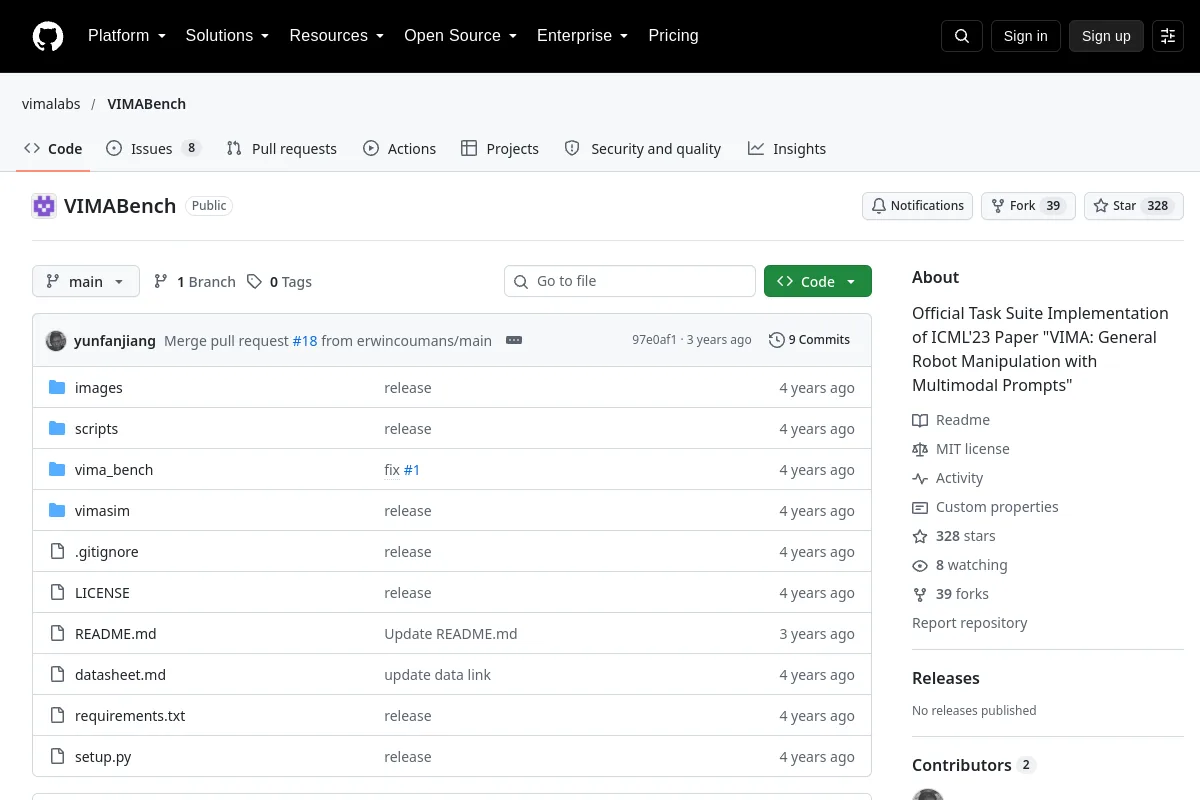 Repozytorium
 Otwarte źródło
Zestaw zadań wzorcowych do uczenia się robotów multimodalnych.
Frameworki uczenia się robotów Repozytorium
 Badania
Środowiska Isaac Gym do nauki robotów na nogach.
Frameworki uczenia się robotów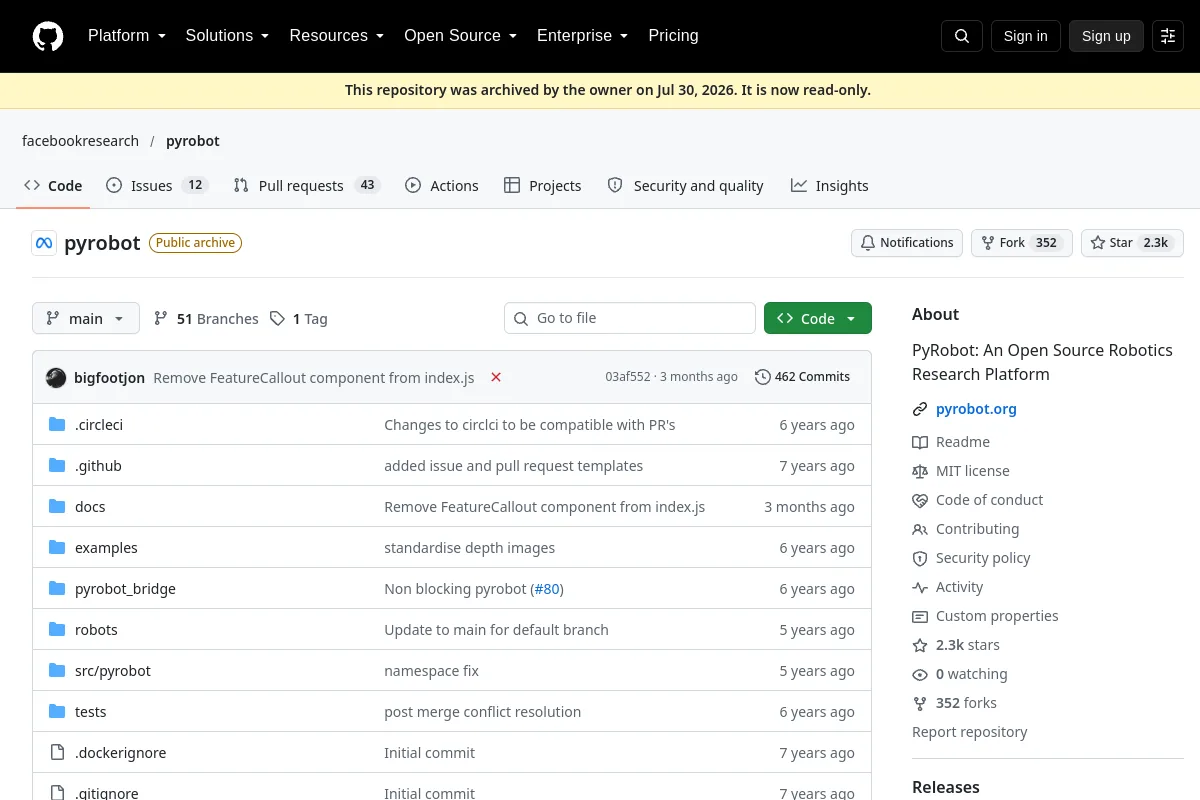 Repozytorium
 Otwarte źródło
Platforma badawcza robotyki z interfejsami robotów i przykładami.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Algorytmy uczenia się przez wzmacnianie do szkolenia i oceny polityk kontroli.
Frameworki uczenia się robotów Repozytorium
 Badania
StarVLA zapewnia modułowy kod do tworzenia modeli wizja-język-działanie.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Struktura planowania ruchu robota dla ROS 2.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Projekty i dokumentacja konfiguracyjna dla robotów Standard Open Arm i integracji LeRobot.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Centrum programistyczne dla NVIDIA Alpamayo, zawierające gotowe do użycia przepisy na dostrajanie, uczenie się przez wzmacnianie po szkoleniu, kwantyzację i wdrażanie.
Frameworki uczenia się robotów Repozytorium
 Badania
EmbodiInfer zapewnia infrastrukturę do wdrażania wnioskowania i uczenia się przez wzmacnianie dla modeli ucieleśnionych.
Frameworki uczenia się robotów Repozytorium
 Badania
EmbodiRun zapewnia środowisko wykonawcze łączące modele ucieleśnione z węzłami obliczeniowymi oraz robotami lub symulatorami.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Interfejs do gromadzenia demonstracji w dziczy i nauczania manipulacji robotem.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Autonomiczna jazda z TurtleBot3
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
OpenManipulator z pakietami TurtleBot3
Frameworki uczenia się robotów Repozytorium
 Badania
Dexbotic zapewnia zestaw narzędzi do opracowywania modelu wizji, języka i działania.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Jest to biblioteka, która zapewnia podwójne zadania zręcznej manipulacji rękami za pośrednictwem Isaac Gym
Frameworki uczenia się robotów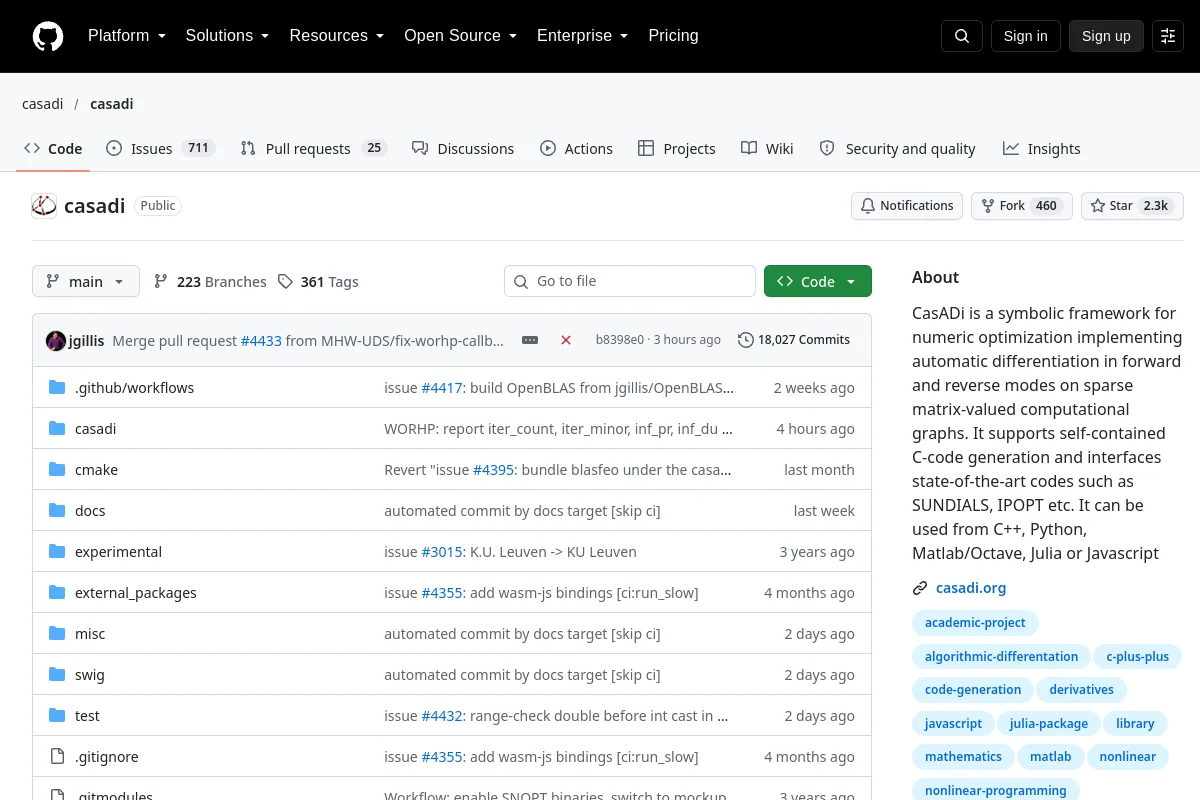 Repozytorium
 Otwarte źródło
Narzędzia optymalizacji i różnicowania algorytmicznego stosowane w sterowaniu robotycznym.
Frameworki uczenia się robotówUWAGI DO WYBORU
Sprawdź formaty danych, interfejsy obserwacji/akcji i obsługiwane środowiska. Odróżnij infrastrukturę szkoleniową frameworka od licencji i wymagań poszczególnych polityk.
Znasz zasób, który tu pasuje?