 Repozytorium
 Otwarte źródło
NVIDIA Isaac Lab
Narzędzia do uczenia się robotów zbudowane wokół ekosystemu symulacji Isaac.
Symulacja i fizykaKATALOG WCIELONEJ AI
Poznaj oprogramowanie do symulacji robotów w zakresie fizyki, sterowania i uczenia się robotów.
Repozytorium
Otwarte źródło
Narzędzia do uczenia się robotów zbudowane wokół ekosystemu symulacji Isaac.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Konwertuje zespoły Onshape na opisy robotów URDF, SDF i MuJoCo.
Symulacja i fizyka Repozytorium
 Badania
Środowiska manipulacyjne oparte na MuJoCo do eksperymentów uczenia się robotów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Kod źródłowy i zasoby programistyczne symulatora robotyki Gazebo Sim.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Interfejs fizyki abstrakcyjnej zaprojektowany do wspierania symulacji i szybkiego rozwoju aplikacji robotycznych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Robotyka MuJoCo-Warp i procesy uczenia się przez wzmacnianie przy użyciu interfejsu API w stylu Isaac Lab.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Pakiety ROS 2 do ramion robota ROBOTIS OpenMANIPULATOR.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Symulacje konsensusu i formacji robotów rojowych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Środowisko symulacji robotów roju dla ROS do użytku z Gazebo
Symulacja i fizyka Repozytorium
 Otwarte źródło
Środowiska uczenia się robotów zbudowane w oparciu o przyspieszoną symulację MuJoCo.
Symulacja i fizyka Repozytorium
 Repozytorium
 Otwarte źródło
Oparte na JAX środowisko fizyczne i edukacyjne do badań kontrolnych.
Symulacja i fizyka Repozytorium
 Badania
Przestarzały pakiet symulacji robota zintegrowany z OpenAI Gym.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Framework Pythona do symulacji akcelerowanej przez GPU i obliczeń różniczkowych.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Infrastruktura uczenia się robotów łącząca przepływy pracy związane z symulacją i oceną.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Zrobotyzowane środowiska uczenia się przez wzmacnianie zbudowane na PyBullet i Gymnasium.
Symulacja i fizyka Repozytorium
 Badania
Narzędzie badawcze robotyki do symulacji i wizualizacji.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Biblioteka różniczkowalnej fizyki C++ i CUDA do uczenia się przez wzmacnianie i robotyki.
Symulacja i fizyka Repozytorium
 Otwarte źródło
ProtoMotions to przyspieszana przez procesor graficzny platforma do symulacji i uczenia się, służąca do szkolenia fizycznie symulowanych cyfrowych ludzi i humanoidalnych robotów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Oprogramowanie oparte na ROS do eksperymentów w zakresie chodu i lokomocji czworonogów.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Algorytmy uczenia się przez wzmacnianie dla zadań MuJoCo.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Wdrożenie badań w zakresie dostosowania symulacji i zwinnych umiejętności humanoidalnych całego ciała.
Symulacja i fizyka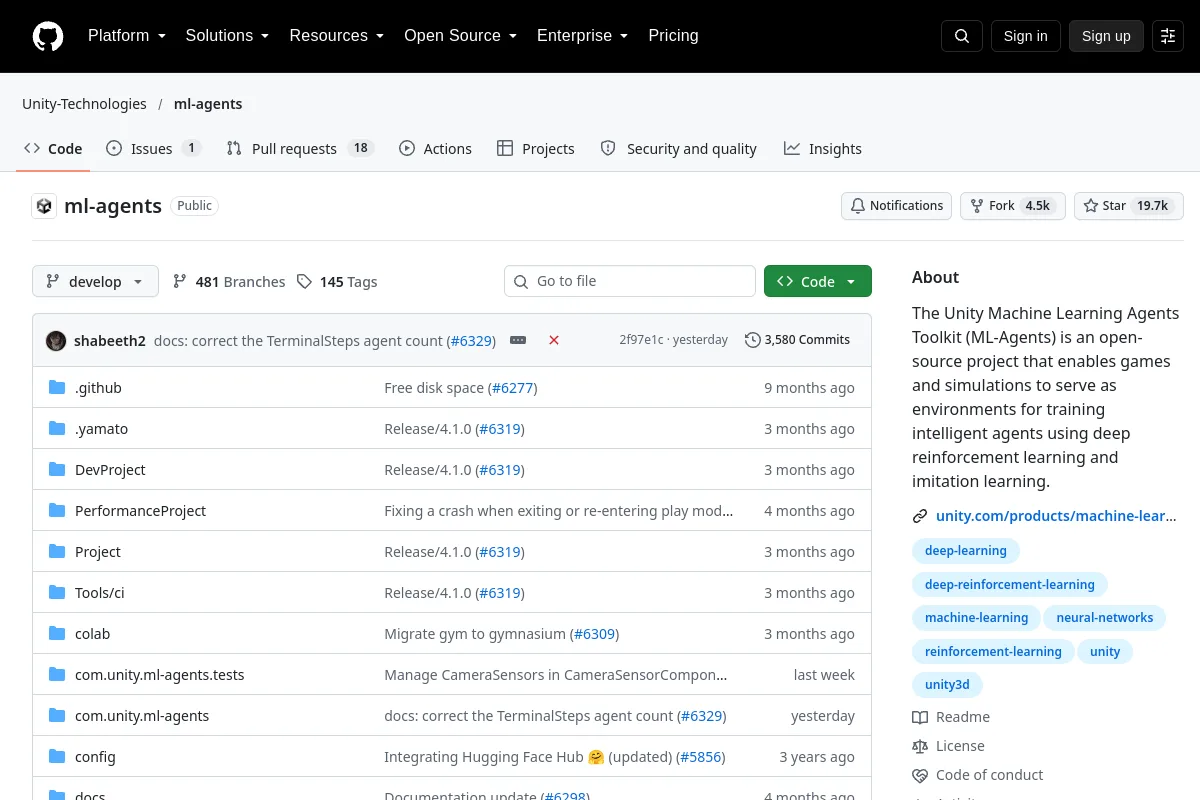 Repozytorium
 Badania
Zestaw narzędzi do szkolenia inteligentnych agentów w grach i symulacjach Unity.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Środowisko symulacji robota z interaktywnymi scenami wewnętrznymi.
Symulacja i fizykaUWAGI DO WYBORU
Porównaj wierność fizyki, renderowanie, obsługę zasobów robotów i interfejsy Pythona. MuJoCo pasuje do eksperymentów fizycznych i kontrolnych; Gazebo łączy symulację z ekosystemem ROS; Isaac Sim obsługuje symulacje robotyki i dane syntetyczne. Przed dokonaniem wyboru sprawdź aktualne wymagania dotyczące procesora graficznego i licencji.
Znasz zasób, który tu pasuje?
