 Repository
 Open Source
LeRobot · huggingface
LeRobot-Tools für Robotersteuerung, Datensätze und End-to-End-Lernen.
Frameworks für das Lernen von Robotern
Benchmarks / Forschung
RoboSense: Umfangreicher Datensatz und Benchmark für die Wahrnehmung und Navigation egozentrischer Roboter in überfüllten und unstrukturierten Umgebungen
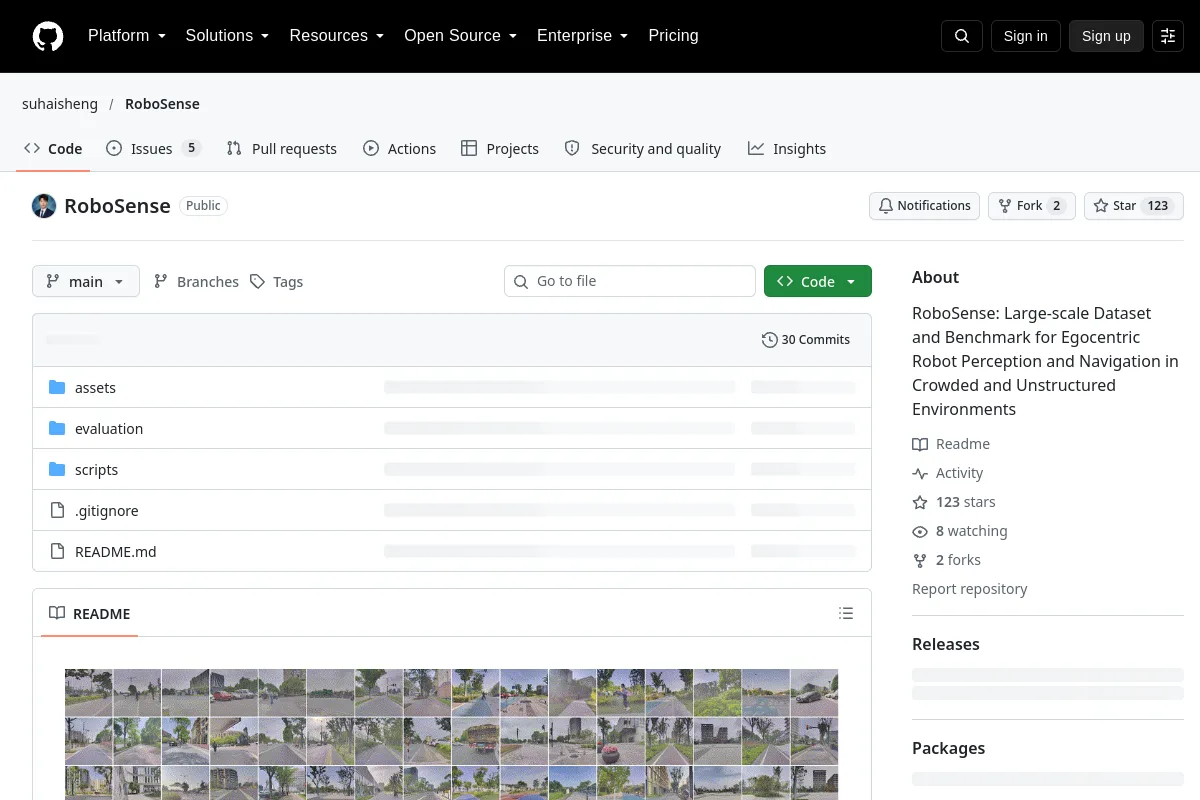
RoboSense: Umfangreicher Datensatz und Benchmark für die Wahrnehmung und Navigation egozentrischer Roboter in überfüllten und unstrukturierten Umgebungen
Vergleichen Sie Aufgaben, Protokolle, Datensatz-/Umgebungsversionen und Hardware, bevor Sie die gemeldeten Ergebnisse interpretieren. Ein Benchmark-Repository ist keine Zertifizierung eines Robotersystems.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
LeRobot-Tools für Robotersteuerung, Datensätze und End-to-End-Lernen.
Frameworks für das Lernen von Robotern