 Repositório
 Código aberto
OpenArm · enactic
Projeto de braço humanóide OpenArm para pesquisa física de IA.
Braços robóticosO DIRETÓRIO DE IA INCORPORADO
Descubra kits de braços robóticos e braços de pesquisa para teleoperação e aprendizado de robôs.
Repositório
Código aberto
Projeto de braço humanóide OpenArm para pesquisa física de IA.
Braços robóticos Repositório
 Código aberto
TidyBot++: um manipulador móvel holonômico de código aberto para aprendizagem de robôs
Braços robóticos Site
 Comercial
Plataformas de braço colaborativas para tarefas de automação robótica.
Braços robóticos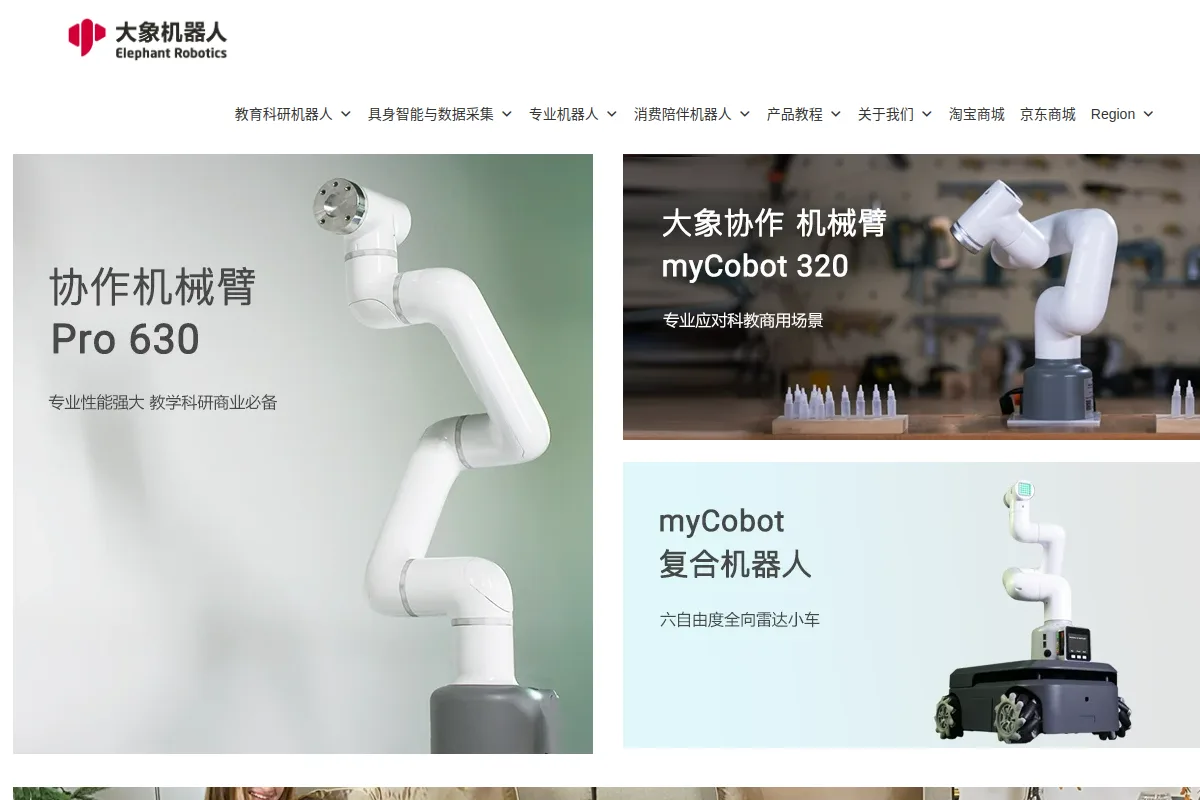 Site
 Comercial
Braços robóticos compactos e plataformas de desenvolvimento para educação e prototipagem.
Braços robóticos Site
 Comercial
Braços robóticos adaptativos para automação e manipulação com reconhecimento de contato.
Braços robóticos Site
 Comercial
Plataformas de braço de pesquisa e desenvolvimento da Trossen Robotics.
Braços robóticos Repositório
 Código aberto
Projeto, eletrônica e software para um braço robótico colaborativo aberto de seis eixos.
Braços robóticos Repositório
 Código aberto
Arquivos BOM, STL e instruções para o braço do robô impresso em 3D PAROL6
Braços robóticos Repositório
 Código aberto
Um conjunto de braço robótico com pinça de seis eixos baseado em atuador DM.
Braços robóticos Repositório
 Pesquisa
Um robô cobra 7-DoF, usando dinamixel MX-28AR, ROS Control.
Braços robóticos Repositório
 Código aberto
Kit de braço robótico líder + seguidor de código aberto: 5 DOF + pinça, estrutura PET-CF, pinça paralela, compatível com LeRobot. STEP/STL, BOM, guia de impressão e montagem.
Braços robóticos Site
 Comercial
Uma plataforma de braço robótico com recursos de montagem e controle.
Braços robóticos Site
 Comercial
Plataformas de braços robóticos para pesquisa e desenvolvimento de manipulação.
Braços robóticos Site
 Código aberto
Uma plataforma de braço robótico para teleoperação e aprendizagem por imitação.
Braços robóticos Site
 Comercial
Uma plataforma de manipulação robótica para laboratórios de pesquisa.
Braços robóticos Site
 Comercial
Plataformas de braços robóticos com ferramentas de software para desenvolvimento.
Braços robóticosNOTAS DE SELEÇÃO
Avalie o custo completo de construção, carga útil, espaço de trabalho, calibração, teleoperação e ecossistema de software. Um kit barato pode exigir montagem e ajuste. Confirme o suporte do driver e a segurança mecânica antes de treinar uma política em hardware real.
Conhece um recurso que pertence aqui?