 Repository
 Open Source
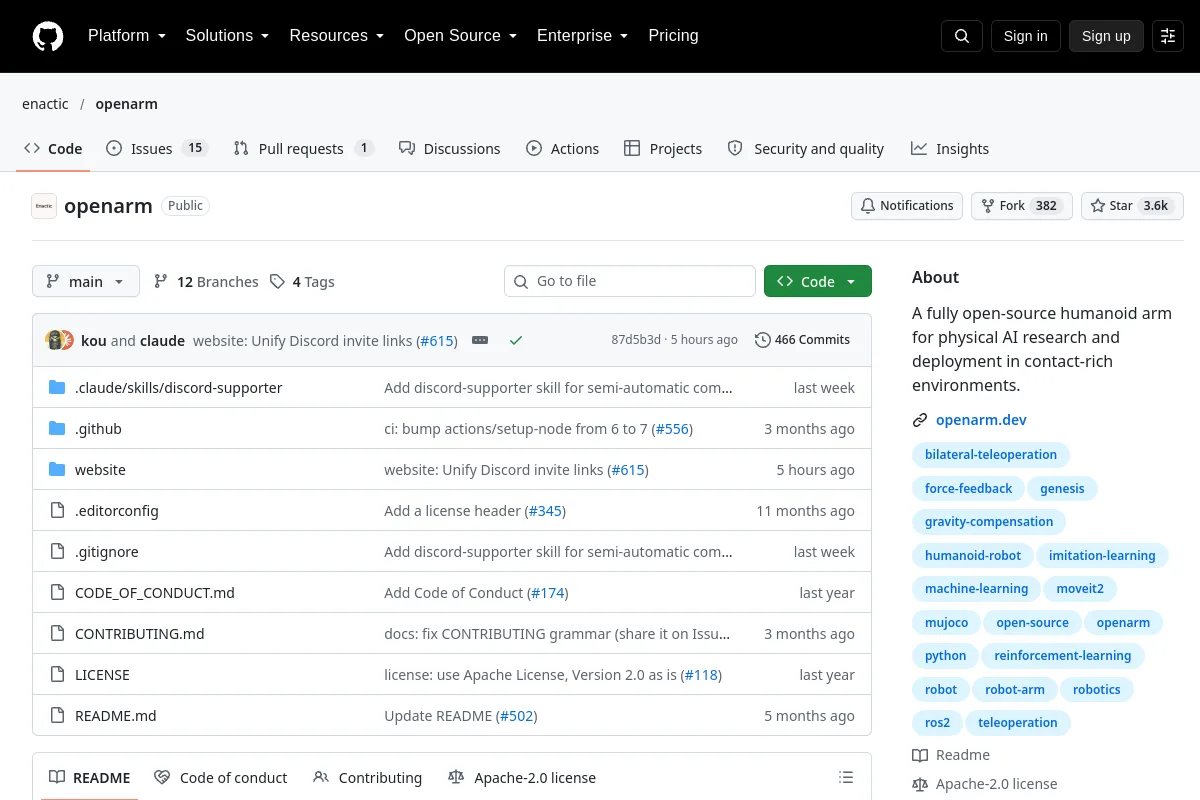
OpenArm · enactic
OpenArm-Projekt mit humanoiden Armen für die physikalische KI-Forschung.
RoboterarmeDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Roboterarm-Kits und Forschungsarme für Teleoperation und Roboterlernen.
Repository
Open Source
OpenArm-Projekt mit humanoiden Armen für die physikalische KI-Forschung.
Roboterarme Repository
 Open Source
TidyBot++: Ein holonomischer mobiler Open-Source-Manipulator für das Roboterlernen
Roboterarme Website
 Kommerziell
Kollaborative Armplattformen für Roboterautomatisierungsaufgaben.
Roboterarme Website
 Kommerziell
Kompakte Roboterarme und Entwicklungsplattformen für Bildung und Prototyping.
Roboterarme Website
 Kommerziell
Adaptive Roboterarme für kontaktbewusste Automatisierung und Manipulation.
Roboterarme Website
 Kommerziell
Forschungs- und Entwicklungsarmplattformen von Trossen Robotics.
Roboterarme Repository
 Open Source
Design, Elektronik und Software für einen offenen sechsachsigen kollaborativen Roboterarm.
Roboterarme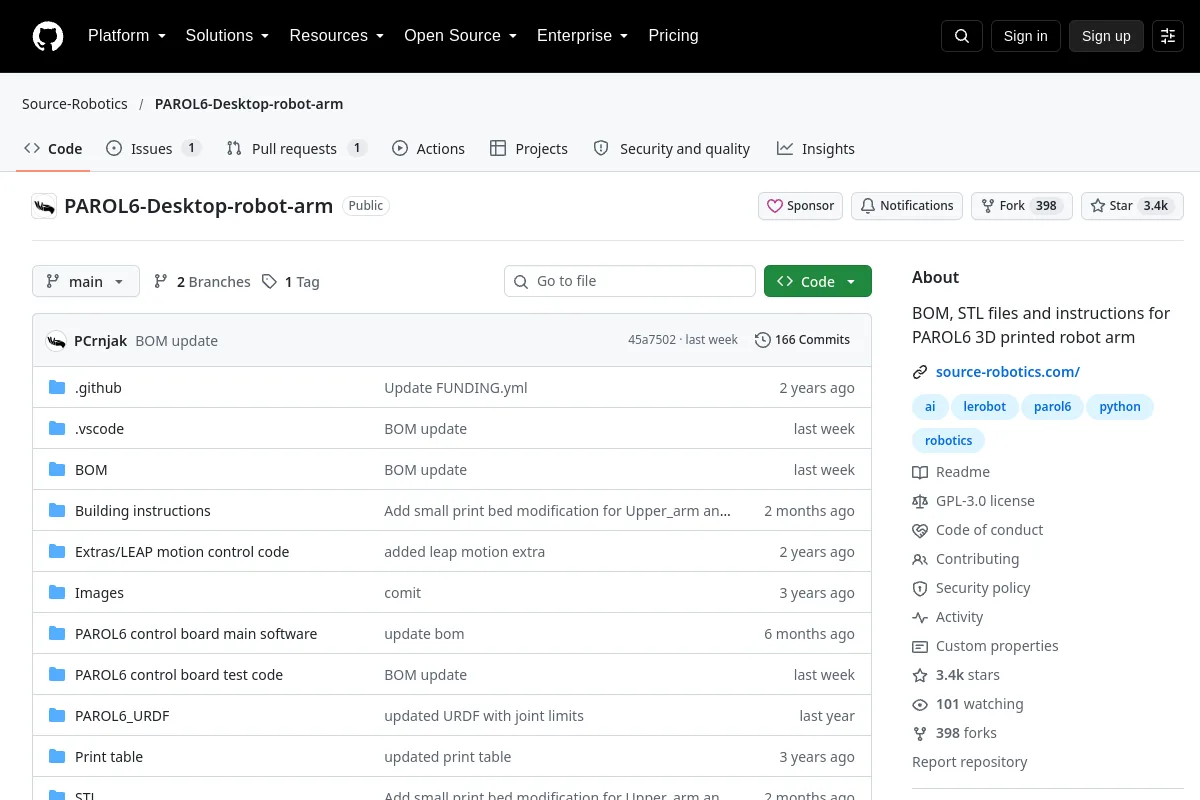 Repository
 Open Source
Stückliste, STL-Dateien und Anweisungen für den 3D-gedruckten Roboterarm PAROL6
Roboterarme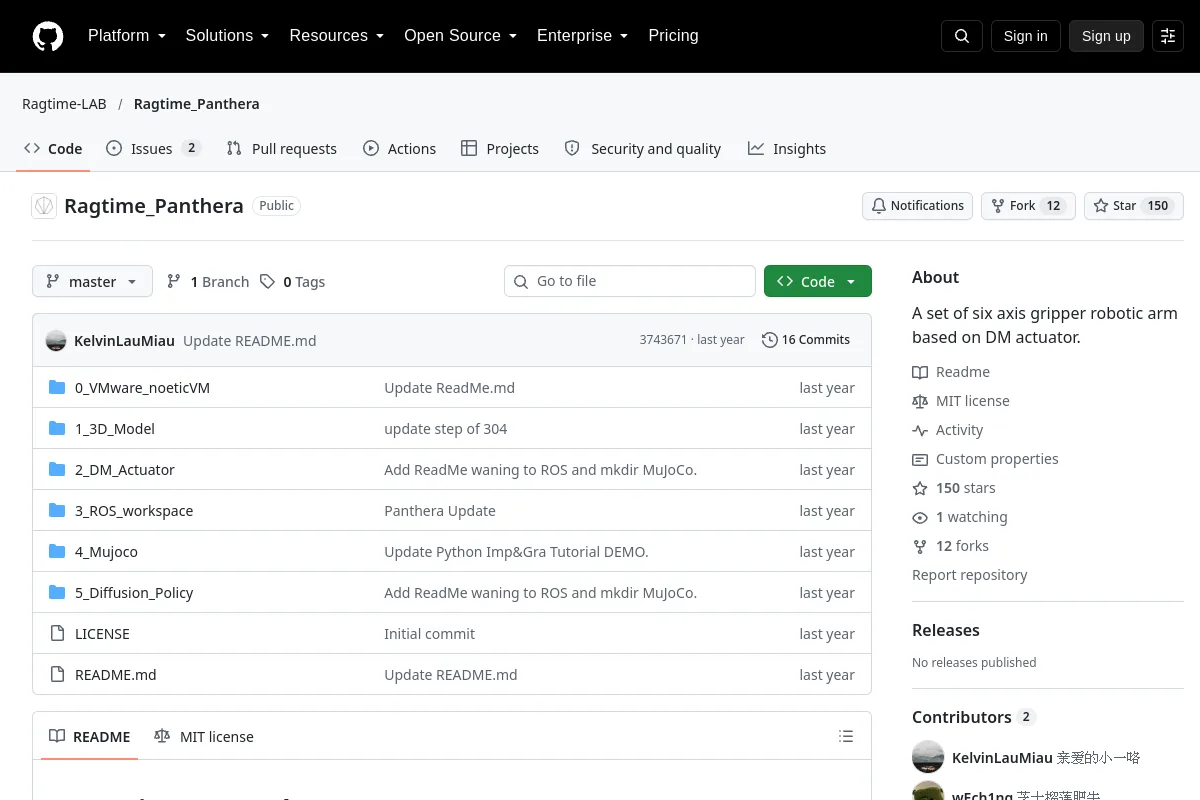 Repository
 Open Source
Ein Satz sechsachsiger Greifroboterarme basierend auf einem DM-Aktuator.
Roboterarme Repository
 Forschung
Ein 7-DoF-Schlangenroboter mit Dynamixel MX-28AR, ROS Control.
Roboterarme Repository
 Open Source
Open-Source-Roboterarm-Kit „Führer + Folger“: 5 DOF + Greifer, PET-CF-Rahmen, Parallelgreifer, LeRobot-kompatibel. STEP/STL, Stückliste, Druck- und Montageanleitung.
Roboterarme Website
 Kommerziell
Eine Roboterarmplattform mit Montage- und Steuerungsressourcen.
Roboterarme Website
 Kommerziell
Roboterarmplattformen für Manipulationsforschung und -entwicklung.
Roboterarme Website
 Website
 Website
AUSWAHLHINWEISE
Bewerten Sie die gesamten Baukosten, Nutzlast, Arbeitsbereich, Kalibrierung, Teleoperation und Software-Ökosystem. Ein kostengünstiger Bausatz erfordert möglicherweise Zusammenbau und Abstimmung. Bestätigen Sie die Fahrerunterstützung und die mechanische Sicherheit, bevor Sie eine Richtlinie für echte Hardware erlernen.
Kennen Sie eine Ressource, die hierher gehört?