 Repository
 Open Source
CARLA
Ein Simulator für die Wahrnehmungs- und Kontrollforschung beim autonomen Fahren.
Flotten- und AutonomiesystemeDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Koordinations-, Betriebs- und Autonomietools für Flotten und mobile Systeme.
Repository
Open Source
Ein Simulator für die Wahrnehmungs- und Kontrollforschung beim autonomen Fahren.
Flotten- und Autonomiesysteme Repository
 Open Source
Toolkit zur Programmierung mobiler Roboter für Wahrnehmung, Kartierung und Navigation.
Flotten- und Autonomiesysteme Repository
 Open Source
Flugsteuerungssoftware und Schnittstellen für Flugroboterplattformen.
Flotten- und Autonomiesysteme Repository
 Open Source
Software für autonomes Fahren, die auf der Wahrnehmung und Planung von Robotern basiert.
Flotten- und Autonomiesysteme Website
 Open Source
Autopilot-Software zur Unterstützung von Luft-, Boden- und Wasserfahrzeugen.
Flotten- und Autonomiesysteme Repository
 Open Source
Diagnose-Gateway ROS 2 mit einer REST-API für Roboterdaten und -vorgänge.
Flotten- und Autonomiesysteme Repository
 Open Source
Ein ROS 2-Framework für autonome Multi-Aerial-Robotersysteme.
Flotten- und Autonomiesysteme Repository
 Open Source
Eine offene Plattform für autonomes Fahren.
Flotten- und Autonomiesysteme Repository
 Forschung
Mehrmotorige Simulationsplattform für heterogene Roboterschwärme.
Flotten- und Autonomiesysteme Repository
 Forschung
Software für die autonome Fahrzeugplattform AutoRally.
Flotten- und Autonomiesysteme Repository
 Forschung
Die Python-API für autonome Fahrsimulationen der AVIS Engine.
Flotten- und Autonomiesysteme Repository
 Open Source
Eine Programmiersprache für Roboterschwärme.
Flotten- und Autonomiesysteme Repository
 Open Source
Autonomes Rennwagenprojekt von ROS und TensorFlow unter Verwendung erlernten Fahrverhaltens.
Flotten- und Autonomiesysteme Repository
 Open Source
Implementierung der LiDAR-Bodensegmentierung und Geländeschätzung.
Flotten- und Autonomiesysteme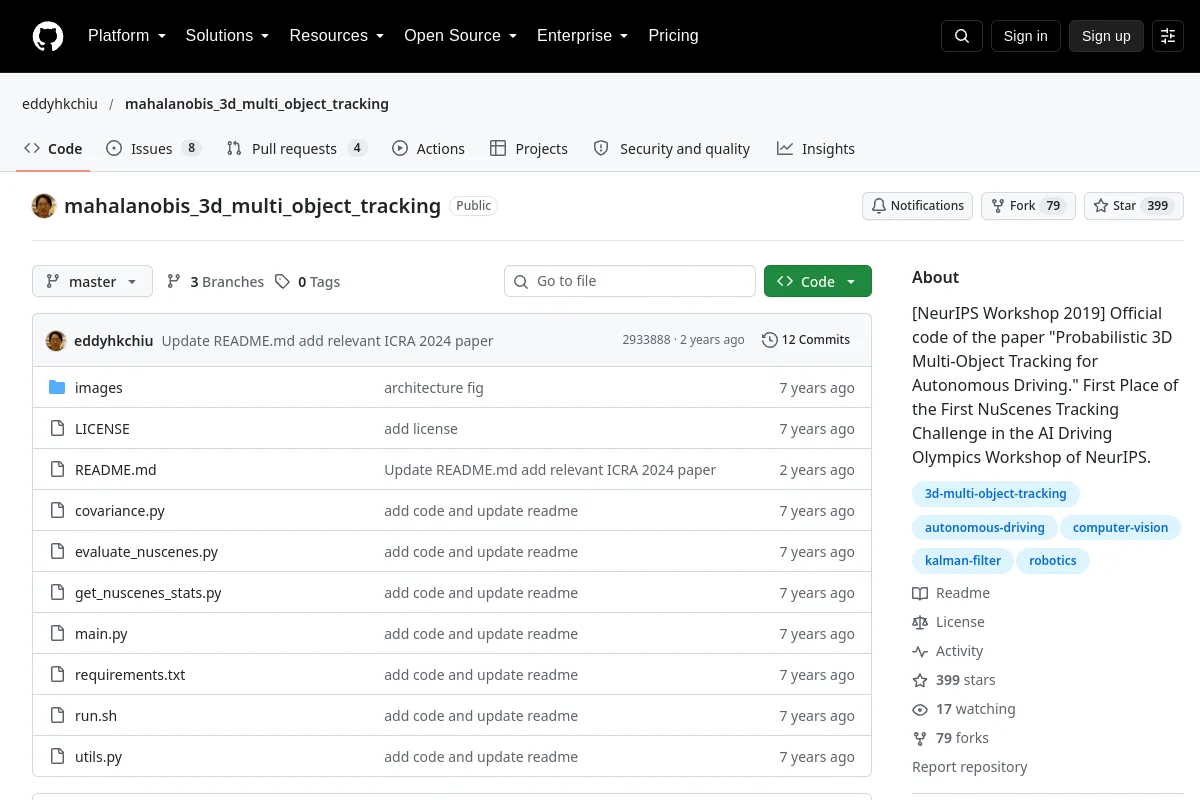 Repository
 Forschung
Probabilistischer 3D-Multiobjekt-Tracking-Code für autonomes Fahren.
Flotten- und Autonomiesysteme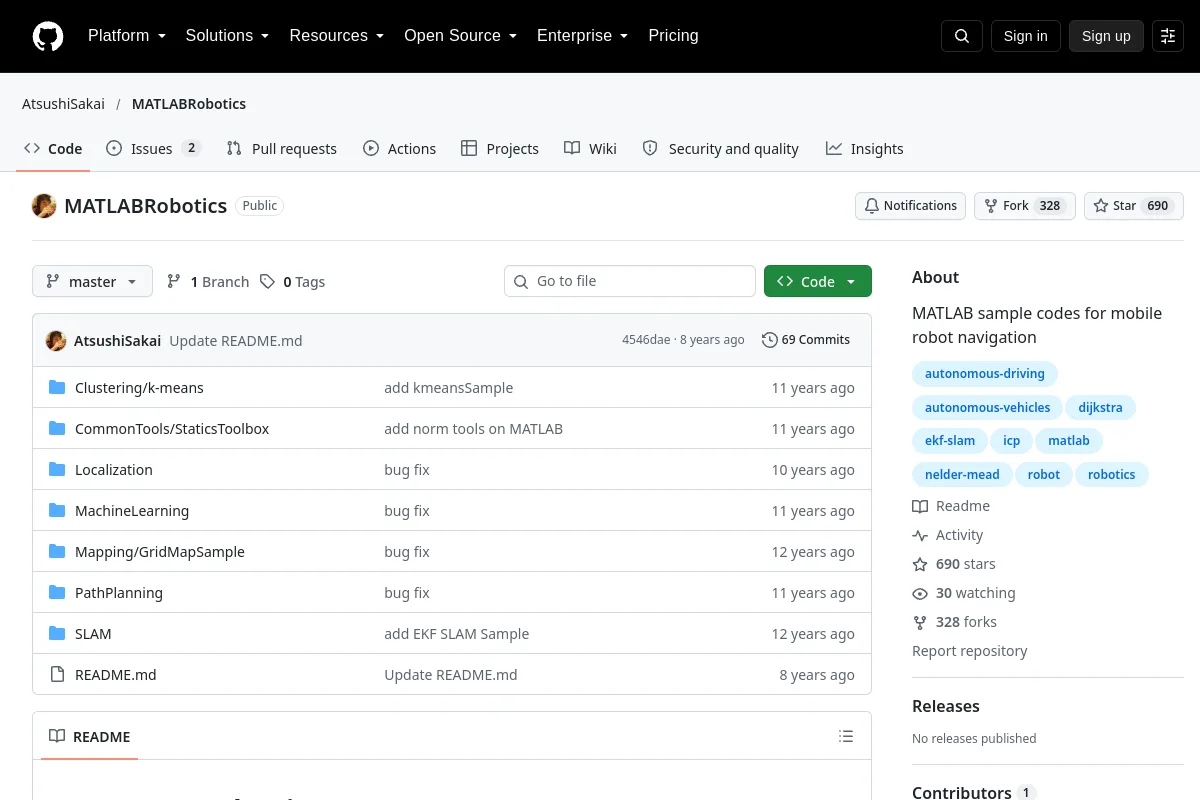 Repository
 Forschung
MATLAB-Beispielcode für die Navigation mobiler Roboter.
Flotten- und Autonomiesysteme Repository
 Forschung
MAVLink-Flottenbetriebssoftware für PX4-Drohnenmissionen.
Flotten- und Autonomiesysteme Website
 Open Source
Tools zur Koordination von Roboterflotten und gemeinsamer Infrastruktur.
Flotten- und Autonomiesysteme Repository
 Open Source
Python-Bibliothek für Robotik-Trajektorien, Vorhersage- und Bewertungsmetriken.
Flotten- und Autonomiesysteme Repository
 Open Source
Ein offener L2-Fahrerassistenzstapel mit End-to-End-KI.
Flotten- und AutonomiesystemeAUSWAHLHINWEISE
Unterscheiden Sie zwischen Flottenkoordination und Bordautonomie. Überprüfen Sie die Konnektivitätsannahmen, die Fehlerbehandlung und die betrieblichen Verantwortlichkeiten für jede unterstützte Plattform.
Kennen Sie eine Ressource, die hierher gehört?