 Repository
 Forschung
argos3 · ilpincy
Mehrmotorige Simulationsplattform für heterogene Roboterschwärme.
Flotten- und AutonomiesystemeDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Koordinations-, Betriebs- und Autonomietools für Flotten und mobile Systeme.
Repository
Forschung
Mehrmotorige Simulationsplattform für heterogene Roboterschwärme.
Flotten- und Autonomiesysteme Repository
 Forschung
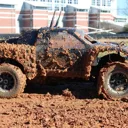
Software für die autonome Fahrzeugplattform AutoRally.
Flotten- und Autonomiesysteme Repository
 Forschung
Die Python-API für autonome Fahrsimulationen der AVIS Engine.
Flotten- und Autonomiesysteme Repository
 Forschung
Probabilistischer 3D-Multiobjekt-Tracking-Code für autonomes Fahren.
Flotten- und Autonomiesysteme Repository
 Forschung
MATLAB-Beispielcode für die Navigation mobiler Roboter.
Flotten- und Autonomiesysteme Repository
 Forschung
MAVLink-Flottenbetriebssoftware für PX4-Drohnenmissionen.
Flotten- und AutonomiesystemeAUSWAHLHINWEISE
Unterscheiden Sie zwischen Flottenkoordination und Bordautonomie. Überprüfen Sie die Konnektivitätsannahmen, die Fehlerbehandlung und die betrieblichen Verantwortlichkeiten für jede unterstützte Plattform.
Kennen Sie eine Ressource, die hierher gehört?