 Deposito
 Fonte aperta
OpenArm · enactic
Progetto OpenArm di braccio umanoide per la ricerca sull'intelligenza artificiale fisica.
Braccia roboticheLA DIRECTORY DELL'AI INCORPORATA
Scopri i kit di bracci robotici e bracci di ricerca per la teleoperazione e l'apprendimento dei robot.
Deposito
Fonte aperta
Progetto OpenArm di braccio umanoide per la ricerca sull'intelligenza artificiale fisica.
Braccia robotiche Deposito
 Fonte aperta
TidyBot++: un manipolatore mobile olonomico open source per l'apprendimento dei robot
Braccia robotiche Sito web
 Commerciale
Piattaforme di bracci collaborativi per attività di automazione robotica.
Braccia robotiche Sito web
 Commerciale
Bracci robotici compatti e piattaforme di sviluppo per la didattica e la prototipazione.
Braccia robotiche Sito web
 Commerciale
Bracci robotici adattivi per l'automazione e la manipolazione sensibili al contatto.
Braccia robotiche Sito web
 Commerciale
Piattaforme bracci di ricerca e sviluppo di Trossen Robotics.
Braccia robotiche Deposito
 Fonte aperta
Progettazione, elettronica e software per un braccio robotico collaborativo aperto a sei assi.
Braccia robotiche Deposito
 Fonte aperta
BOM, file STL e istruzioni per il braccio robotico stampato in 3D PAROL6
Braccia robotiche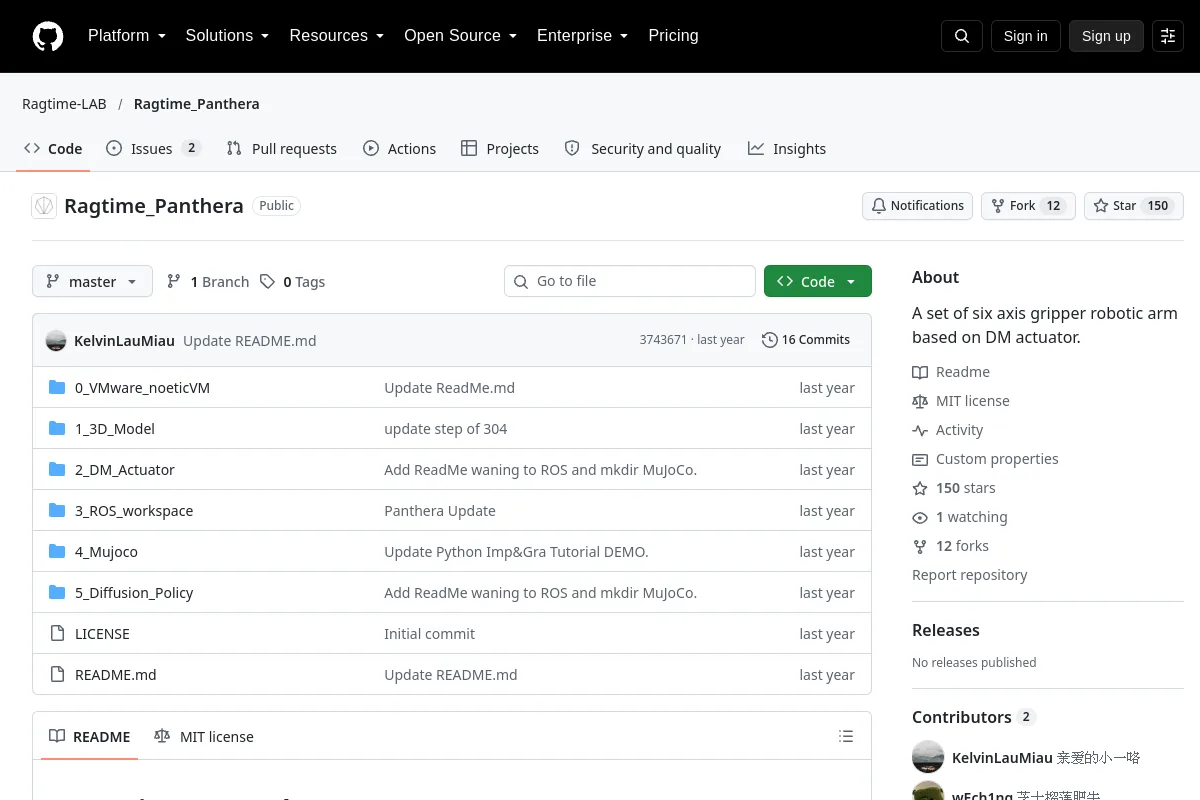 Deposito
 Fonte aperta
Un set di bracci robotici con pinze a sei assi basati sull'attuatore DM.
Braccia robotiche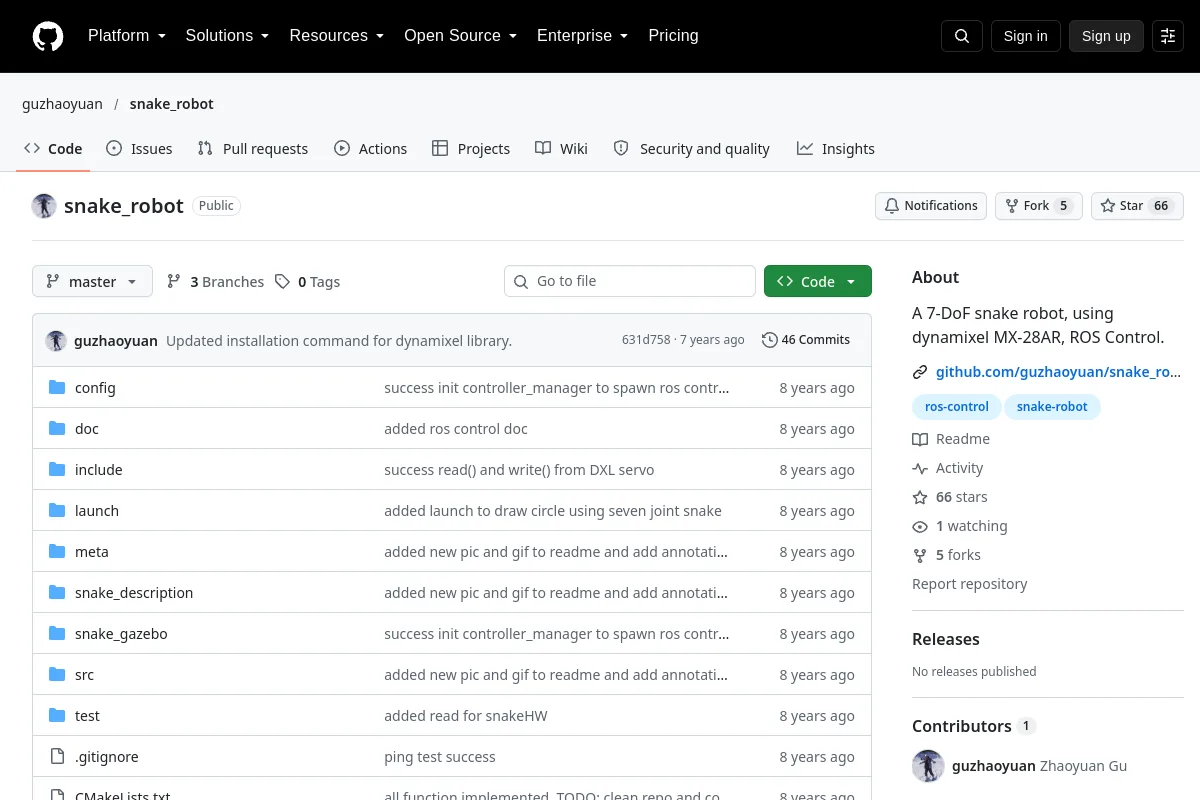 Deposito
 Ricerca
Un robot serpente 7-DoF, che utilizza il dynamixel MX-28AR, ROS Control.
Braccia robotiche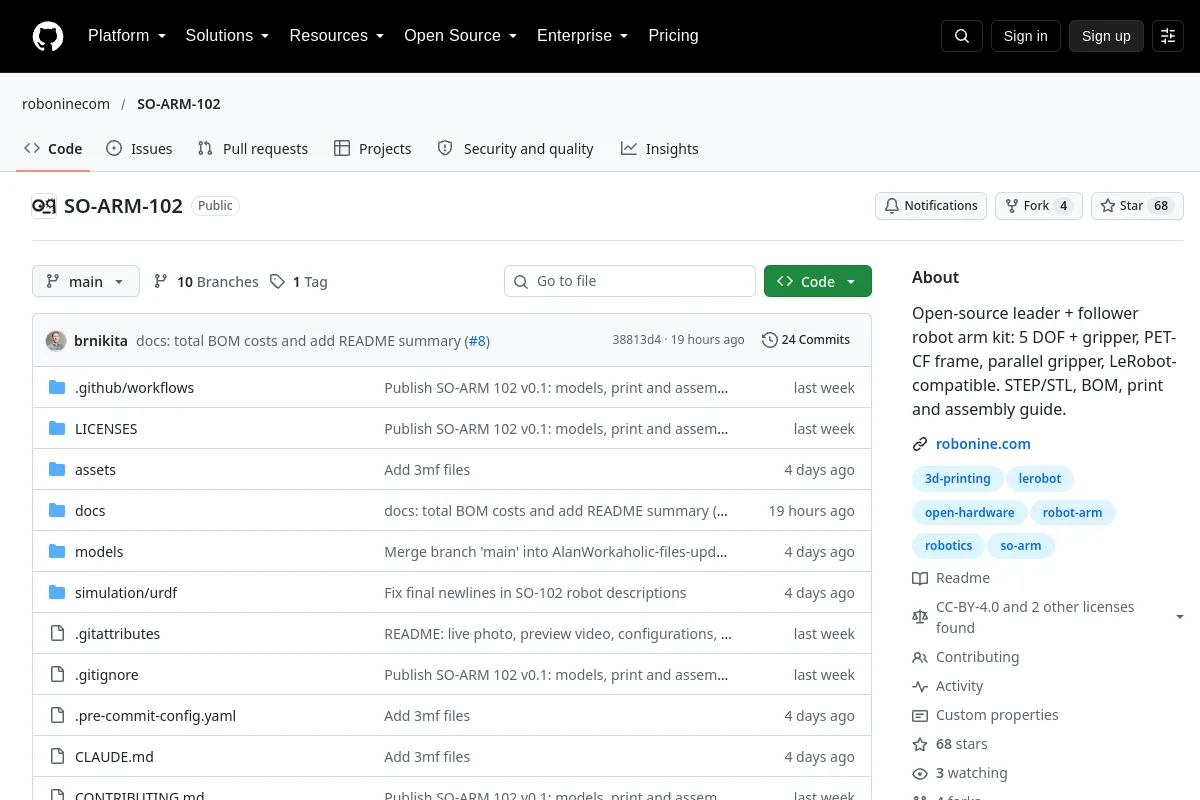 Deposito
 Fonte aperta
Kit braccio robot leader + follower open source: 5 DOF + pinza, telaio PET-CF, pinza parallela, compatibile con LeRobot. STEP/STL, distinta base, guida alla stampa e all'assemblaggio.
Braccia robotiche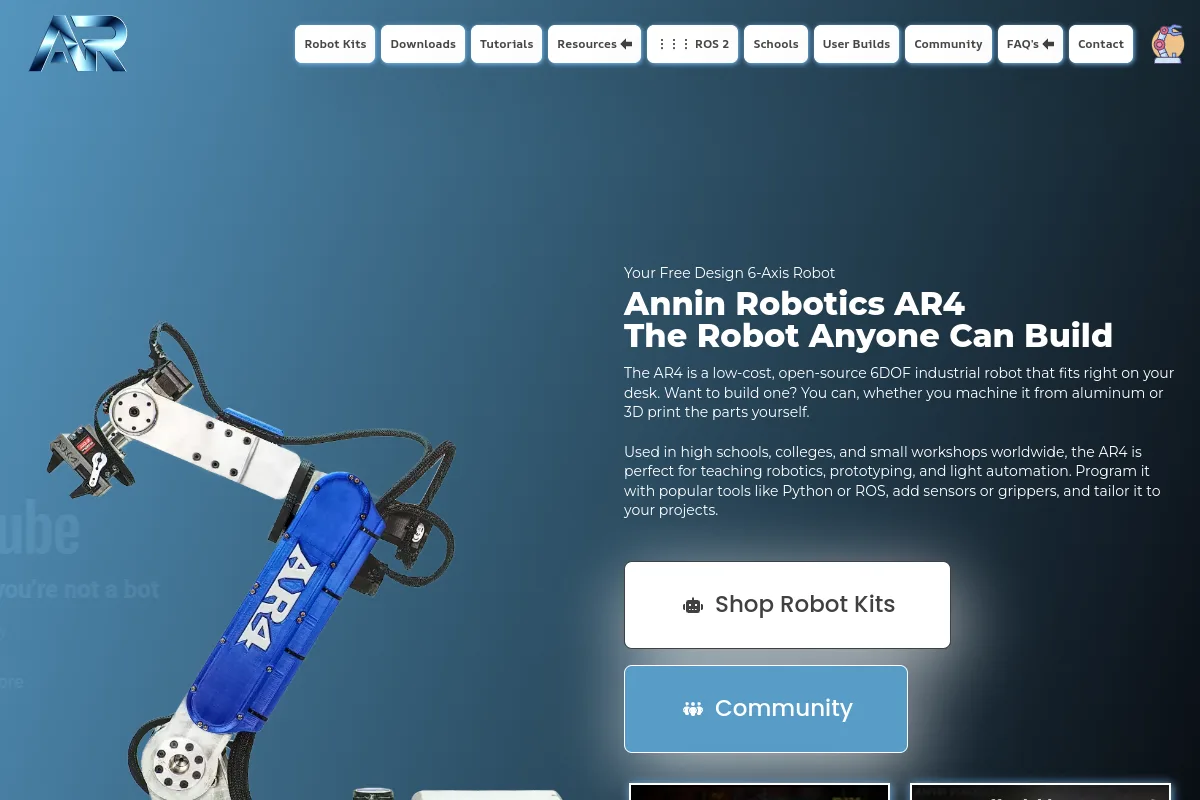 Sito web
 Commerciale
Una piattaforma per braccio robotico con risorse di assemblaggio e controllo.
Braccia robotiche Sito web
 Commerciale
Piattaforme di bracci robotici per la ricerca e lo sviluppo della manipolazione.
Braccia robotiche Sito web
 Fonte aperta
Una piattaforma per bracci robotici per la teleoperazione e l'apprendimento per imitazione.
Braccia robotiche Sito web
 Commerciale
Una piattaforma di manipolazione robotica per laboratori di ricerca.
Braccia robotiche Sito web
 Commerciale
Piattaforme con bracci robotizzati con strumenti software per lo sviluppo.
Braccia roboticheNOTE SULLA SELEZIONE
Valuta il costo completo di costruzione, il carico utile, l'area di lavoro, la calibrazione, la teleoperazione e l'ecosistema software. Un kit economico potrebbe richiedere assemblaggio e messa a punto. Confermare il supporto del conducente e la sicurezza meccanica prima di formare una politica sull'hardware reale.
Conosci una risorsa che appartiene a questo posto?