 Deposito
 Fonte aperta
LeRobot · huggingface
Strumenti LeRobot per controllo robot, set di dati e apprendimento end-to-end.
Strutture di apprendimento dei robotLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Strumenti LeRobot per controllo robot, set di dati e apprendimento end-to-end.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
MuJoCo simulatore fisico per dinamica multigiunto e contatto.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Strumenti di apprendimento dei robot costruiti attorno all'ecosistema di simulazione Isaac.
Simulazione e fisica Deposito
 Ricerca
Un SDK di fisica per il rilevamento delle collisioni e la simulazione multifisica.
SDK per robot Deposito
 Fonte aperta
Converte gli assiemi Onshape nelle descrizioni dei robot URDF, SDF e MuJoCo.
Simulazione e fisica Deposito
 Fonte aperta
Uno stimatore monoculare dello stato visuo-inerziale robusto e versatile
Navigazione e SLAM Deposito
 Fonte aperta
Un simulatore 3D per la navigazione con agenti incorporati e la ricerca sull'interazione.
Navigazione e SLAM Deposito
 Fonte aperta
Esempi di assemblaggio di robot per l'esportatore onshape-to-robot.
Strutture di apprendimento dei robot Deposito
 Ricerca
Visual SLAM per fotocamere monoculari, stereo e RGB-D.
Navigazione e SLAM Deposito
 Ricerca
Ambienti di manipolazione basati su MuJoCo per esperimenti di apprendimento dei robot.
Simulazione e fisica Deposito
 Fonte aperta
API di ambiente standard e ambienti di riferimento per l'apprendimento per rinforzo.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Flussi di lavoro di formazione e valutazione per agenti incarnati che utilizzano Habitat.
Navigazione e SLAM Deposito
 Ricerca
Implementazioni a file singolo di algoritmi di apprendimento per rinforzo profondo.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Un simulatore per la ricerca sulla percezione e il controllo della guida autonoma.
Sistemi di flotta e autonomia Deposito
 Fonte aperta
Simulazione fisica basata su MuJoCo e ambienti di apprendimento per rinforzo di Google DeepMind.
Pianificazione e controllo del movimento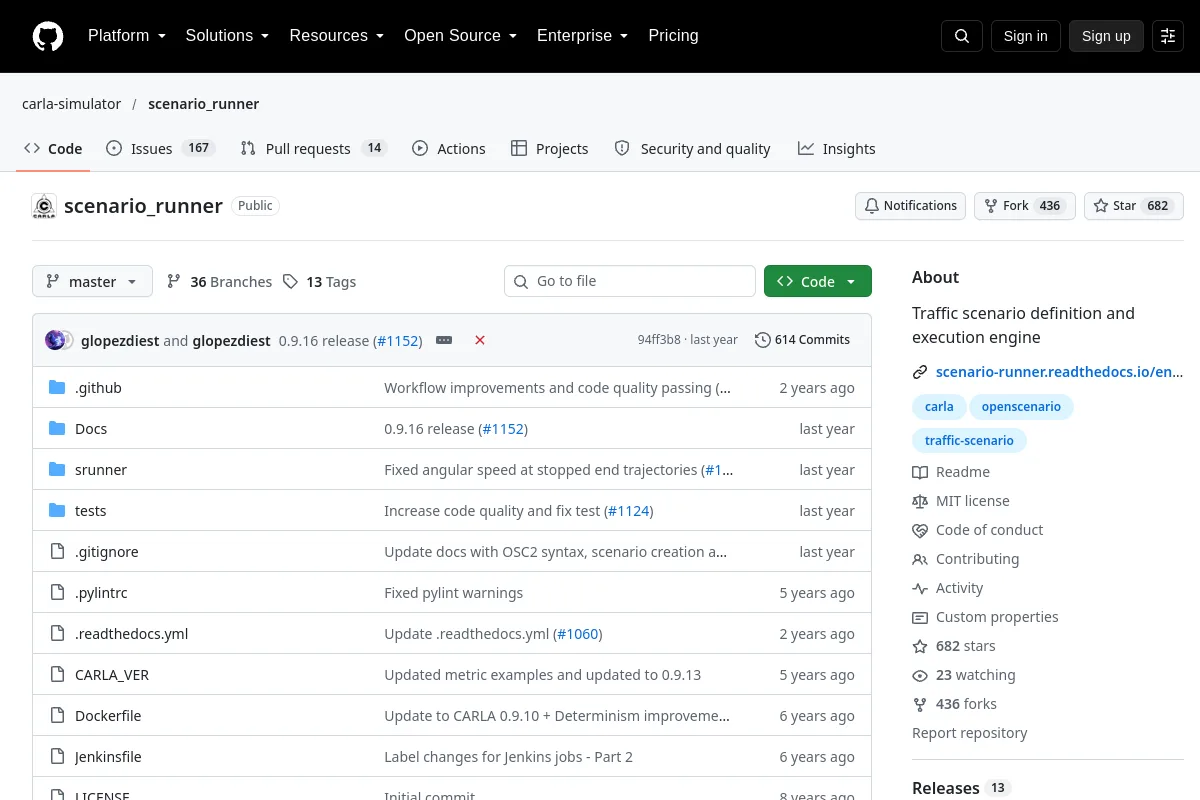 Deposito
 Fonte aperta
Un motore di definizione ed esecuzione di scenari di traffico per CARLA.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Uno stimatore dello stato multisensore basato sull'ottimizzazione
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti per apprendere le politiche dei robot da set di dati dimostrativi.
Strutture di apprendimento dei robot Deposito
 Ricerca
Strumenti di apprendimento rinforzato per l'addestramento alla locomozione robotica.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Codice sorgente e risorse di sviluppo del simulatore di robotica Gazebo Sim.
Simulazione e fisica Deposito
 Fonte aperta
Cinematica del corpo rigido e algoritmi dinamici per modelli di robot.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Interfaccia di fisica astratta progettata per supportare la simulazione e lo sviluppo rapido di applicazioni robotiche.
Simulazione e fisica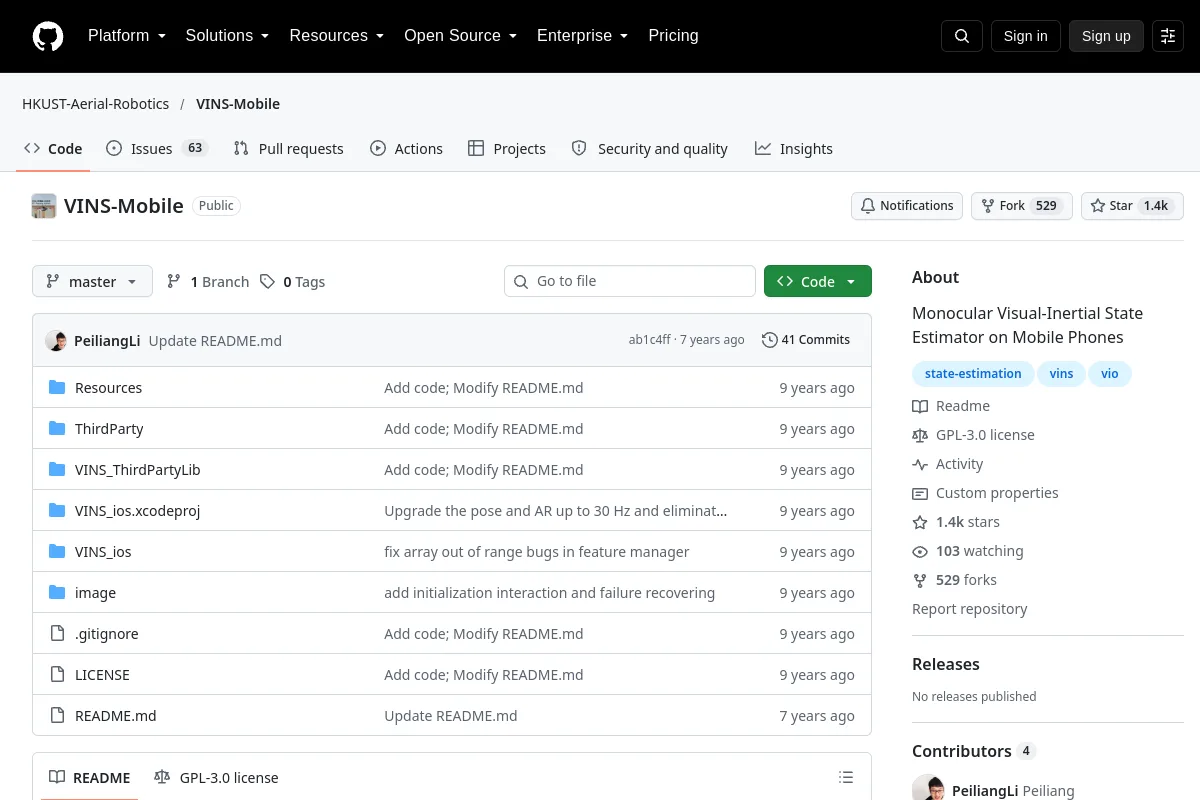 Deposito
 Fonte aperta
Stimatore dello stato visuo-inerziale monoculare su telefoni cellulari
Navigazione e SLAM Deposito
 Fonte aperta
Strumenti di controllo ottimale per sistemi robotici con contatti multipli.
Pianificazione e controllo del movimentoConosci una risorsa che appartiene a questo posto?