 Deposito
 Ricerca
example robot data · Gepetto
Esempio Robot Data raccoglie modelli URDF di robot per benchmark ed esempi.
Risorse di scene e oggettiLA DIRECTORY DELL'AI INCORPORATA
Trova scene 3D e risorse di oggetti per la percezione e la simulazione della robotica.
Deposito
Ricerca
Esempio Robot Data raccoglie modelli URDF di robot per benchmark ed esempi.
Risorse di scene e oggetti Deposito
 Ricerca
Risorse del modello di robot per esperimenti di simulazione ed controllo MuJoCo.
Risorse di scene e oggetti Deposito
 Ricerca
Aspirapolvere open source, modello One - Pacchetto descrizione robot ROS2
Risorse di scene e oggetti Deposito
 Ricerca
Descrizione del robot ROS2 per Proscenic M6 Pro
Risorse di scene e oggetti Deposito
 Ricerca
Raccolta di robot quadrupedi configurati per funzionare nel framework di sviluppo CHAMP
Risorse di scene e oggetti Deposito
 Ricerca
Descrizione ROS2 URDF per Universal Robots
Risorse di scene e oggetti Deposito
 Ricerca
Database gazebo dei modelli SDF. Questo è un predecessore di https://app.gazebosim.org
Risorse di scene e oggetti Deposito
 Ricerca
Bubblify è uno strumento interattivo per creare approssimazioni sferiche delle geometrie dei robot direttamente dalle specifiche URDF (Universal Robot Description Format). Fornisce un'interfaccia 3D intuitiva...
Risorse di scene e oggetti Deposito
 Ricerca
Modelli di robot URDF derivati dai progetti NASA Robonaut 2 e Valkyrie.
Risorse di scene e oggetti Deposito
 Fonte aperta
Pacchetto di descrizione URDF per il robot eDO.
Risorse di scene e oggetti Deposito
 Ricerca
UrbanLoco: un set di dati completo di suite di sensori per la mappatura e la localizzazione in scene urbane
Risorse di scene e oggetti Deposito
 Ricerca
Una scena di cucina completa progettata da Lightwheel per la simulazione e l'interazione in Isaac Sim.
Risorse di scene e oggetti Deposito
 Ricerca
Risorse digitali 3D open source per la simulazione e l'addestramento dei robot. Gratuito per uso non commerciale.
Risorse di scene e oggetti Deposito
 Ricerca
ROS 2 Modelli URDF e visualizzazione per DexHand V1.
Risorse di scene e oggetti Deposito
 Fonte aperta
Descrizioni dei robot URDF per i robot Flexiv.
Risorse di scene e oggetti Deposito
 Ricerca
Repository di codice per il documento Habitat Synthetic Scenes Dataset (HSSD).
Risorse di scene e oggetti Deposito
 Fonte aperta
Descrizione del robot e risorse del modello di simulazione per umanoidi LimX.
Risorse di scene e oggetti Deposito
 Ricerca
Repository ROS per la descrizione del robot e la simulazione del gazebo del robot con ruote Mecanum Nexus 4WD
Risorse di scene e oggetti Deposito
 Fonte aperta
Pacchetto di descrizione del robot Pepper personalizzato per mc_rtc.
Risorse di scene e oggetti Deposito
 Ricerca
Un nodo ROS che descrive un robot quadrupede che utilizza URDF
Risorse di scene e oggetti Deposito
 Ricerca
RealSee3D: un set di dati RGB-D multi-vista che combina acquisizioni del mondo reale e scene generate proceduralmente, con annotazioni estensibili per diverse ricerche sulla visione 3D.
Risorse di scene e oggetti Deposito
 Ricerca
ROS2 Pacchetti descrittivi per umanoide, quadrupede e manipolatore
Risorse di scene e oggetti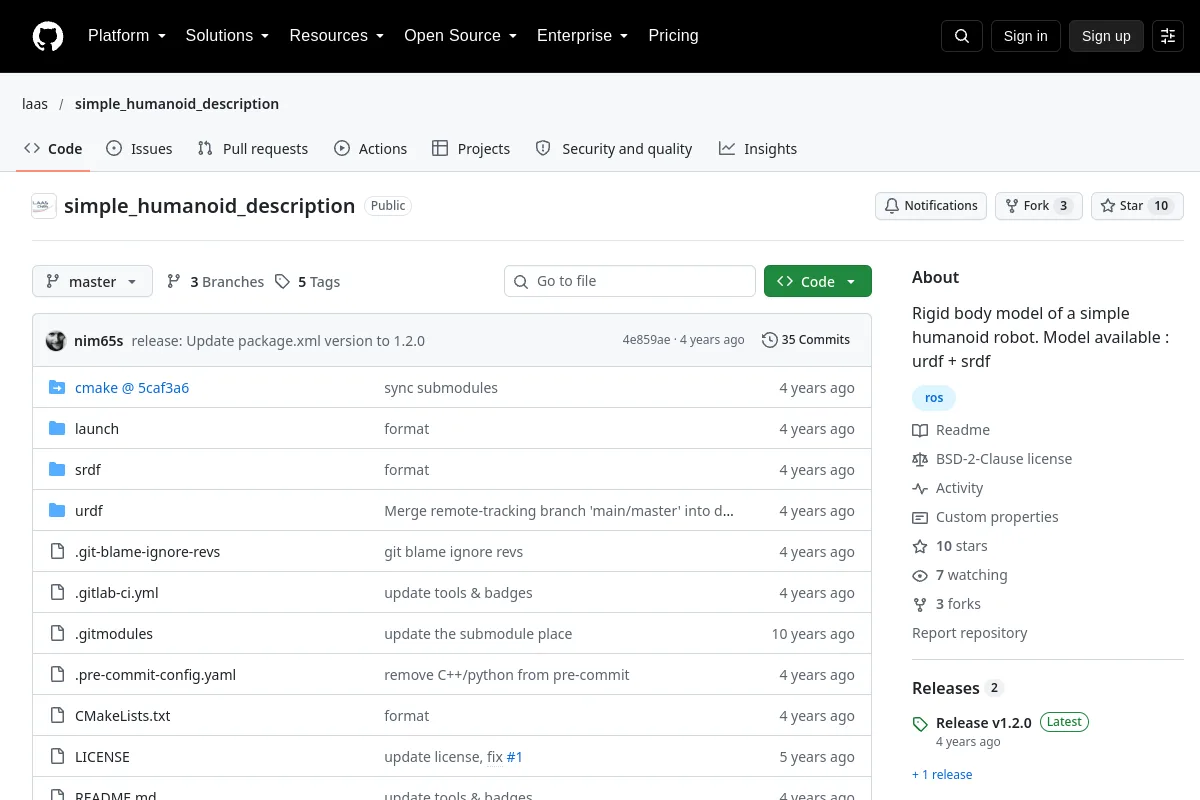 Deposito
 Fonte aperta
Modello a corpo rigido URDF e SRDF di un semplice robot umanoide.
Risorse di scene e oggetti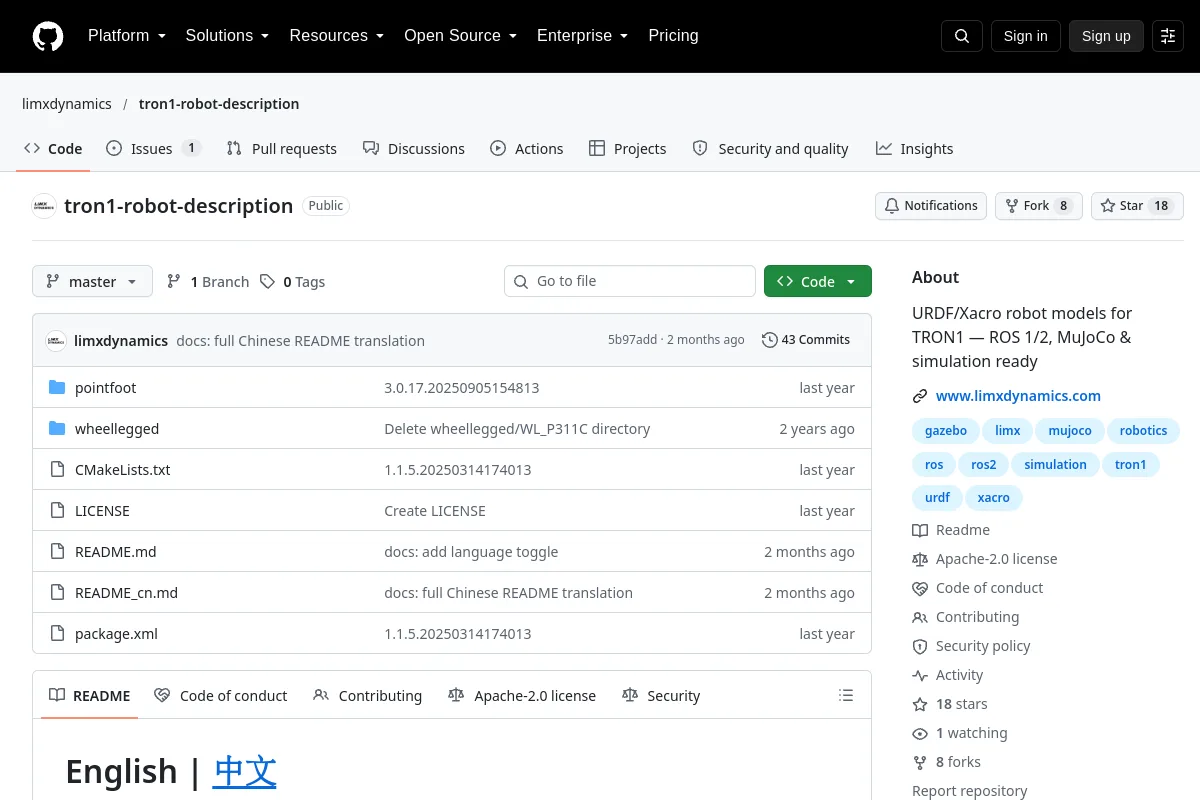 Deposito
 Fonte aperta
Modelli di descrizione del robot per la piattaforma LimX TRON1.
Risorse di scene e oggettiNOTE SULLA SELEZIONE
Controlla la geometria, la scala, le annotazioni fisiche e le licenze delle risorse. Una mesh visiva potrebbe necessitare di geometria di collisione e parametri dinamici prima di funzionare nella simulazione.
Conosci una risorsa che appartiene a questo posto?