 Deposito
 Ricerca
Bullet Physics · bulletphysics
Un SDK di fisica per il rilevamento delle collisioni e la simulazione multifisica.
SDK per robotLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Ricerca
Un SDK di fisica per il rilevamento delle collisioni e la simulazione multifisica.
SDK per robot Deposito
 Ricerca
Visual SLAM per fotocamere monoculari, stereo e RGB-D.
Navigazione e SLAM Deposito
 Ricerca
Ambienti di manipolazione basati su MuJoCo per esperimenti di apprendimento dei robot.
Simulazione e fisica Deposito
 Ricerca
Implementazioni a file singolo di algoritmi di apprendimento per rinforzo profondo.
Pianificazione e controllo del movimento Deposito
 Ricerca
Strumenti di apprendimento rinforzato per l'addestramento alla locomozione robotica.
Strutture di apprendimento dei robot Deposito
 Ricerca
Ambienti della Isaac Gym per l'apprendimento dei robot dotati di gambe.
Strutture di apprendimento dei robot Deposito
 Ricerca
StarVLA fornisce codice modulare per lo sviluppo di modelli di visione-linguaggio-azione.
Strutture di apprendimento dei robot Deposito
 Ricerca
Un plug-in di zenoh che consente di instradare in modo trasparente i dati DDS. Questo plugin può essere utilizzato dalle applicazioni DDS per sfruttare zenoh per il routing geografico o per una migliore scalabilità del discovery. Per ROS2...
Middleware e comunicazione Deposito
 Ricerca
Strumenti e modelli per lo sviluppo di controllori umanoidi del corpo intero.
Pianificazione e controllo del movimento Deposito
 Ricerca
Implementazioni Python che illustrano algoritmi di robotica e metodi di pianificazione.
Navigazione e SLAM Deposito
 Ricerca
ActionABI studia il recupero della semantica non documentata del tensore d'azione dei robot dalle traiettorie.
Strumenti di visualizzazione e dati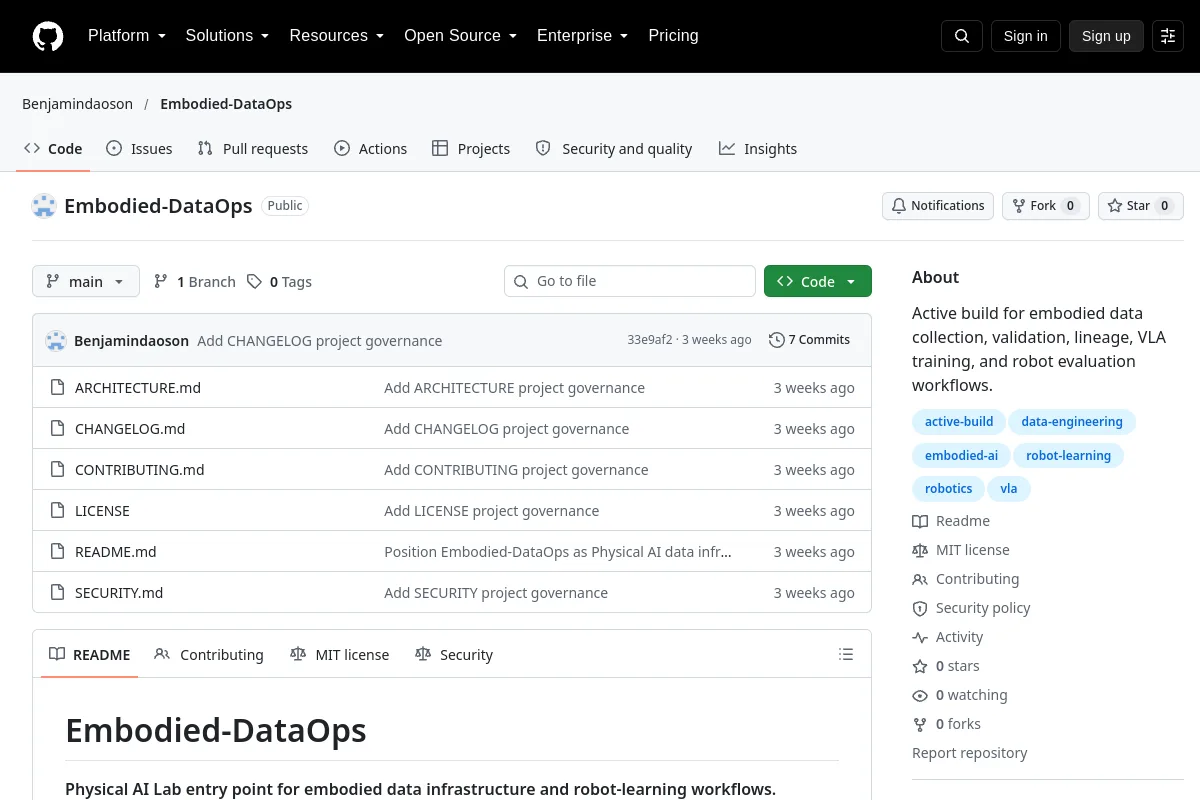 Deposito
 Ricerca
Emfilled DataOps è una build attiva per i flussi di lavoro di raccolta, convalida e formazione dei dati dei robot.
Strumenti di visualizzazione e dati Deposito
 Ricerca
EmbodiInfer fornisce un'infrastruttura di implementazione di inferenza e apprendimento per rinforzo per modelli incorporati.
Strutture di apprendimento dei robot Deposito
 Ricerca
EmbodiRun fornisce un runtime che collega modelli incorporati con nodi di calcolo e robot o simulatori.
Strutture di apprendimento dei robot Deposito
 Ricerca
Ottimizzazione del grafo fattoriale per la mappatura e la stima dello stato.
Navigazione e SLAM Deposito
 Ricerca
Strumenti di calibrazione per sistemi multi-camera e camera-inerziali.
Percezione e geometria Deposito
 Ricerca
Libreria di gruppi di Lie C++ basata su Eigen per il calcolo geometrico.
Percezione e geometria Deposito
 Ricerca
Dexbotic fornisce una serie di strumenti per lo sviluppo di modelli di visione-linguaggio-azione.
Strutture di apprendimento dei robot Deposito
 Ricerca
Pacchetto di simulazione robot deprecato integrato con OpenAI Gym.
Simulazione e fisica Deposito
 Ricerca
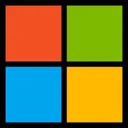
Simulatore per veicoli autonomi costruito su Unreal Engine e Unity.
Percezione e geometria Deposito
 Ricerca
Algoritmi per il filtraggio, la registrazione e l'analisi geometrica di nuvole di punti.
Percezione e geometria Sito web
 Ricerca
Strumenti di teleoperazione per raccogliere dimostrazioni di manipolazione bimanuale.
Software di teleoperazione Deposito
 Ricerca
Sistema SLAM visivo denso per mappatura su larga scala.
Navigazione e SLAM Deposito
 Ricerca
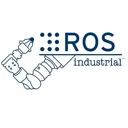
Pacchetti di supporto industriale ROS per bracci Universal Robots.
Strutture di apprendimento dei robotConosci una risorsa che appartiene a questo posto?