 Repositório
 Pesquisa
Bullet Physics · bulletphysics
Um SDK de física para detecção de colisão e simulação multifísica.
SDKs de robôO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Pesquisa
Um SDK de física para detecção de colisão e simulação multifísica.
SDKs de robô Repositório
 Pesquisa
Visual SLAM para câmeras monoculares, estéreo e RGB-D.
Navegação e SLAM Repositório
 Pesquisa
Ambientes de manipulação baseados em MuJoCo para experimentos de aprendizagem de robôs.
Simulação e física Repositório
 Pesquisa
Implementações de arquivo único de algoritmos de aprendizagem por reforço profundo.
Planejamento e controle de movimento Repositório
 Pesquisa
Ferramentas de aprendizagem por reforço para treinamento de locomoção robótica.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Ambientes Isaac Gym para aprendizagem de robôs com pernas.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
StarVLA fornece código modular para o desenvolvimento de modelos de visão-linguagem-ação.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Um plug-in zenoh que permite rotear dados DDS de forma transparente. Este plug-in pode ser usado por aplicativos DDS para aproveitar o zenoh para roteamento geográfico ou para melhor escalonamento de descoberta. Para ROS2…
Middleware e comunicação Repositório
 Pesquisa
Ferramentas e modelos para o desenvolvimento de controladores humanóides de corpo inteiro.
Planejamento e controle de movimento Repositório
 Pesquisa
Implementações Python ilustrando algoritmos robóticos e métodos de planejamento.
Navegação e SLAM Repositório
 Pesquisa
ActionABI estuda recuperação de semântica de tensor de ação de robô não documentada a partir de trajetórias.
Ferramentas de visualização e dados Repositório
 Pesquisa
O Empowered DataOps é uma construção ativa para fluxos de trabalho de coleta, validação e treinamento de dados de robôs.
Ferramentas de visualização e dados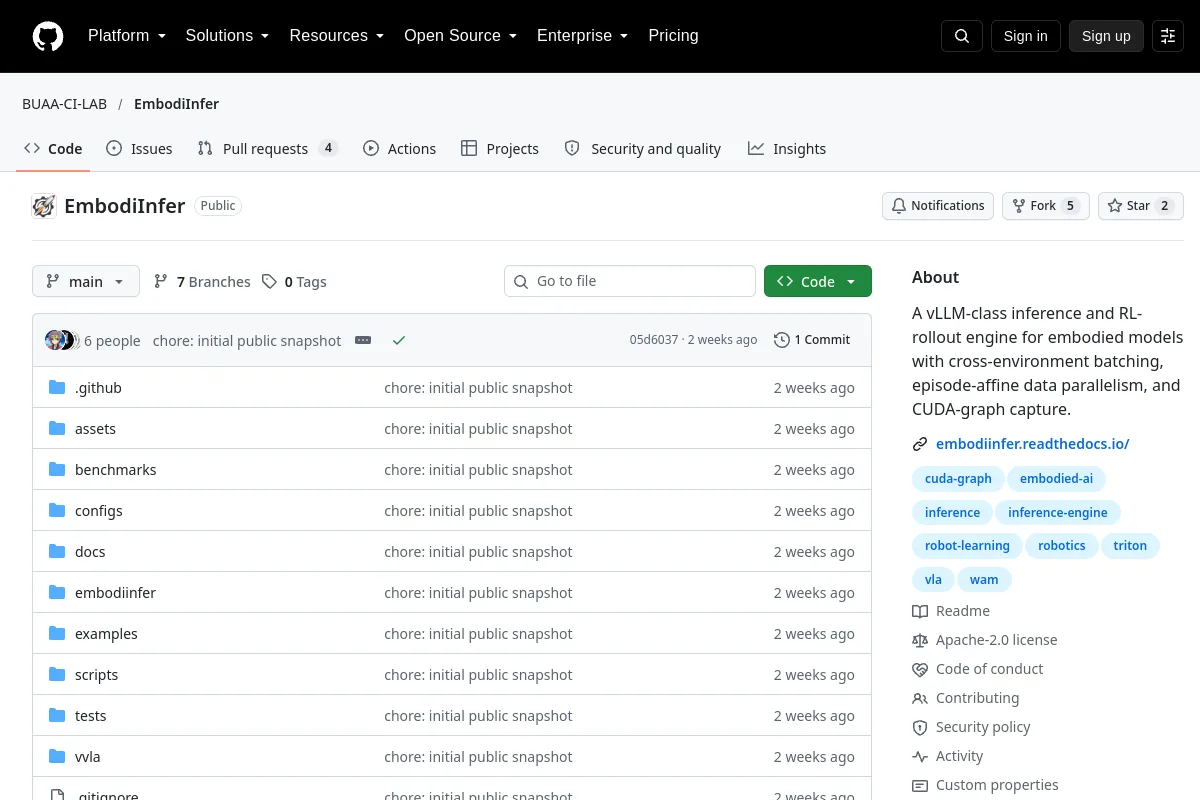 Repositório
 Pesquisa
O EmbodiInfer fornece infraestrutura de implementação de inferência e aprendizagem por reforço para modelos incorporados.
Estruturas de aprendizagem de robôs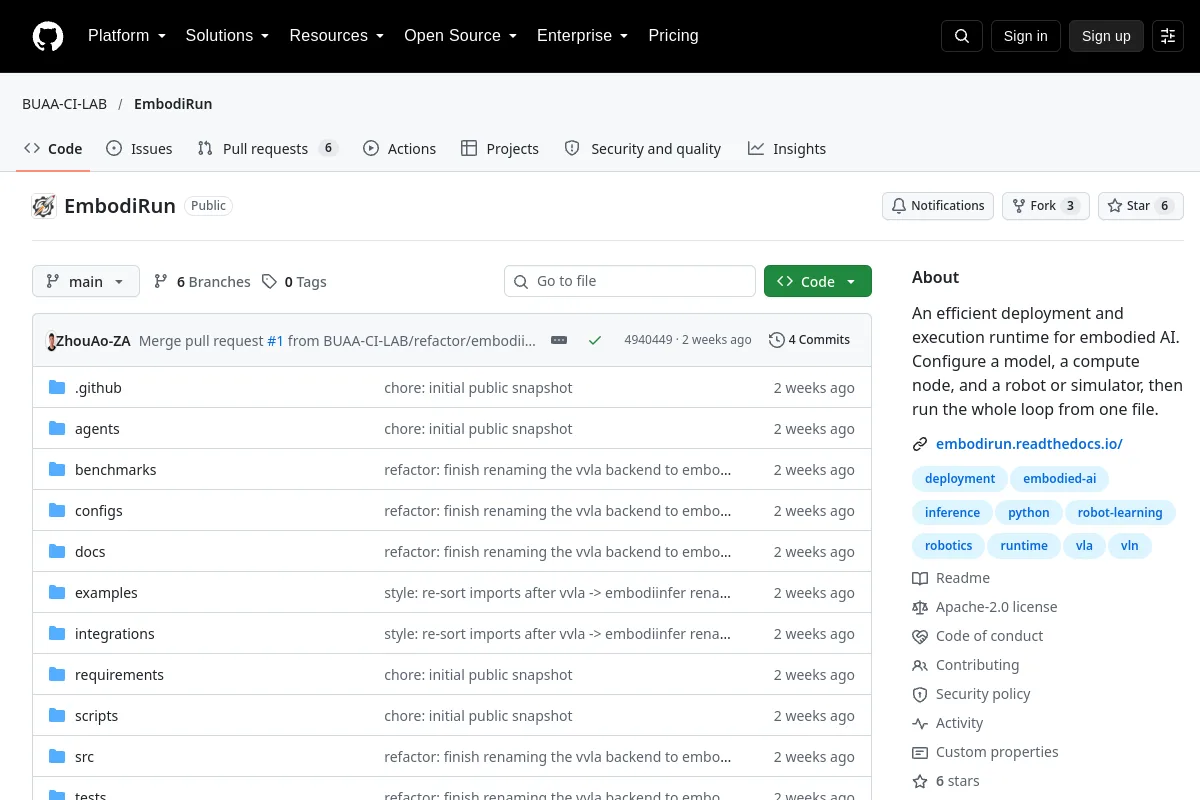 Repositório
 Pesquisa
O EmbodiRun fornece um tempo de execução que conecta modelos incorporados a nós de computação e robôs ou simuladores.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Otimização de gráfico fatorial para mapeamento e estimativa de estado.
Navegação e SLAM Repositório
 Pesquisa
Ferramentas de calibração para sistemas multicâmeras e inerciais de câmeras.
Percepção e geometria Repositório
 Pesquisa
Biblioteca de grupos de Lie C++ baseada em Eigen para computação geométrica.
Percepção e geometria Repositório
 Pesquisa
Dexbotic fornece uma caixa de ferramentas para o desenvolvimento de modelos de visão-linguagem-ação.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Pacote obsoleto de simulação de robô integrado ao OpenAI Gym.
Simulação e física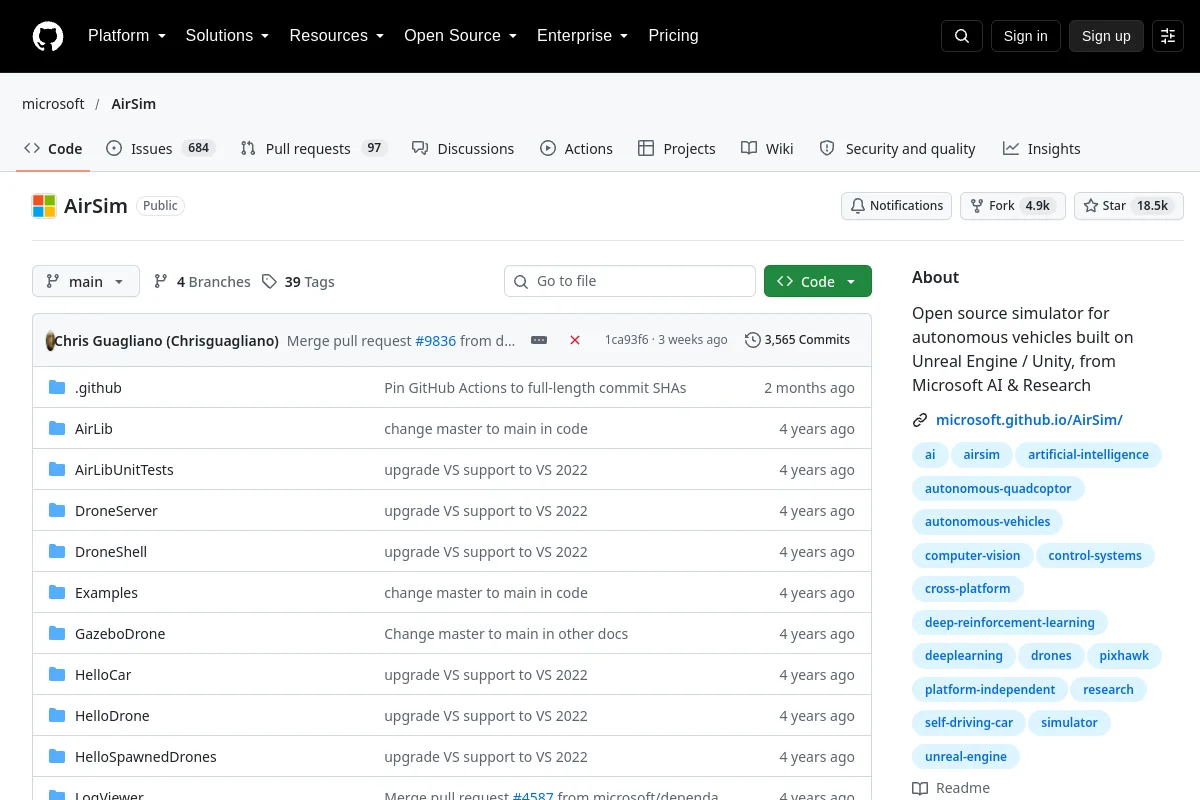 Repositório
 Pesquisa
Simulador para veículos autônomos construído em Unreal Engine e Unity.
Percepção e geometria Repositório
 Pesquisa
Algoritmos para filtragem, registro e análise geométrica de nuvens de pontos.
Percepção e geometria Site
 Pesquisa
Ferramentas de teleoperação para coleta de demonstrações de manipulação bimanual.
Software de teleoperação Repositório
 Pesquisa
Sistema SLAM visual denso para mapeamento em grande escala.
Navegação e SLAM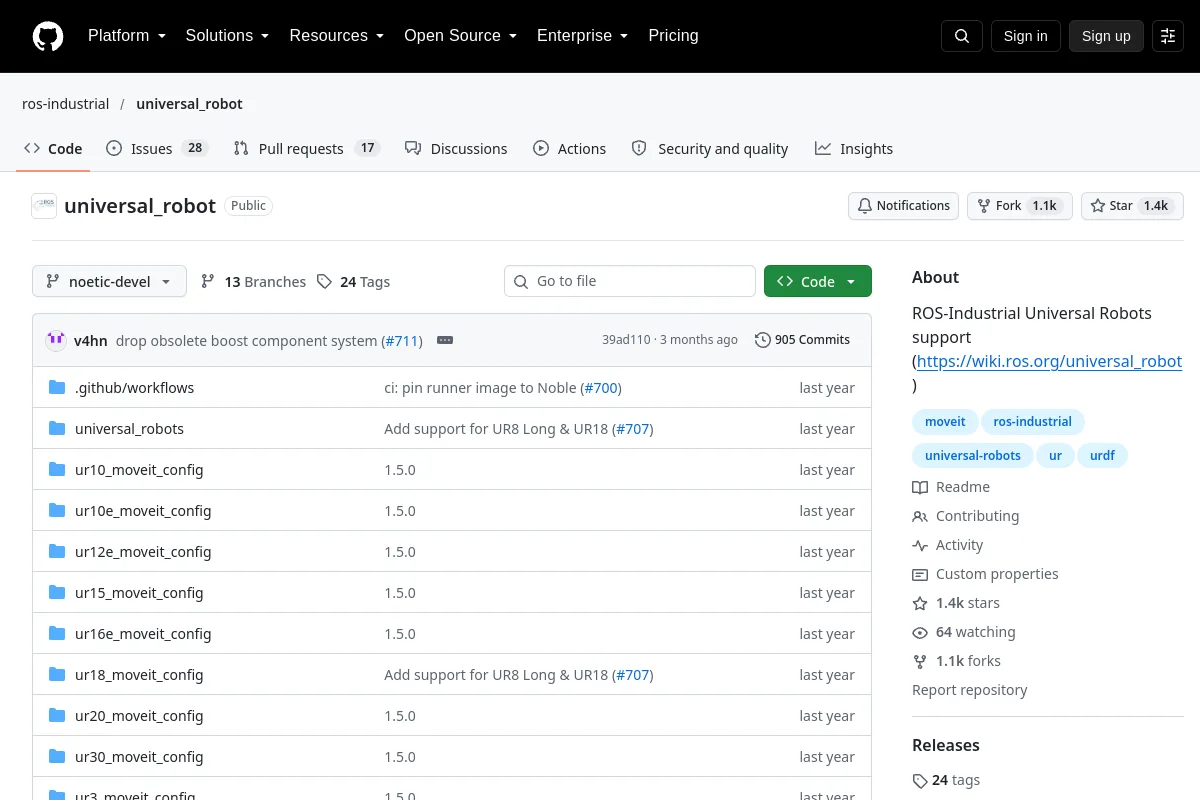 Repositório
 Pesquisa
Pacotes de suporte ROS-Industrial para braços da Universal Robots.
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?