 Référentiel
 Recherche
Bullet Physics · bulletphysics
Un SDK physique pour la détection de collisions et la simulation multi-physique.
SDK de robotsLE RÉPERTOIRE DE L'IA INCORPORÉE
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
Recherche
Un SDK physique pour la détection de collisions et la simulation multi-physique.
SDK de robots Référentiel
 Recherche
Visual SLAM pour les caméras monoculaires, stéréo et RVB-D.
Navigation et SLAM Référentiel
 Recherche
Environnements de manipulation basés sur MuJoCo pour les expériences d'apprentissage de robots.
Simulation et physique Référentiel
 Recherche
Implémentations en fichier unique d'algorithmes d'apprentissage par renforcement profond.
Planification et contrôle des mouvements Référentiel
 Recherche
Outils d'apprentissage par renforcement pour l'entraînement à la locomotion robotique.
Cadres d'apprentissage des robots Référentiel
 Recherche
Environnements Isaac Gym pour l'apprentissage des robots à pattes.
Cadres d'apprentissage des robots Référentiel
 Recherche
StarVLA fournit un code modulaire pour développer des modèles vision-langage-action.
Cadres d'apprentissage des robots Référentiel
 Recherche
Un plug-in zenoh qui permet de router de manière transparente les données DDS. Ce plugin peut être utilisé par les applications DDS pour exploiter zenoh pour le routage géographique ou pour une meilleure découverte de mise à l'échelle. Pour ROS2…
Intergiciel et communication Référentiel
 Recherche
Outils et modèles pour développer des contrôleurs humanoïdes du corps entier.
Planification et contrôle des mouvements Référentiel
 Recherche
Implémentations Python illustrant les algorithmes robotiques et les méthodes de planification.
Navigation et SLAM Référentiel
 Recherche
ActionABI étudie la récupération de la sémantique non documentée du tenseur d'action des robots à partir des trajectoires.
Outils de visualisation et de données Référentiel
 Recherche
Embodied DataOps est une version active pour les workflows de collecte de données, de validation et de formation des robots.
Outils de visualisation et de données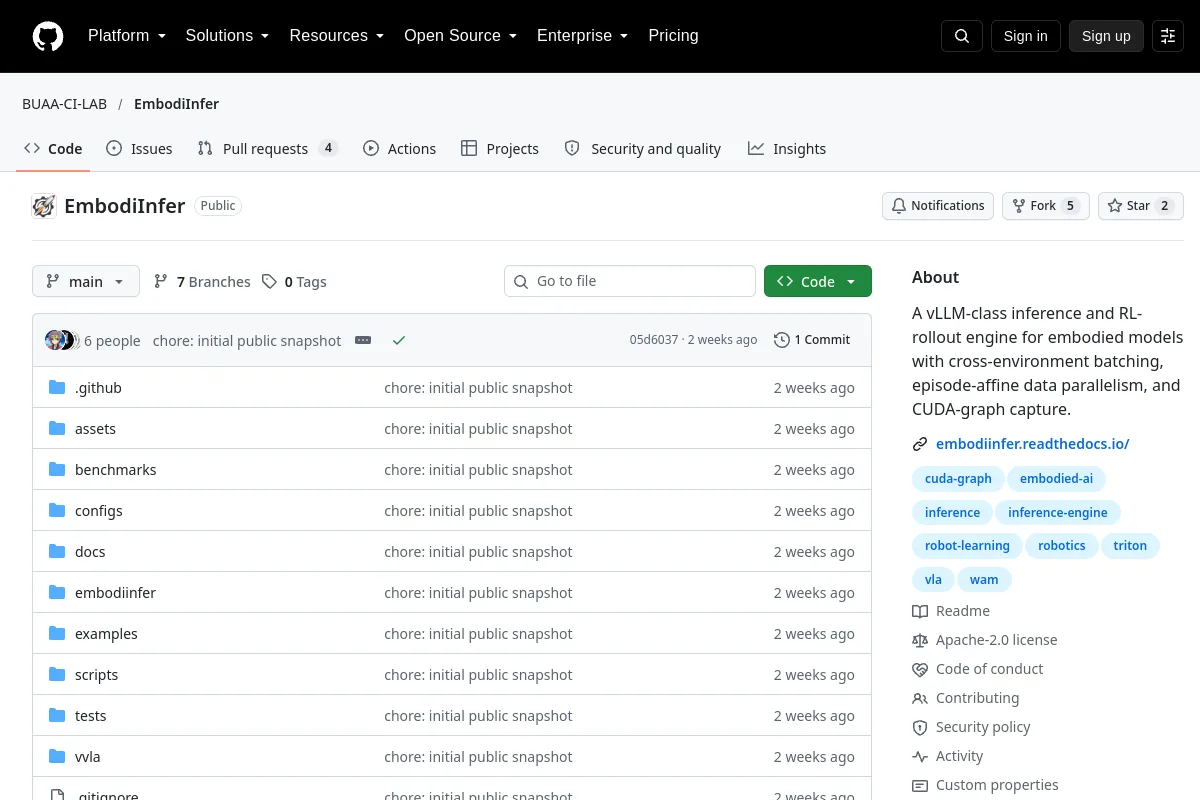 Référentiel
 Recherche
EmbodiInfer fournit une infrastructure de déploiement d'inférence et d'apprentissage par renforcement pour les modèles incorporés.
Cadres d'apprentissage des robots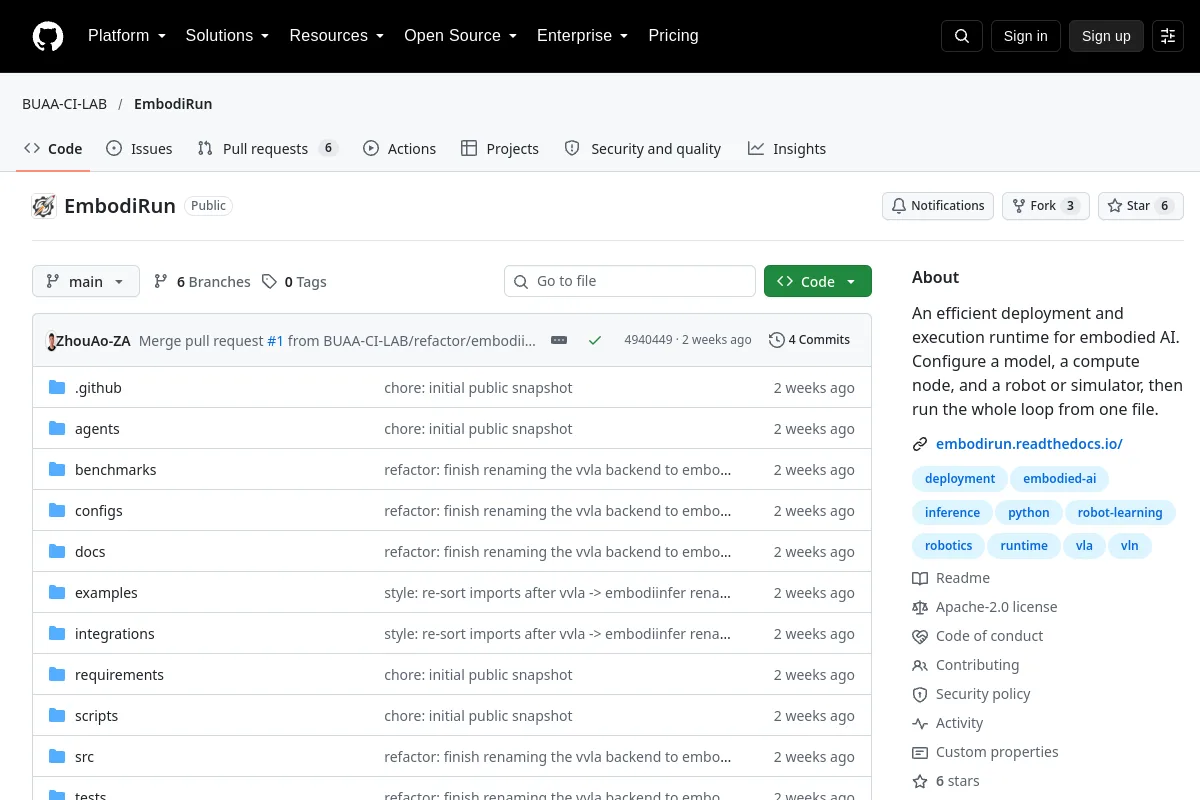 Référentiel
 Recherche
EmbodiRun provides a runtime connecting embodied models with compute nodes and robots or simulators.
Cadres d'apprentissage des robots Référentiel
 Recherche
Optimisation du graphe factoriel pour la cartographie et l'estimation d'état.
Navigation et SLAM Référentiel
 Recherche
Outils de calibrage pour systèmes multi-caméras et caméra-inertiel.
Perception et géométrie Référentiel
 Recherche
Bibliothèque de groupes de Lie C++ basée sur Eigen pour le calcul géométrique.
Perception et géométrie Référentiel
 Recherche
Dexbotic fournit une boîte à outils pour le développement de modèles vision-langage-action.
Cadres d'apprentissage des robots Référentiel
 Recherche
Package de simulation de robot obsolète intégré à OpenAI Gym.
Simulation et physique Référentiel
 Recherche
Simulateur de véhicules autonomes construit sur Unreal Engine et Unity.
Perception et géométrie Référentiel
 Recherche
Algorithmes pour le filtrage, l'enregistrement et l'analyse géométrique des nuages de points.
Perception et géométrie Site Web
 Recherche
Outils de téléopération pour collecter des démonstrations de manipulations bimanuelles.
Logiciel de téléopération Référentiel
 Recherche
Système SLAM visuel dense pour une cartographie à grande échelle.
Navigation et SLAM Référentiel
 Recherche
Packages de support ROS-Industrial pour les bras Universal Robots.
Cadres d'apprentissage des robotsConnaissez-vous une ressource qui a sa place ici ?