 Repozytorium
 Badania
Bullet Physics · bulletphysics
Zestaw SDK fizyki do wykrywania kolizji i symulacji wielofizycznej.
Zestawy SDK robotaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Badania
Zestaw SDK fizyki do wykrywania kolizji i symulacji wielofizycznej.
Zestawy SDK robota Repozytorium
 Badania
Wizualny SLAM dla kamer monokularowych, stereo i RGB-D.
Nawigacja i SLAM Repozytorium
 Badania
Środowiska manipulacyjne oparte na MuJoCo do eksperymentów uczenia się robotów.
Symulacja i fizyka Repozytorium
 Badania
Jednoplikowe implementacje algorytmów głębokiego uczenia się przez wzmacnianie.
Planowanie i kontrola ruchu Repozytorium
 Badania
Narzędzia do uczenia się ze wzmocnieniem do treningu lokomocji robotów.
Frameworki uczenia się robotów Repozytorium
 Badania
Środowiska Isaac Gym do nauki robotów na nogach.
Frameworki uczenia się robotów Repozytorium
 Badania
StarVLA zapewnia modułowy kod do tworzenia modeli wizja-język-działanie.
Frameworki uczenia się robotów Repozytorium
 Badania
Wtyczka zenoh umożliwiająca przejrzyste kierowanie danymi DDS. Ta wtyczka może być używana przez aplikacje DDS do wykorzystania zenoh do wyznaczania tras geograficznych lub do lepszego skalowania wykrywania. Dla ROS2…
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
Narzędzia i modele do opracowywania humanoidalnych kontrolerów całego ciała.
Planowanie i kontrola ruchu Repozytorium
 Badania
Implementacje w języku Python ilustrujące algorytmy robotyki i metody planowania.
Nawigacja i SLAM Repozytorium
 Badania
ActionABI bada odzyskiwanie nieudokumentowanej semantyki tensora działania robota z trajektorii.
Narzędzia do wizualizacji i danych Repozytorium
 Badania
Embodied DataOps to aktywna kompilacja do gromadzenia, sprawdzania i szkolenia danych robotów.
Narzędzia do wizualizacji i danych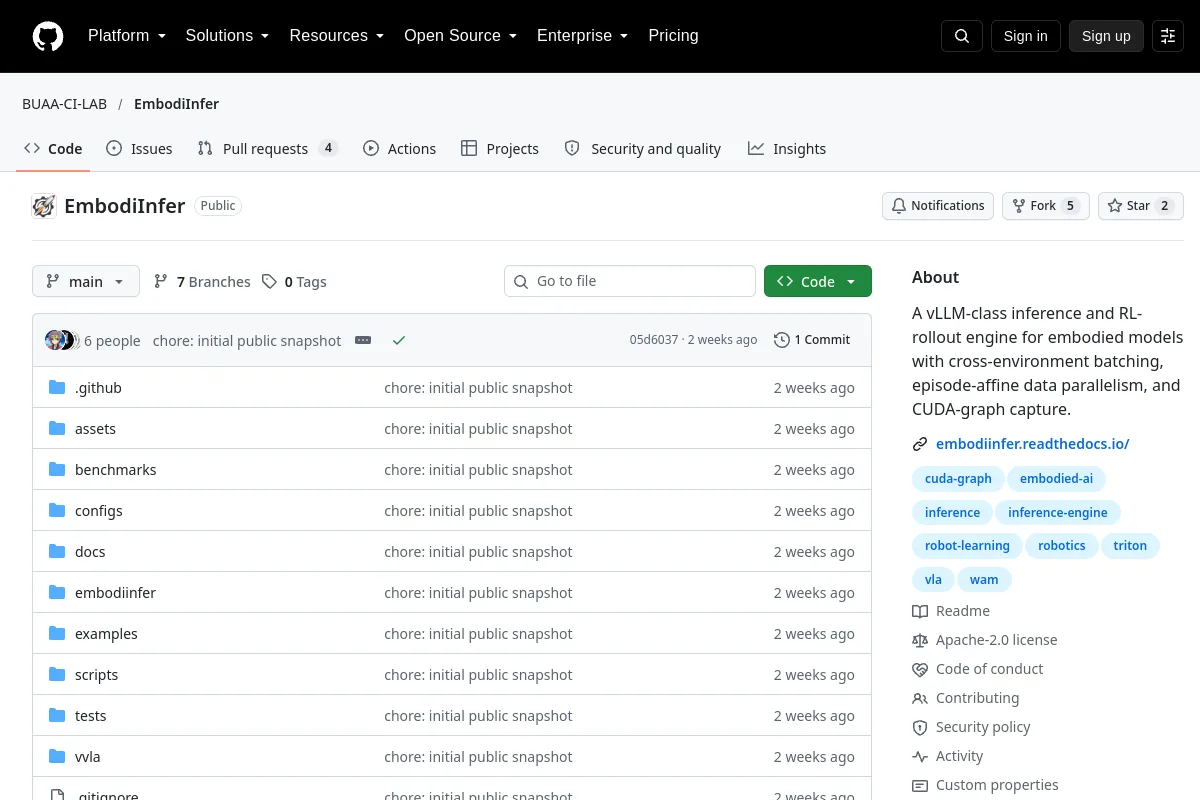 Repozytorium
 Badania
EmbodiInfer zapewnia infrastrukturę do wdrażania wnioskowania i uczenia się przez wzmacnianie dla modeli ucieleśnionych.
Frameworki uczenia się robotów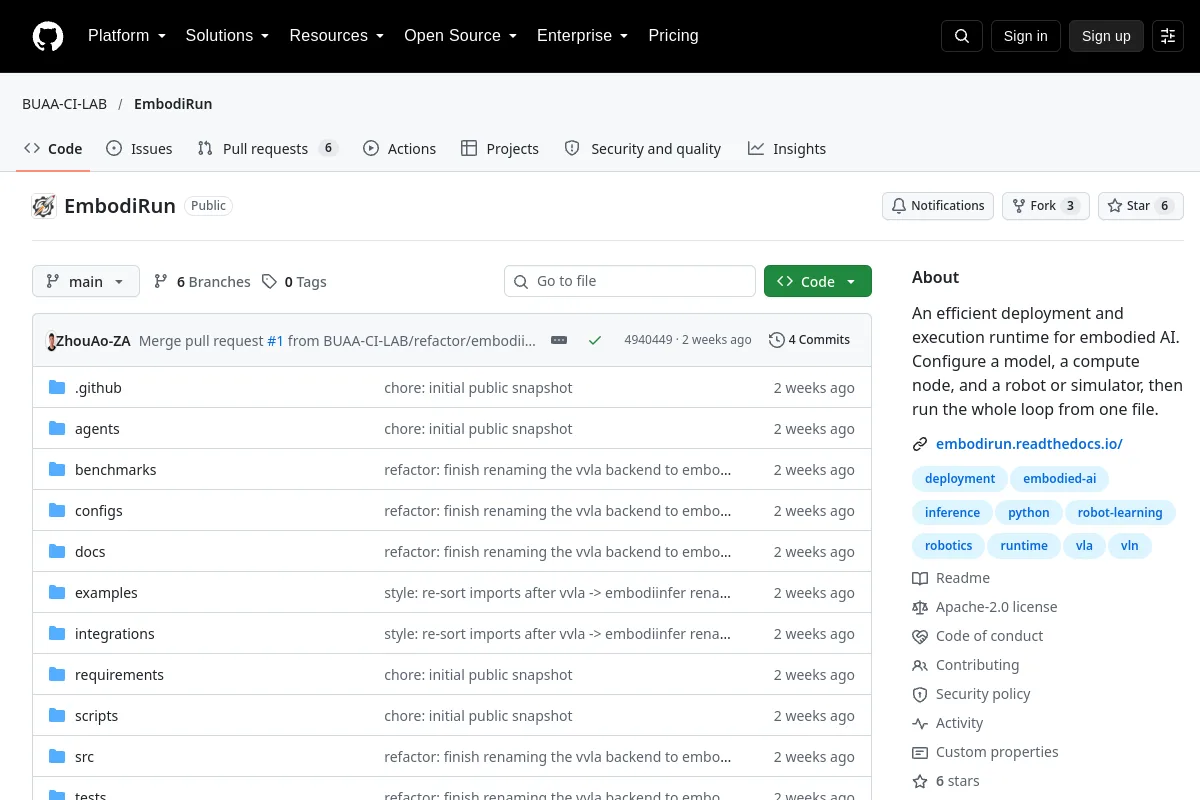 Repozytorium
 Badania
EmbodiRun zapewnia środowisko wykonawcze łączące modele ucieleśnione z węzłami obliczeniowymi oraz robotami lub symulatorami.
Frameworki uczenia się robotów Repozytorium
 Repozytorium
 Badania
Narzędzia kalibracyjne dla systemów wielokamerowych i kamerowo-inercyjnych.
Percepcja i geometria Repozytorium
 Badania
Biblioteka grup Lie w języku C++ oparta na eigen do obliczeń geometrycznych.
Percepcja i geometria Repozytorium
 Badania
Dexbotic zapewnia zestaw narzędzi do opracowywania modelu wizji, języka i działania.
Frameworki uczenia się robotów Repozytorium
 Badania
Przestarzały pakiet symulacji robota zintegrowany z OpenAI Gym.
Symulacja i fizyka Repozytorium
 Badania
Symulator pojazdów autonomicznych zbudowany na silniku Unreal Engine i Unity.
Percepcja i geometria Repozytorium
 Badania
Algorytmy filtrowania chmur punktów, rejestracji i analizy geometrycznej.
Percepcja i geometria Strona internetowa
 Badania
Narzędzia teleoperacyjne do zbierania demonstracji manipulacji bimanualnych.
Oprogramowanie do teleoperacji Repozytorium
 Repozytorium
 Badania
Pakiety wsparcia ROS-Industrial dla ramion Universal Robots.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?

