 Repozytorium
 Otwarte źródło
LeRobot · huggingface
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotówKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Symulator fizyki MuJoCo do dynamiki i kontaktu wielostawowego.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Narzędzia do uczenia się robotów zbudowane wokół ekosystemu symulacji Isaac.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Konwertuje zespoły Onshape na opisy robotów URDF, SDF i MuJoCo.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Solidny i wszechstronny jednooczny wizualno-inercyjny estymator stanu
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Symulator 3D do nawigacji agentów ucieleśnionych i badań interakcji.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Przykłady montażu robotów dla eksportera onshape-to-robot.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Standardowe środowisko API i środowiska referencyjne do uczenia się przez wzmacnianie.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Przepływy pracy związane ze szkoleniem i oceną wcielonych agentów korzystających z Habitat.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Symulator do badań percepcji i kontroli jazdy autonomicznej.
Systemy flotowe i autonomiczne Repozytorium
 Otwarte źródło
Środowiska symulacji fizyki i uczenia się przez wzmacnianie oparte na MuJoCo od Google DeepMind.
Planowanie i kontrola ruchu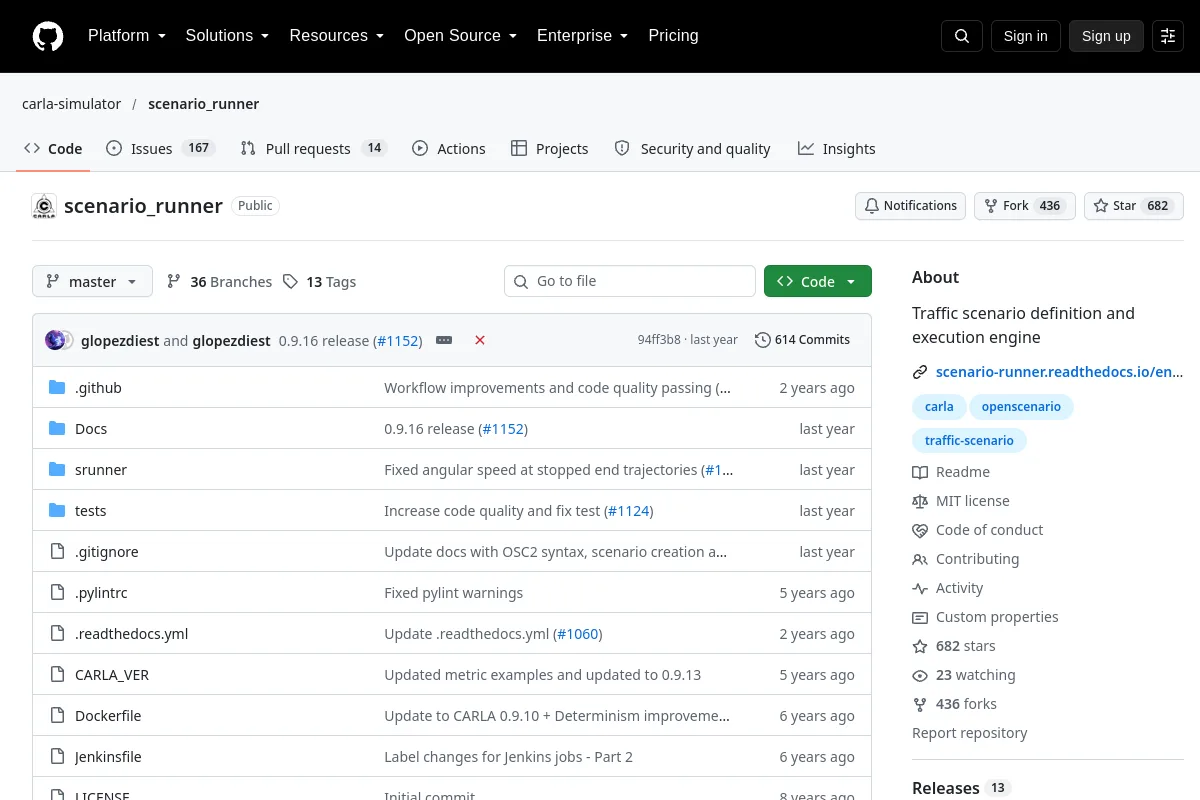 Repozytorium
 Otwarte źródło
Silnik definiowania i wykonywania scenariuszy ruchu dla CARLA.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Wielosensorowy estymator stanu oparty na optymalizacji
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Narzędzia do uczenia się zasad robotów na podstawie demonstracyjnych zbiorów danych.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Kod źródłowy i zasoby programistyczne symulatora robotyki Gazebo Sim.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Algorytmy kinematyki i dynamiki ciała sztywnego dla modeli robotów.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Interfejs fizyki abstrakcyjnej zaprojektowany do wspierania symulacji i szybkiego rozwoju aplikacji robotycznych.
Symulacja i fizyka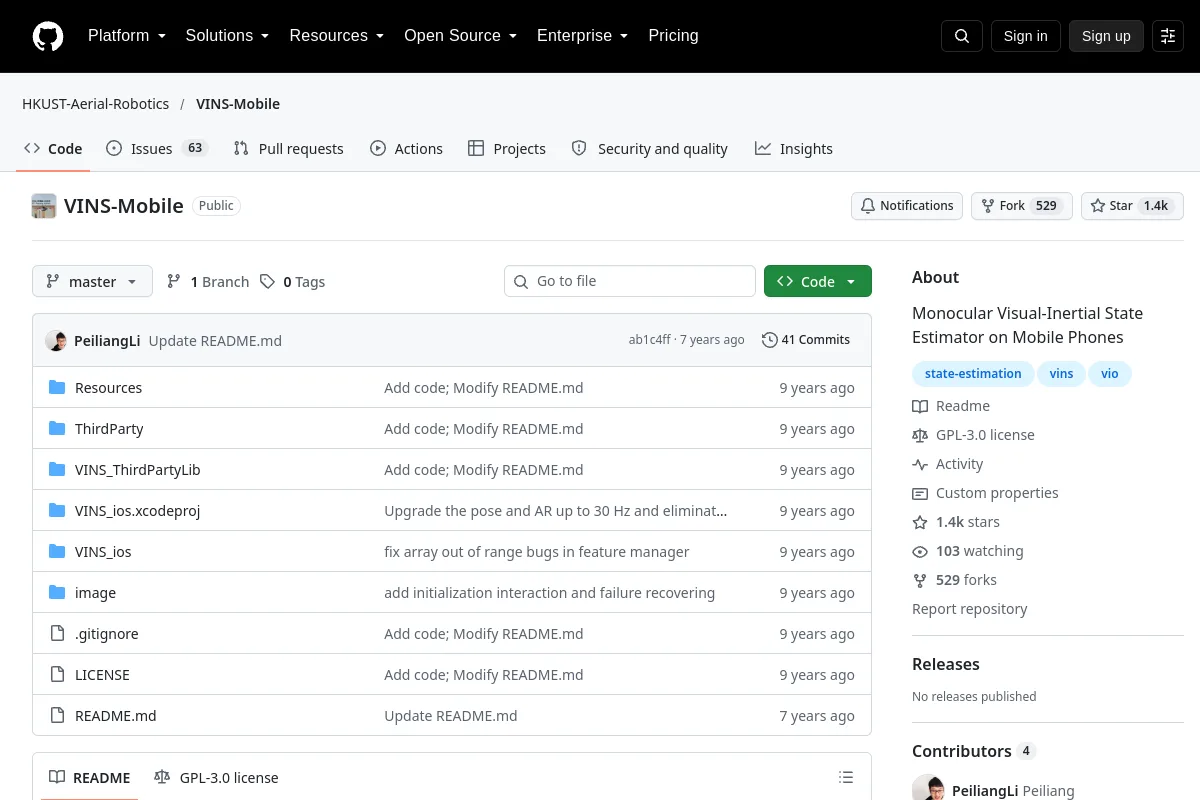 Repozytorium
 Otwarte źródło
Monokularowy estymator stanu wizualno-inercyjnego w telefonach komórkowych
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Narzędzia do optymalnego sterowania dla systemów robotycznych z wieloma stykami.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Infrastruktura uczenia się przez wzmacnianie dla modeli ucieleśnionych i polityk robotycznych.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Polityka manipulacji robotami uzależniona od podpowiedzi multimodalnych.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Narzędzia szkoleniowe, dostrajające i ewaluacyjne dla agentów uczenia się ze wzmocnieniem Stable-Baselines3.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Zestaw zadań wzorcowych do uczenia się robotów multimodalnych.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Platforma badawcza robotyki z interfejsami robotów i przykładami.
Frameworki uczenia się robotówZnasz zasób, który tu pasuje?