 Repositorio
 Código abierto
LeRobot · huggingface
Herramientas LeRobot para control de robots, conjuntos de datos y aprendizaje de un extremo a otro.
Marcos de aprendizaje de robotsEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Herramientas LeRobot para control de robots, conjuntos de datos y aprendizaje de un extremo a otro.
Marcos de aprendizaje de robots Repositorio
 Código abierto
MuJoCo Simulador de física para dinámica multiarticular y contacto.
Planificación y control de movimiento Repositorio
 Código abierto
Herramientas de aprendizaje de robots construidas alrededor del ecosistema de simulación de Isaac.
Simulación y física Repositorio
 Código abierto
Convierte ensamblajes de Onshape en descripciones de robots URDF, SDF y MuJoCo.
Simulación y física Repositorio
 Código abierto
Un estimador de estado visual-inercial monocular robusto y versátil
Navegación y SLAM Repositorio
 Código abierto
Un simulador 3D para la navegación de agentes incorporados y la investigación de interacciones.
Navegación y SLAM Repositorio
 Código abierto
Ejemplos de ensamblaje de robots para el exportador de forma a robot.
Marcos de aprendizaje de robots Repositorio
 Código abierto
API de entorno estándar y entornos de referencia para el aprendizaje por refuerzo.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Flujos de trabajo de capacitación y evaluación para agentes incorporados que utilizan Habitat.
Navegación y SLAM Repositorio
 Código abierto
Un simulador para la investigación de la percepción y el control de la conducción autónoma.
Sistemas de flota y autonomía Repositorio
 Código abierto
ZXPH0019Entornos de aprendizaje de refuerzo y simulación de física basados en PHXZ de Google DeepMind.
Planificación y control de movimiento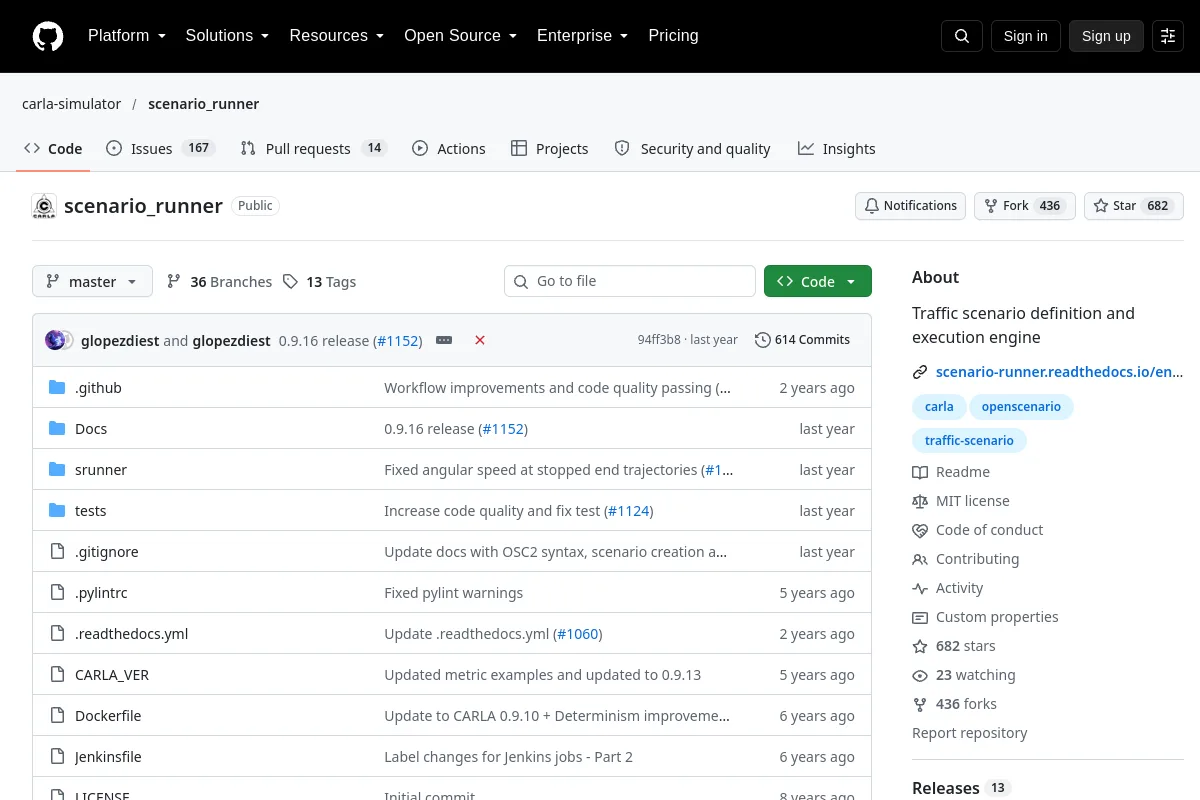 Repositorio
 Código abierto
Un motor de definición y ejecución de escenarios de tráfico para CARLA.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Un estimador de estado multisensor basado en optimización
Navegación y SLAM Repositorio
 Código abierto
Herramientas para aprender políticas de robots a partir de conjuntos de datos de demostración.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Código fuente y recursos de desarrollo del simulador de robótica Gazebo Sim.
Simulación y física Repositorio
 Código abierto
Algoritmos de dinámica y cinemática de cuerpo rígido para modelos de robots.
Planificación y control de movimiento Repositorio
 Código abierto
Interfaz de física abstracta diseñada para soportar la simulación y el rápido desarrollo de aplicaciones robóticas.
Simulación y física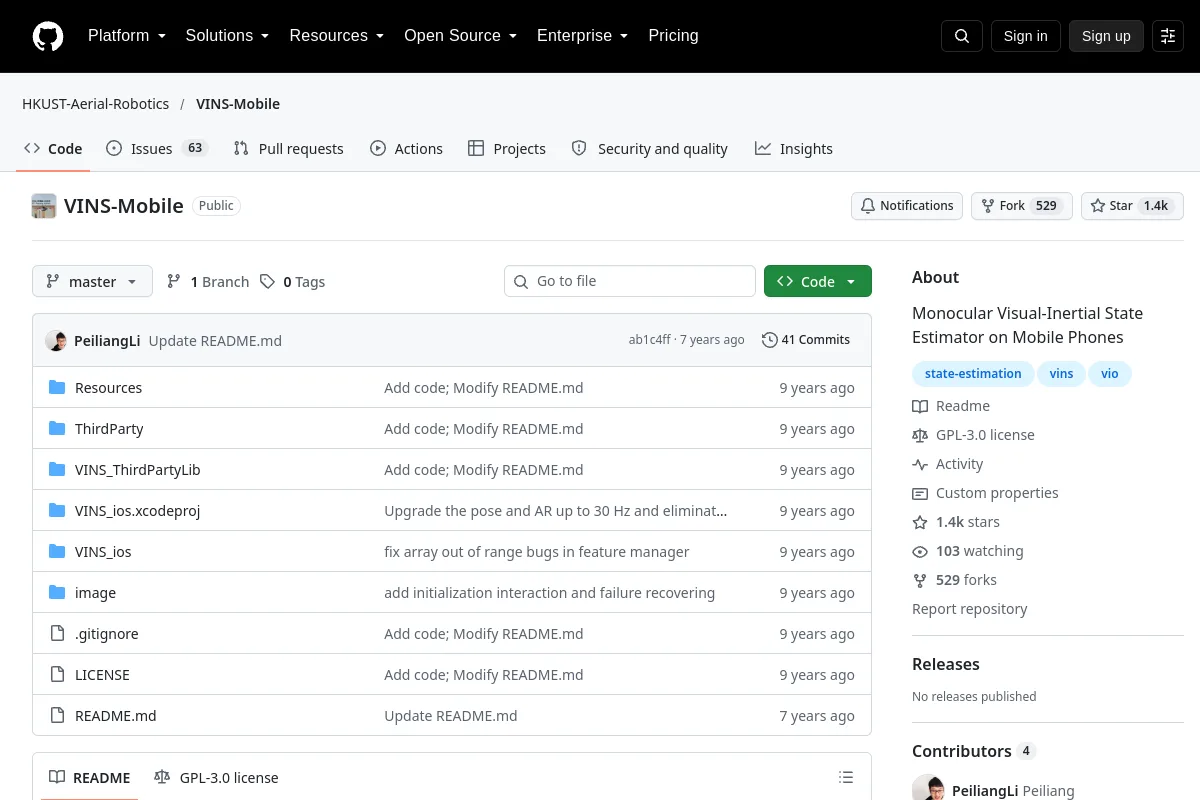 Repositorio
 Código abierto
Estimador de estado visual-inercial monocular en teléfonos móviles
Navegación y SLAM Repositorio
 Código abierto
Herramientas de control óptimo para sistemas robóticos con múltiples contactos.
Planificación y control de movimiento Repositorio
 Código abierto
Infraestructura de aprendizaje reforzado para modelos incorporados y políticas robóticas.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Política de manipulación de robots condicionada a indicaciones multimodales.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Herramientas de capacitación, ajuste y evaluación para agentes de aprendizaje por refuerzo Stable-Baselines3.
Planificación y control de movimiento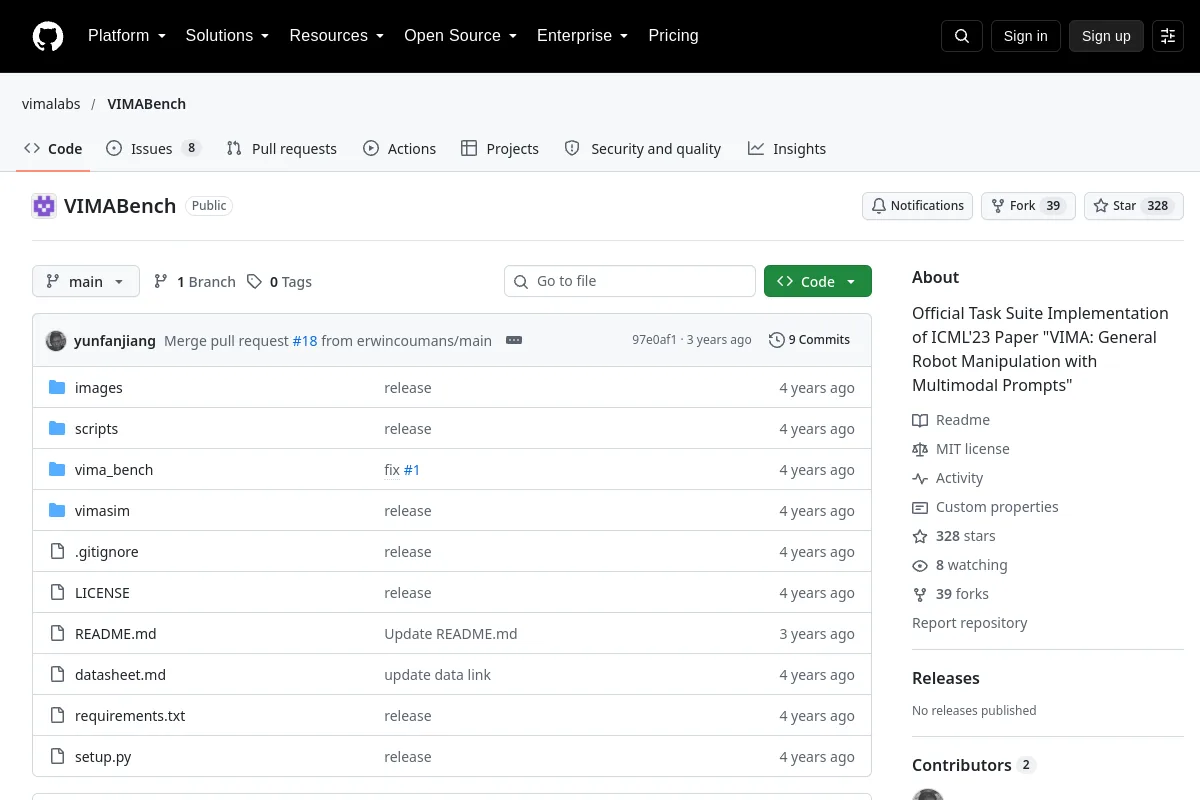 Repositorio
 Código abierto
Conjunto de tareas de referencia para el aprendizaje de robots multimodales.
Marcos de aprendizaje de robots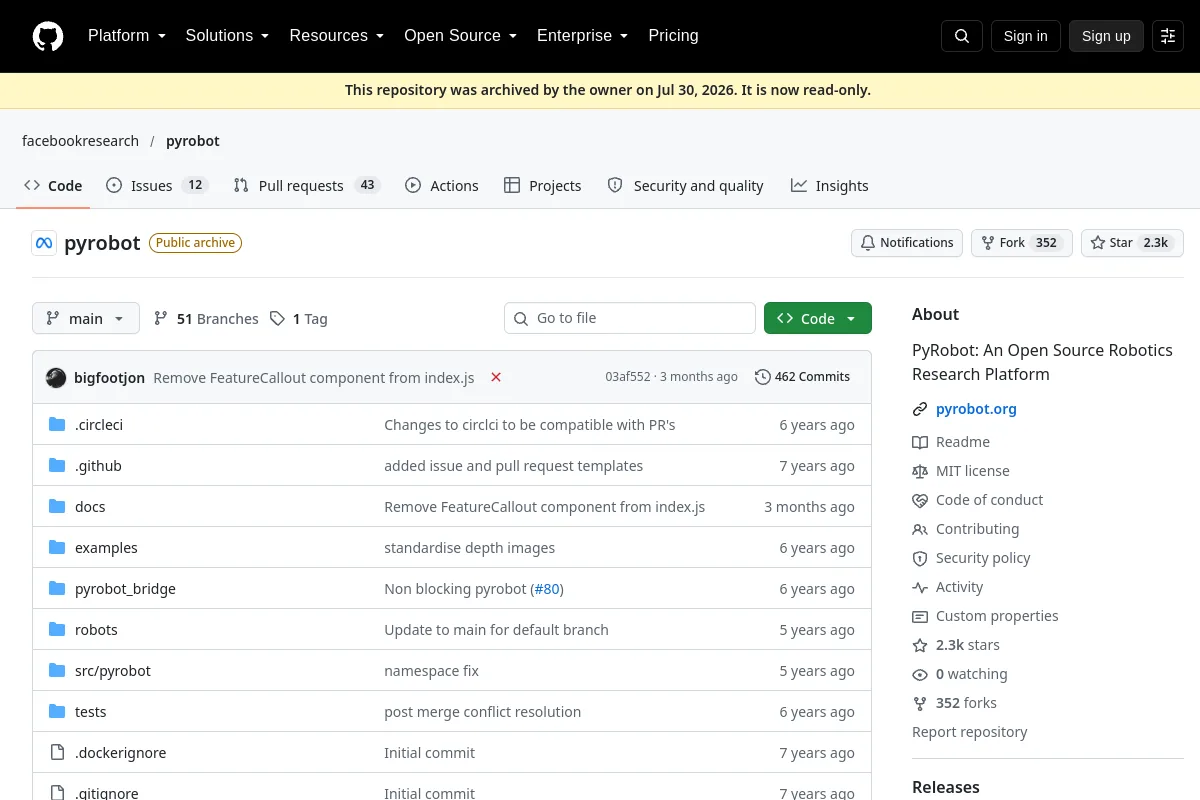 Repositorio
 Código abierto
Plataforma de investigación en robótica con interfaces de robots y ejemplos.
Marcos de aprendizaje de robots¿Conoce algún recurso que pertenezca aquí?