 Repository
 Forschung
example robot data · Gepetto
Beispielroboterdaten sammeln Roboter-URDF-Modelle für Benchmarks und Beispiele.
Szenen- und ObjektressourcenDAS VERKÖRPERTE KI-VERZEICHNIS
Finden Sie 3D-Szenen und Objektressourcen für die Wahrnehmung und Simulation der Robotik.
Repository
Forschung
Beispielroboterdaten sammeln Roboter-URDF-Modelle für Benchmarks und Beispiele.
Szenen- und Objektressourcen Repository
 Forschung
Robotermodellressourcen für MuJoCo-Simulations- und Steuerungsexperimente.
Szenen- und Objektressourcen Repository
 Forschung
Open-Source-Staubsauger, Modell One – Beschreibungspaket für den ROS2-Roboter
Szenen- und Objektressourcen Repository
 Forschung
Beschreibung des ROS2-Roboters für Proscenic M6 Pro
Szenen- und Objektressourcen Repository
 Forschung
Sammlung vierbeiniger Roboter, die für die Arbeit im CHAMP-Entwicklungsframework konfiguriert sind
Szenen- und Objektressourcen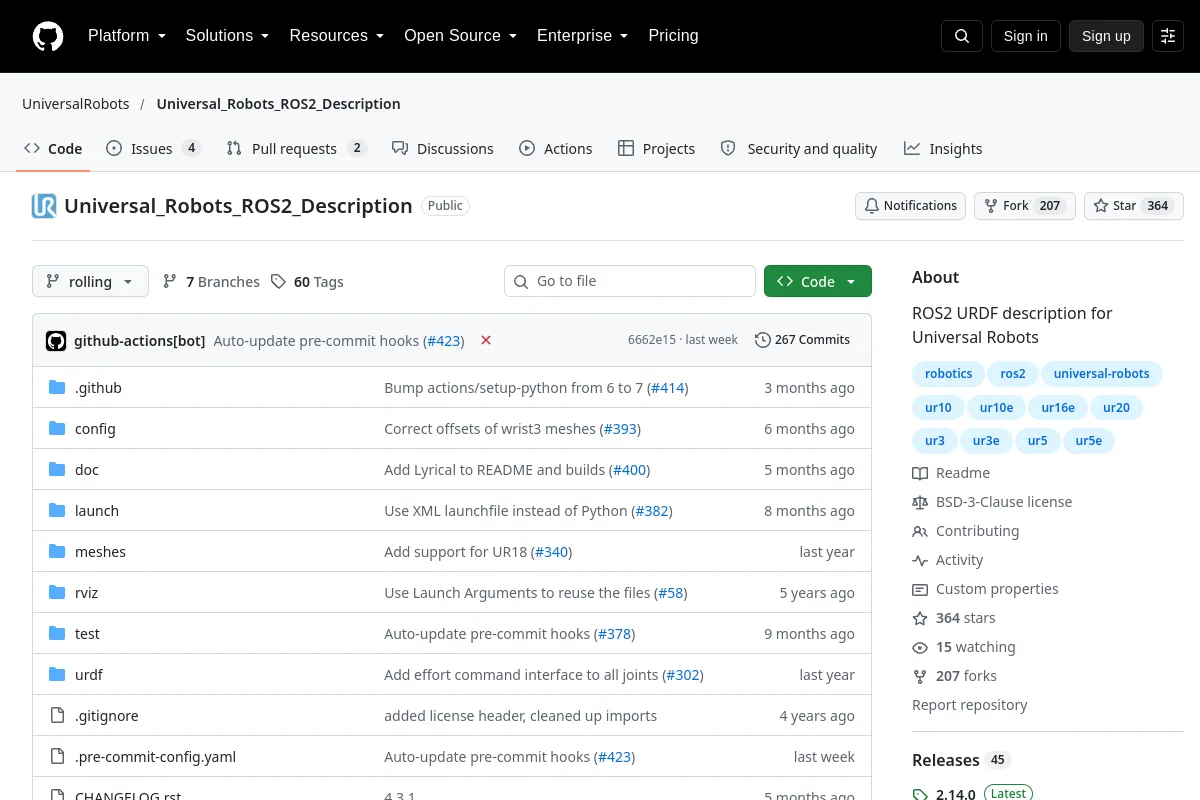 Repository
 Forschung
ROS2 URDF-Beschreibung für Universal Robots
Szenen- und Objektressourcen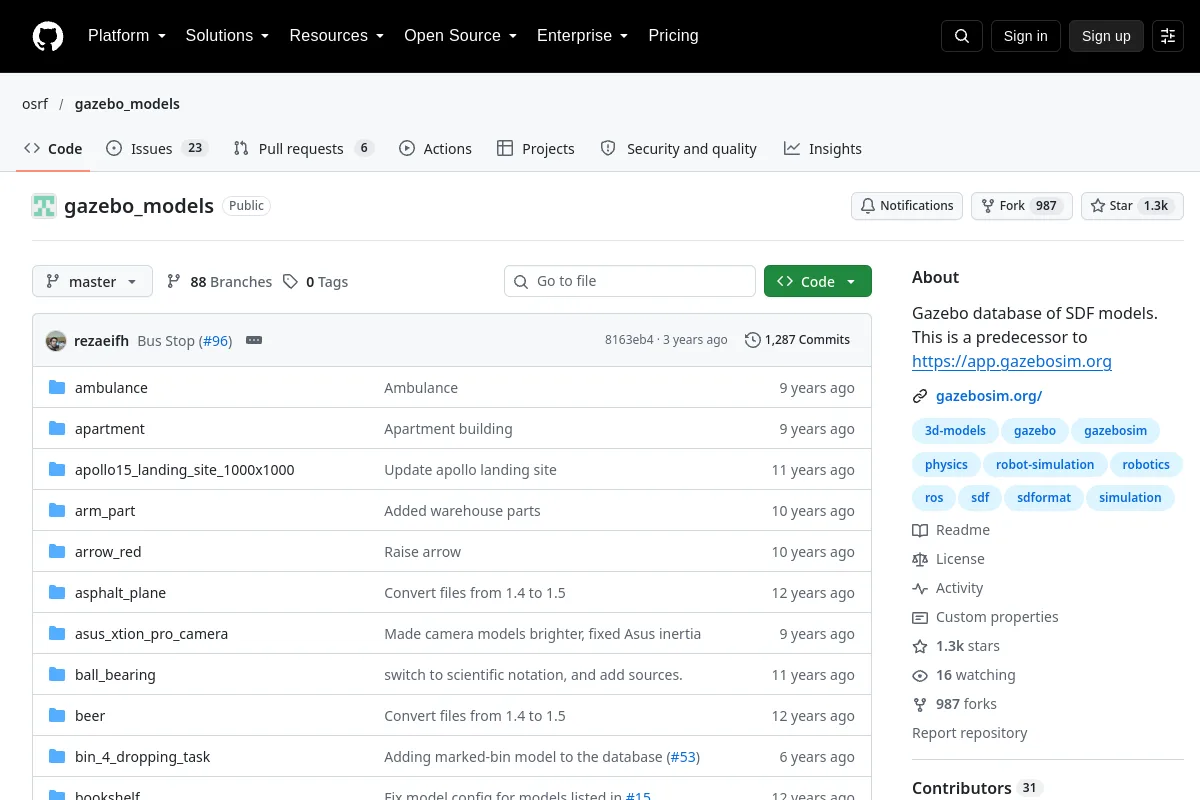 Repository
 Forschung
Gazebo-Datenbank mit SDF-Modellen. Dies ist ein Vorgänger von https://app.gazebosim.org
Szenen- und Objektressourcen Repository
 Forschung
Bubblify ist ein interaktives Tool zum Erstellen sphärischer Approximationen von Robotergeometrien direkt aus den Spezifikationen des Universal Robot Description Format (URDF). Es bietet eine intuitive 3D…
Szenen- und Objektressourcen Repository
 Forschung
URDF-Robotermodelle, abgeleitet aus den NASA-Projekten Robonaut 2 und Valkyrie.
Szenen- und Objektressourcen Repository
 Forschung
UrbanLoco: Ein vollständiger Sensor-Suite-Datensatz für die Kartierung und Lokalisierung in städtischen Szenen
Szenen- und Objektressourcen Repository
 Forschung
Eine komplette Küchenszene, entworfen von Lightwheel zur Simulation und Interaktion in Isaac Sim.
Szenen- und Objektressourcen Repository
 Forschung
Open-Source-3D-Digitalressourcen für Simulation und Robotertraining. Kostenlos für nichtkommerzielle Nutzung.
Szenen- und Objektressourcen Repository
 Forschung
ROS 2 URDF-Modelle und Visualisierung für DexHand V1.
Szenen- und Objektressourcen Repository
 Forschung
Code-Repository für das Habitat Synthetic Scenes Dataset (HSSD)-Papier.
Szenen- und Objektressourcen Repository
 Forschung
ROS-Repository für die Roboterbeschreibung und Pavillonsimulation des Radroboters Nexus 4WD Mecanum
Szenen- und Objektressourcen Repository
 Forschung
Ein ROS-Knoten, der einen vierbeinigen Roboter unter Verwendung von URDF beschreibt
Szenen- und Objektressourcen Repository
 Forschung
RealSee3D: Ein RGB-D-Datensatz mit mehreren Ansichten, der reale Aufnahmen und prozedural generierte Szenen mit erweiterbaren Anmerkungen für vielfältige 3D-Vision-Forschung kombiniert.
Szenen- und Objektressourcen Repository
 Forschung
ROS2-Beschreibungspakete für Humanoid, Vierbeiner und Manipulator
Szenen- und Objektressourcen Repository
 Forschung
Entwicklung eines Roboterbeschreibungsmodells für den Unitree Go2-Roboter, konfiguriert mit dem Champ Legged Robots Research Repository
Szenen- und Objektressourcen Repository
 Forschung
ROS/ROS2-fähige Sensormodelle (Assets) auf Unity
Szenen- und Objektressourcen Website
 Forschung
3D-Objektressourcen für visuelles Lernen und Simulationsforschung.
Szenen- und Objektressourcen Website
 Forschung
Ein Repository mit kommentierten 3D-Formen für die Wahrnehmungs- und Szenenforschung.
Szenen- und ObjektressourcenAUSWAHLHINWEISE
Überprüfen Sie Geometrie, Maßstab, physische Anmerkungen und Asset-Lizenzen. Ein visuelles Netz benötigt möglicherweise Kollisionsgeometrie- und Dynamikparameter, bevor es in der Simulation funktioniert.
Kennen Sie eine Ressource, die hierher gehört?